

机械组
底盘与轮组
让机器人站得稳,也跑得准。机械组设计轮系、支撑与传动;电控组读取反馈、控制各轮速度。结构与控制一起决定实际运动效果。
从一张零件图、一次装配或一组轮子的运动开始。
 开物ONE TO THREE
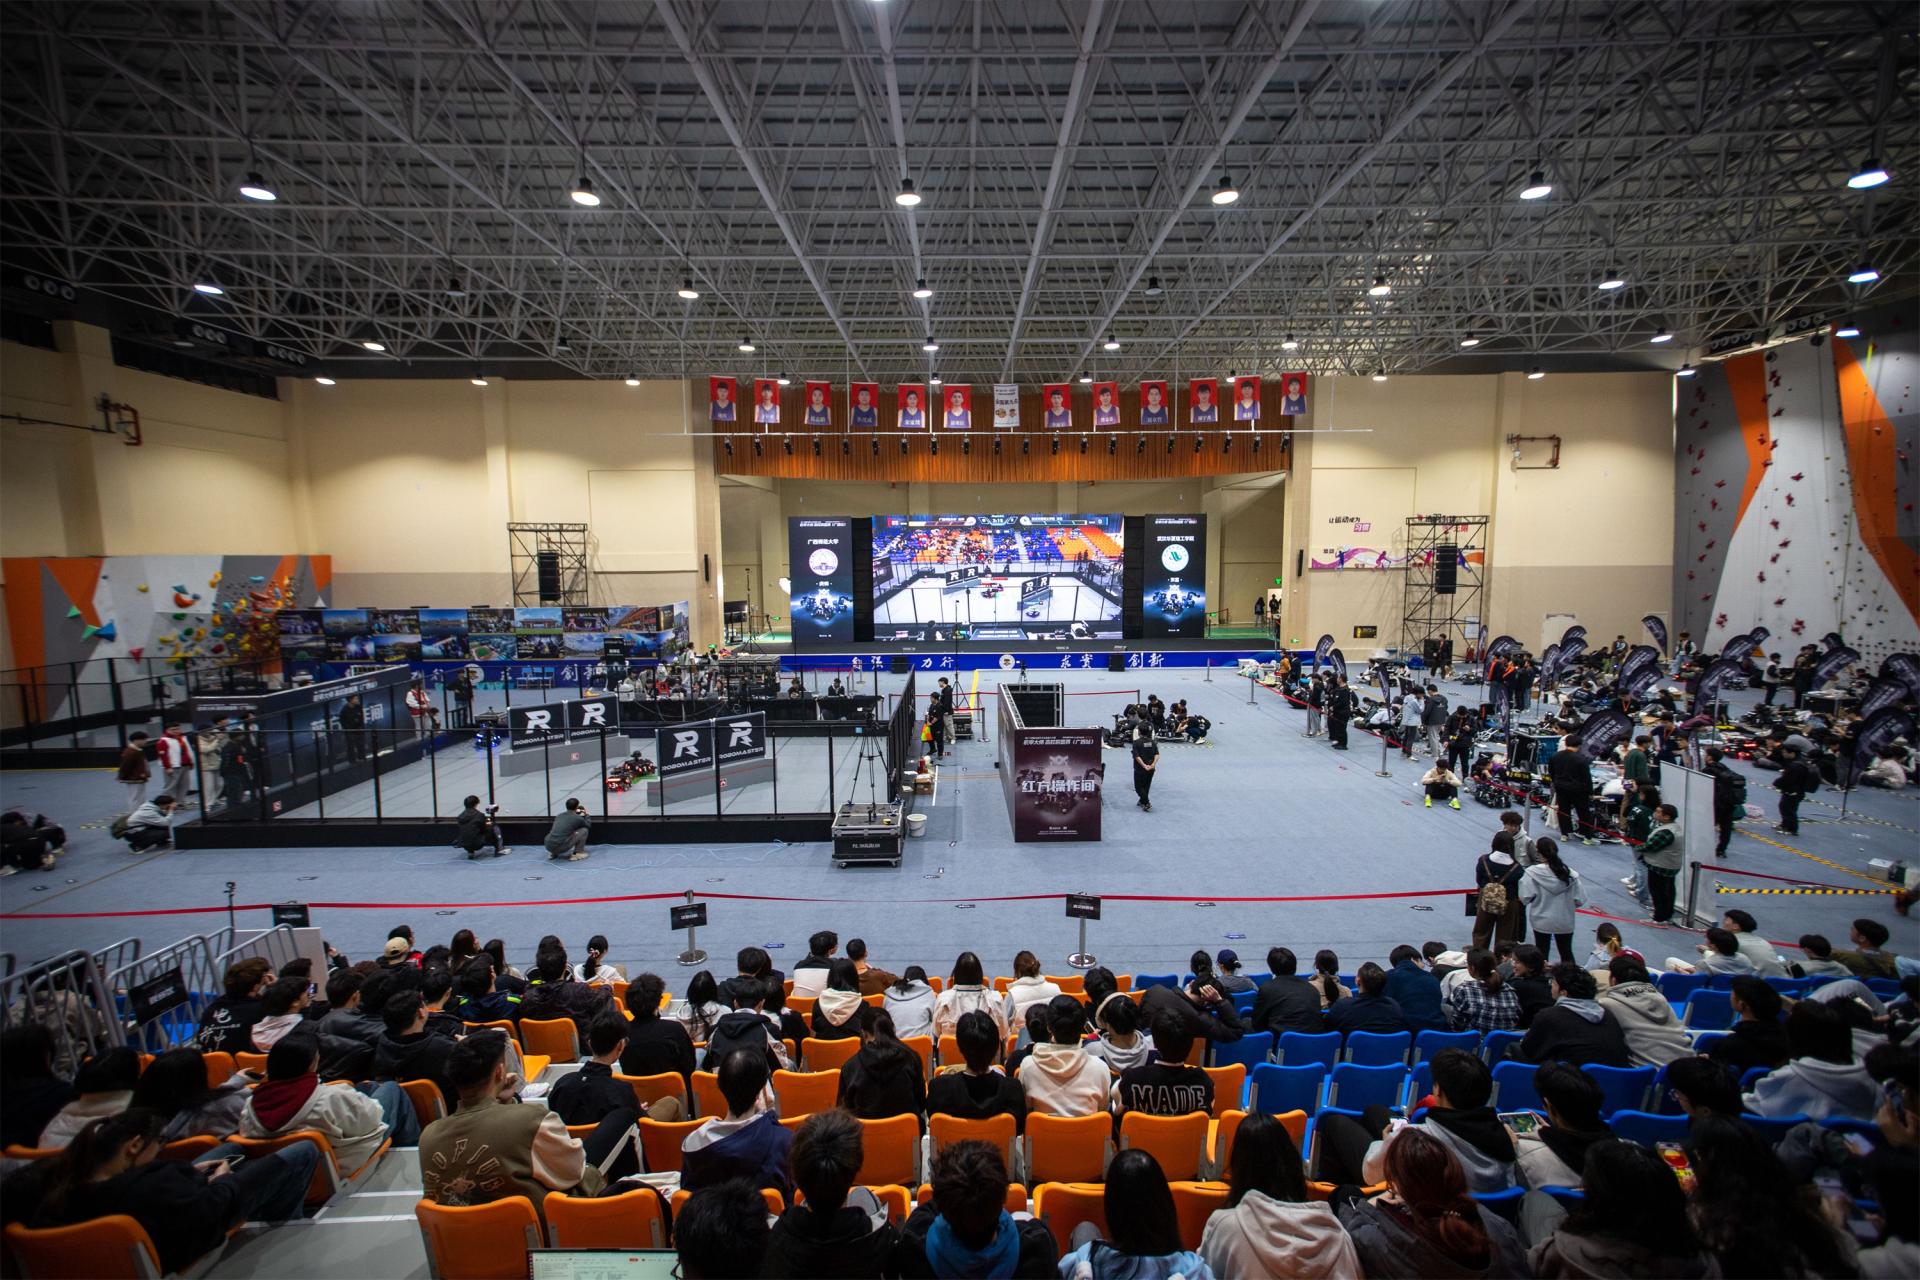
SHANGHAI INSTITUTE OF TECHNOLOGY · EST. 2024
我们是上海应用技术大学 OneToThree 开物战队。
让好奇心落地,让机器人上场。
SPONSORS / 赞助支持
感谢以上单位对开物战队的支持。
SHANGHAI INSTITUTE OF TECHNOLOGY
开物战队 ONE TO THREE格物致知,开物成务。
关于我们 · 从工作台到赛场
从 1 到 3 的应用型创新,
从一个人到一群人的热爱。
我们是上海应用技术大学 OneToThree 开物战队。战队成立于 2024 年,依托智能技术学部,让热爱机器人的同学在真实项目中相遇。
我们鼓励复刻开源项目,也鼓励设计自己的作品。在理解已有方案的基础上改进、验证、再创造,把“从 1 到 3”的应用型创新做扎实。
核心成员已参加 2025 年、2026 年 RMUL 步兵对抗赛,目前正筹备参加 2027 年 RMUL 步兵对抗赛与 3V3 对抗赛。每一轮结构改进、每一次控制调试、每一份复盘,都是我们向前走的证据。
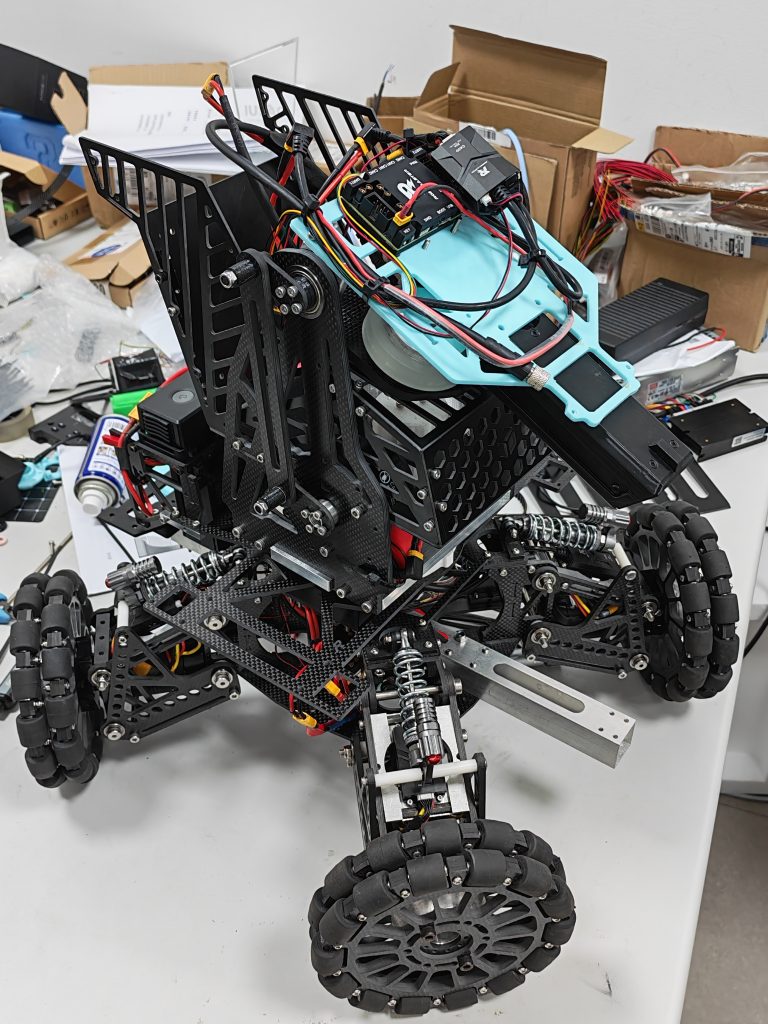
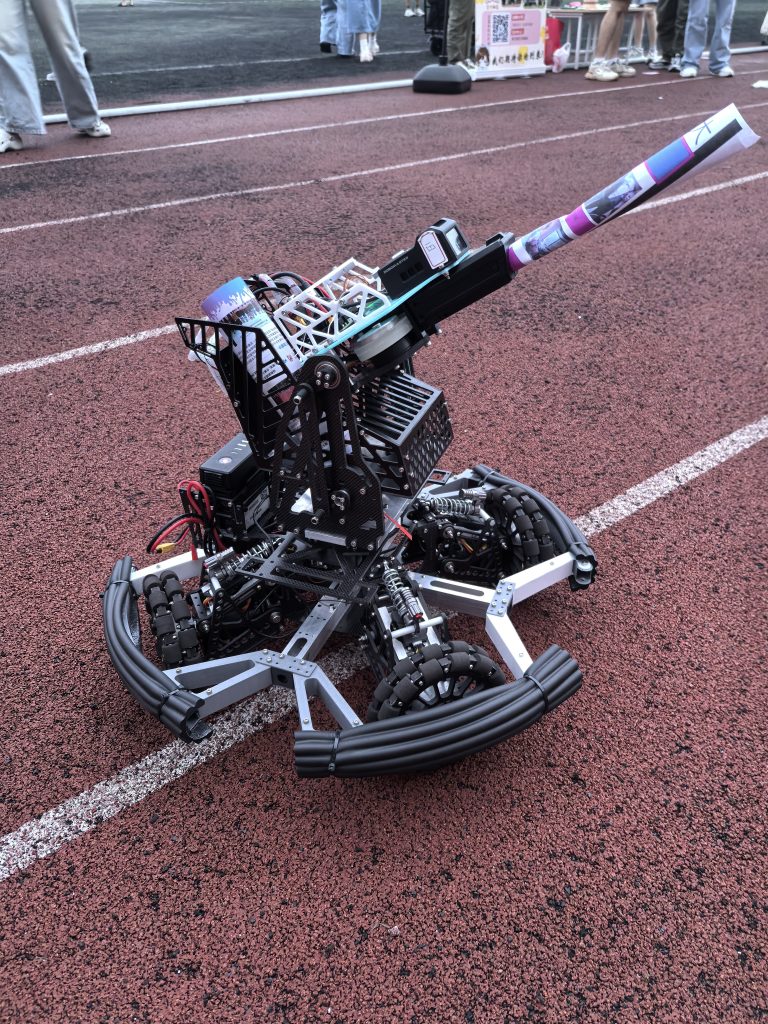
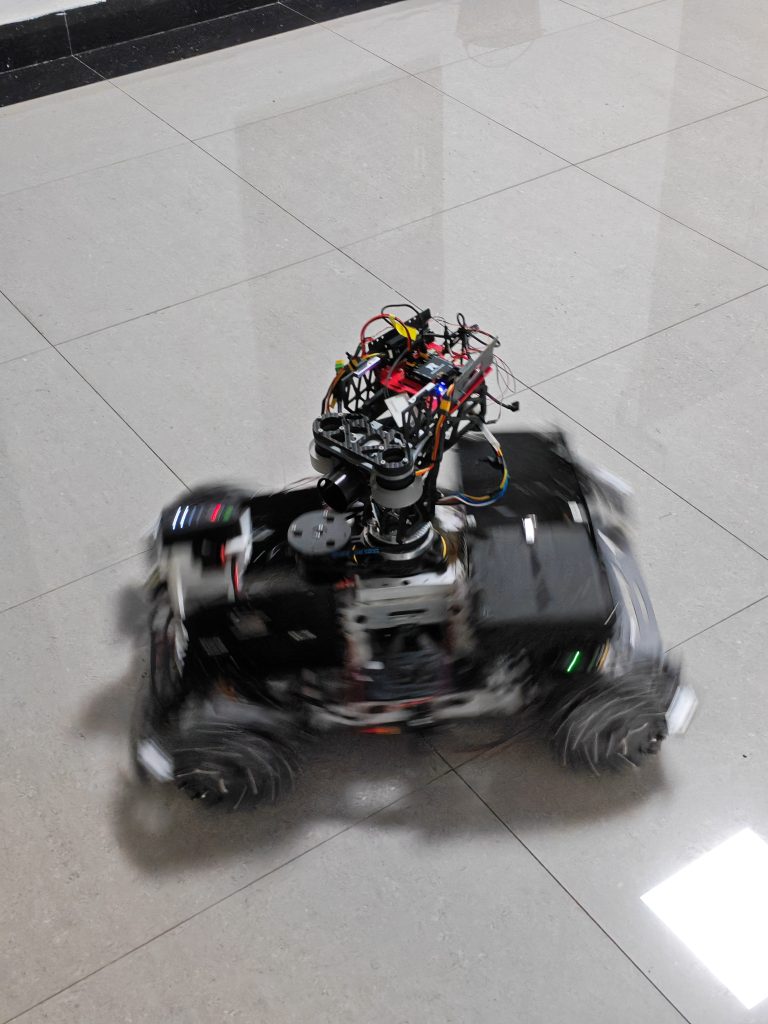
带上好奇心,主动介绍你的兴趣与已有经验,和队长、组内同学一起找到第一项任务。新成员可以从读懂一张图、跑通一段代码、完成一次测量开始,在老队员的带领下逐渐参与整车项目。
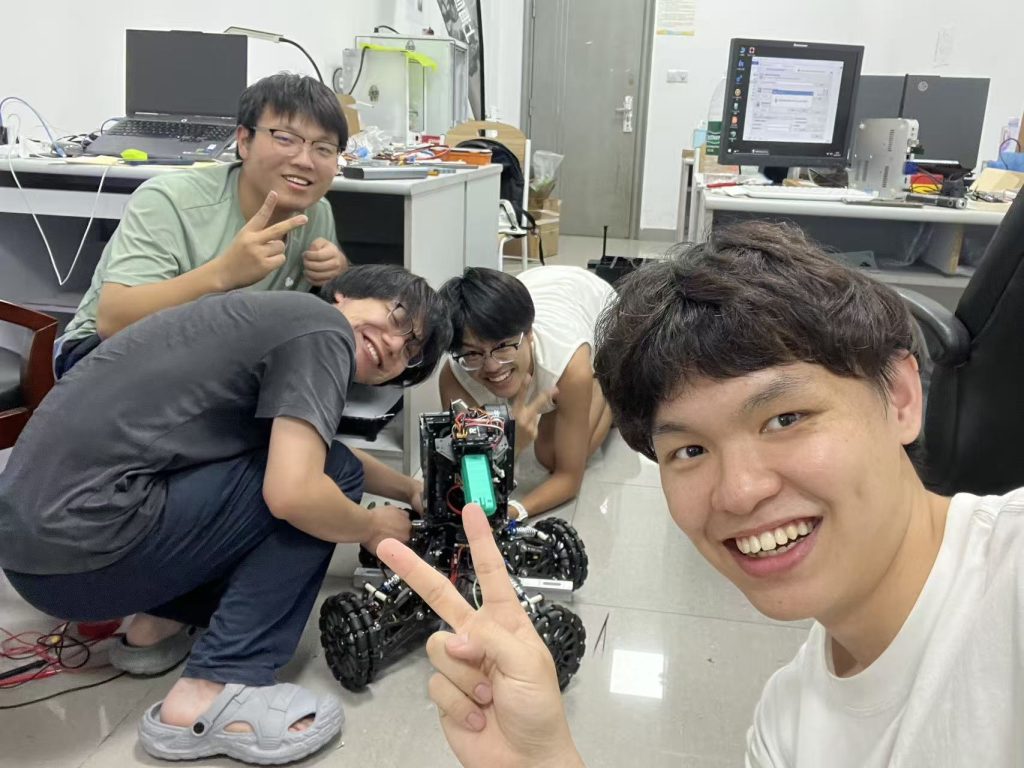
A LETTER TO THE NEXT GENERATION
欢迎加入开物。我们想把一群热爱机器人、勇于动手实践的同学团结起来:从复刻开源项目开始,再尝试设计属于自己的作品。
“OneToThree”寄托着我们的期待:即使暂时做不到从 0 到 1 的高精尖突破,也要努力成为能把已有知识转化为实际作品、完成从 1 到 3 应用型创新的人。
新队员和还未参赛的老队员,多向参赛同学请教,把战车的结构、控制与调试一点点摸清楚。遇到陌生问题,先用一个关键词开始搜索,大胆利用资料、工具和身边的伙伴,把“想做”变成“做过”。
入门时,多接触真实问题,在实践中学习;有所积累后,回到基本原理,重新思考方案为什么成立。好奇心、求知欲、自驱力,是你最好的老师。
时代不会等待停在原地的人,也不会辜负长期的投入。愿我们一起动手、一起进步,成为勇于“开物”的人。与君共勉!
机械 × 电控 × 算法
结构是骨骼,电控是神经,算法是感知。
一台能上场的机器人,需要彼此配合。
EXPLORE THE ROBOT
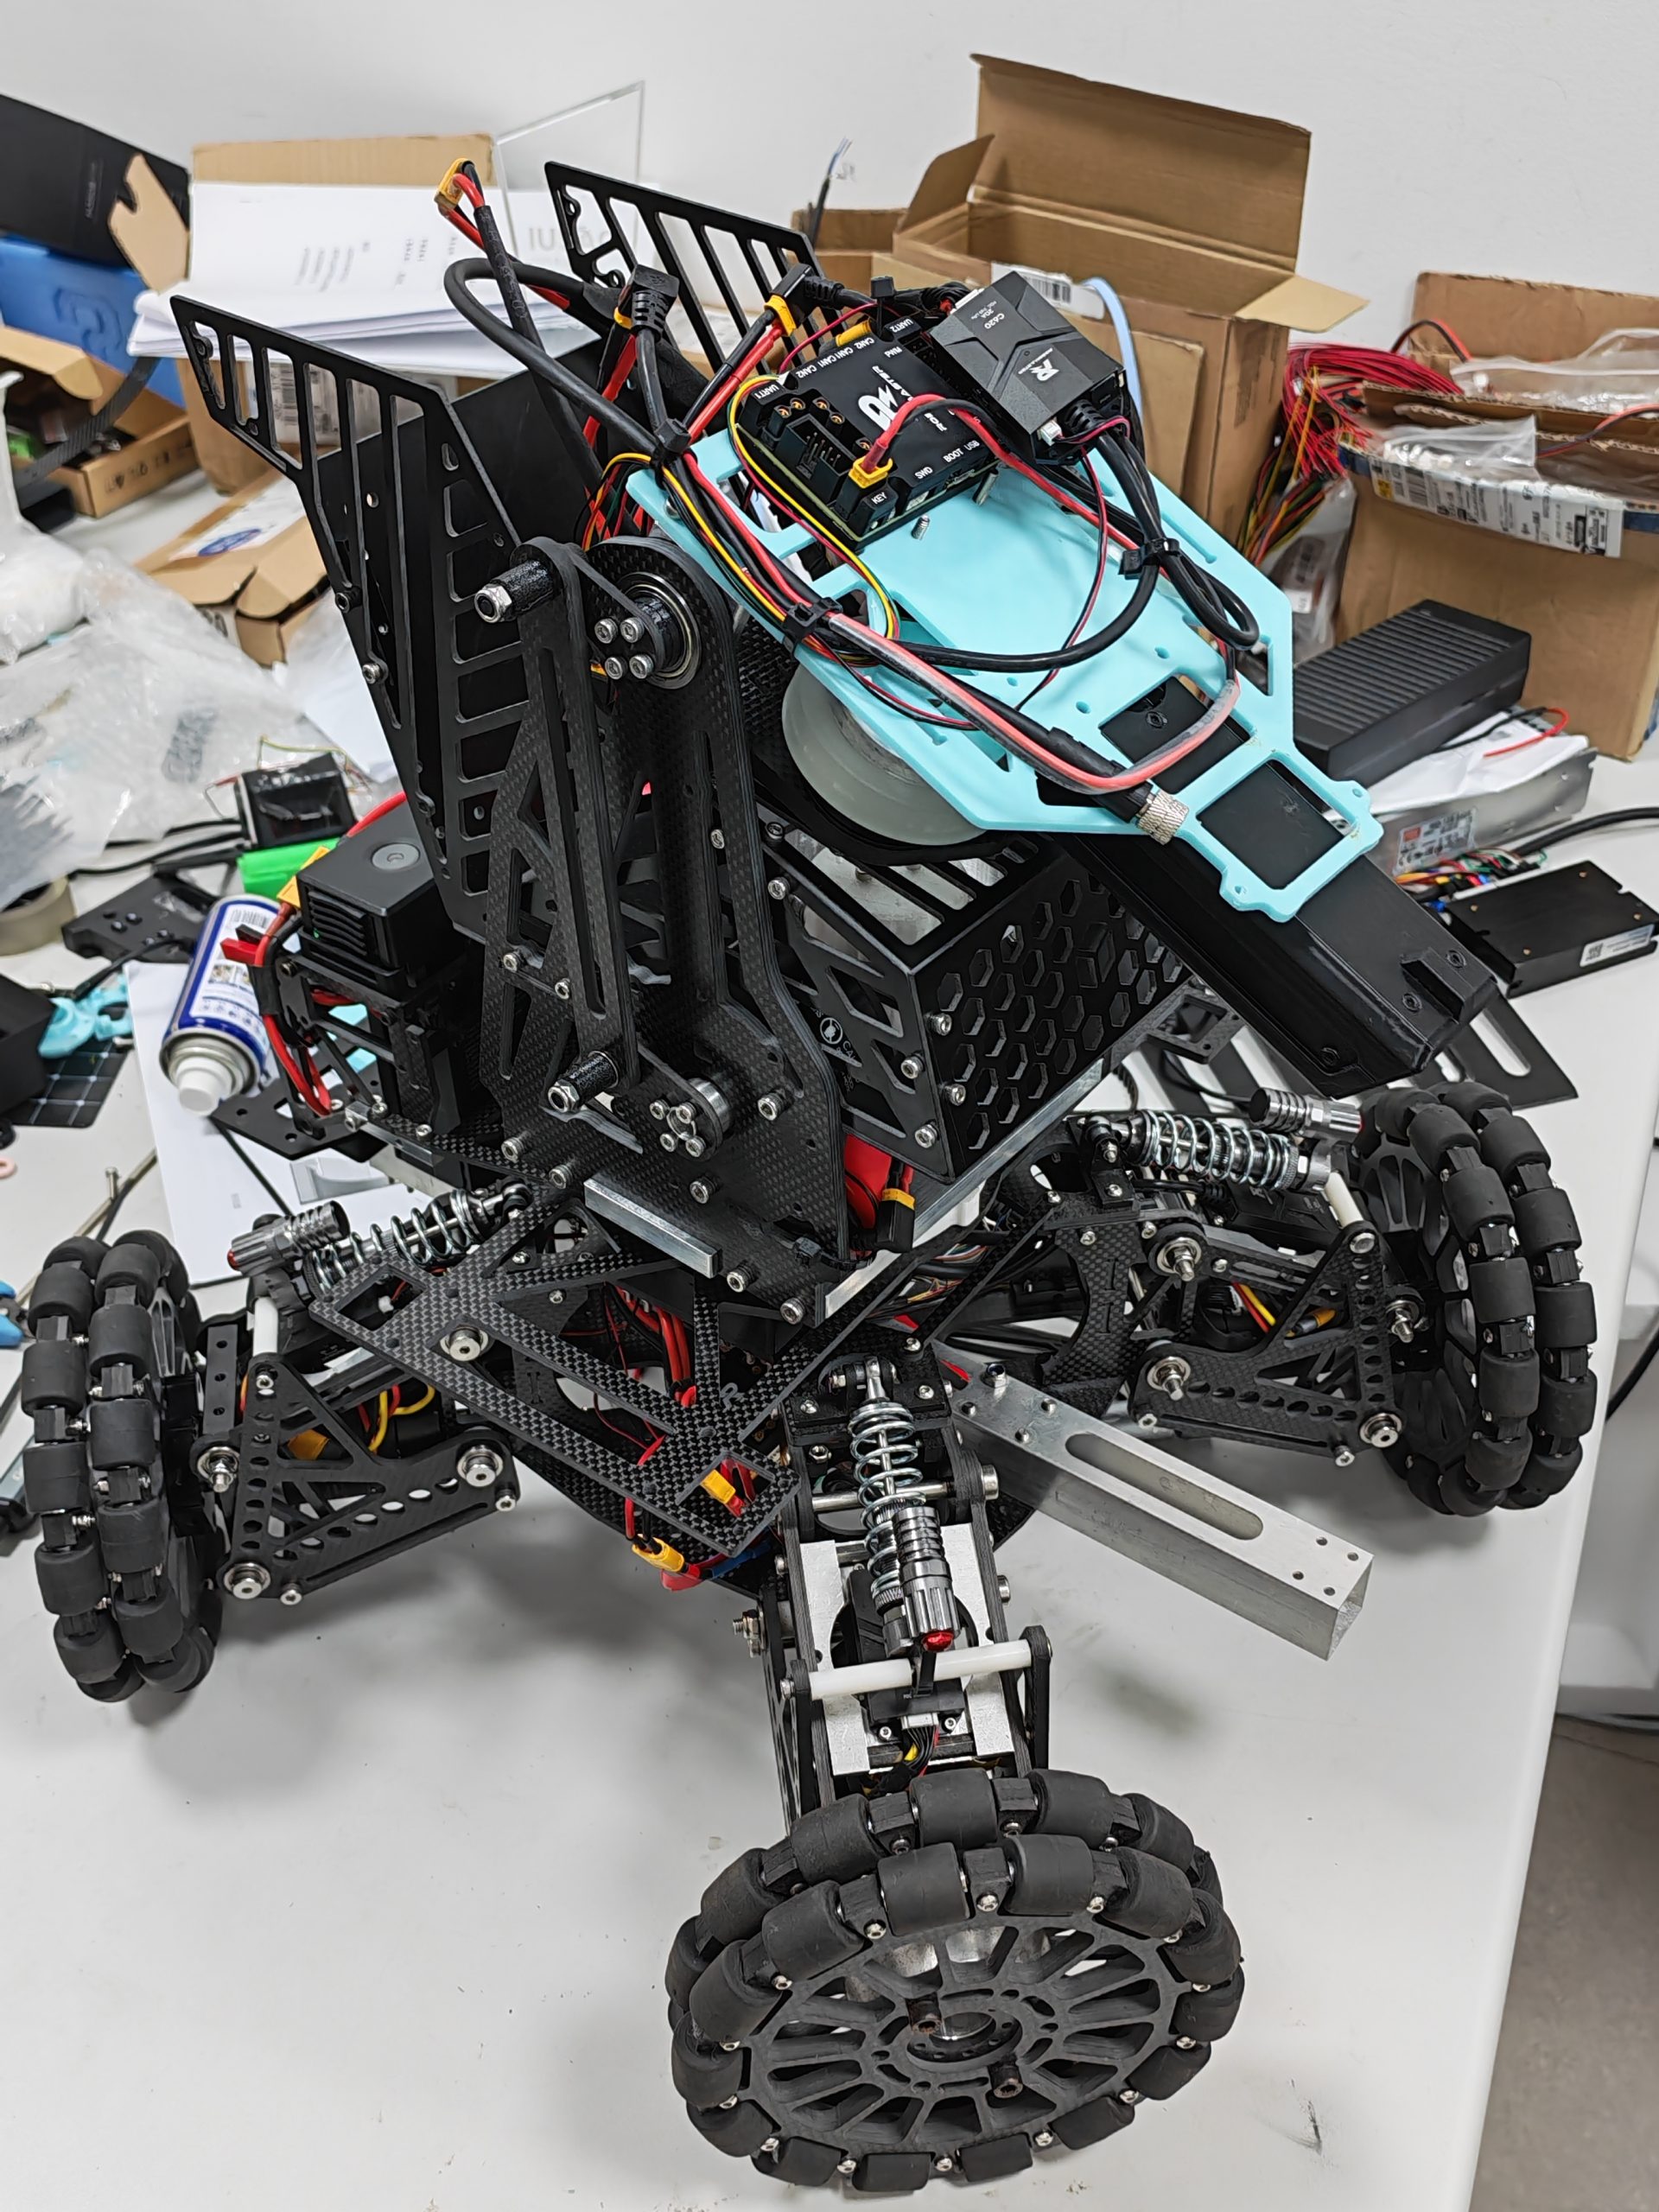
点击图上的编号,看看它如何工作。
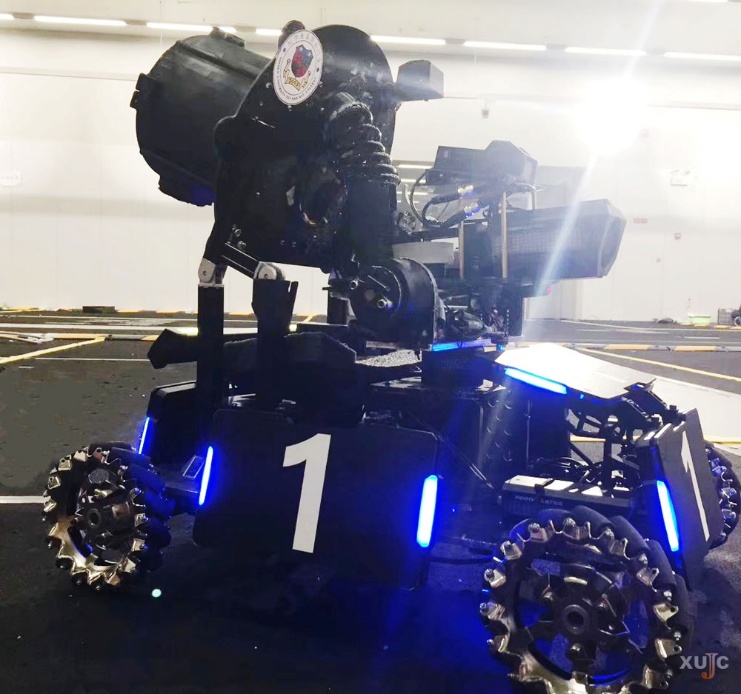
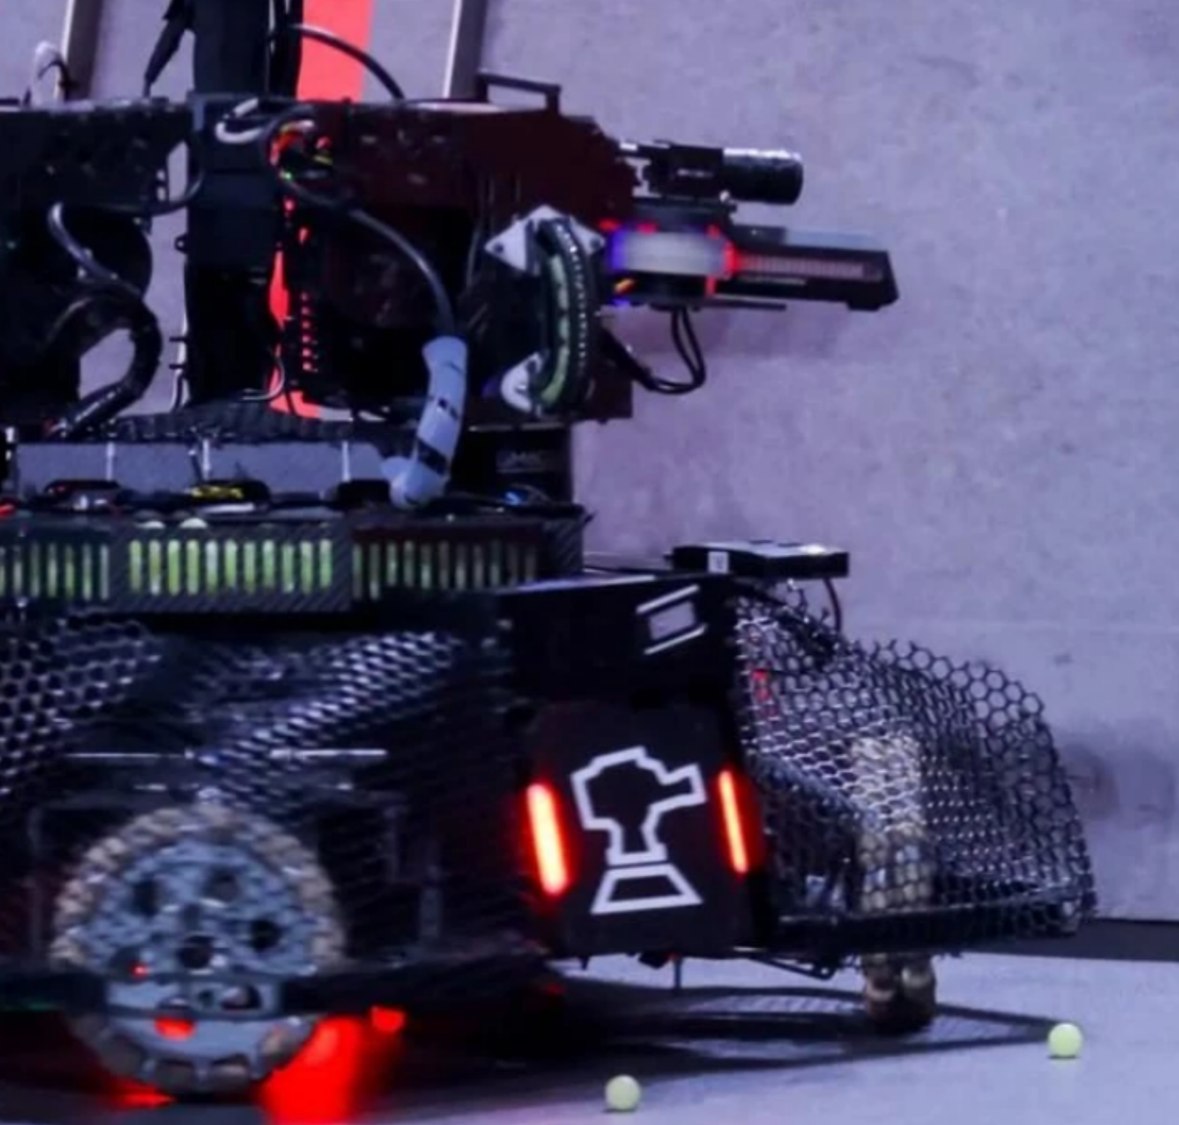
图为战队机器人实拍,编号标出各部件的大致位置。
机械组
机械组设计轮系、支撑与传动;电控组读取反馈、控制各轮速度。结构与控制一起决定实际运动效果。
从一张零件图、一次装配或一组轮子的运动开始。
机械组 × 电控组
机械组考虑转轴、刚度与空间;电控组负责电机控制和姿态反馈。算法给出的目标,需要云台准确跟随。
先观察转动自由度,再理解驱动与反馈如何配合。
电控组
主控运行程序、读取遥控与传感器数据,通过通信接口与其他设备协作,把目标转化成机器人动作。
从开发板、一个外设和一次可靠的数据收发开始。
算法组
算法组处理相机画面,完成识别、定位与状态估计;机械提供稳定安装,电控接收结果并协调执行。
从读入一张图片、标出目标位置,再到理解空间坐标。
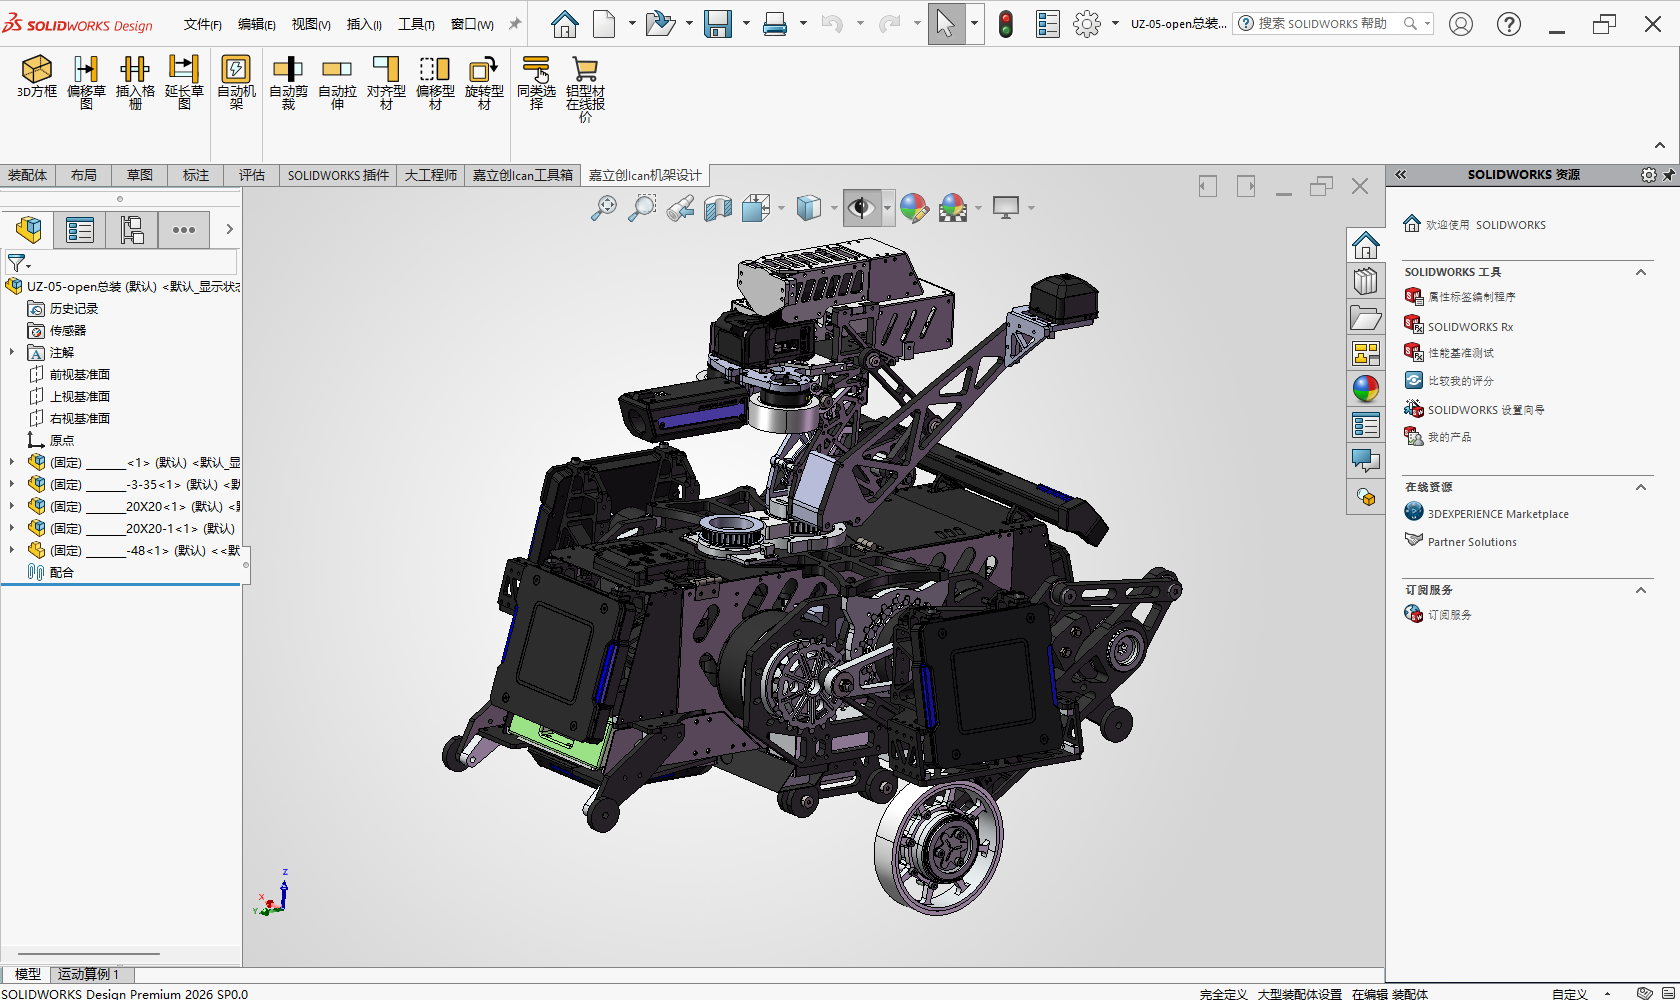
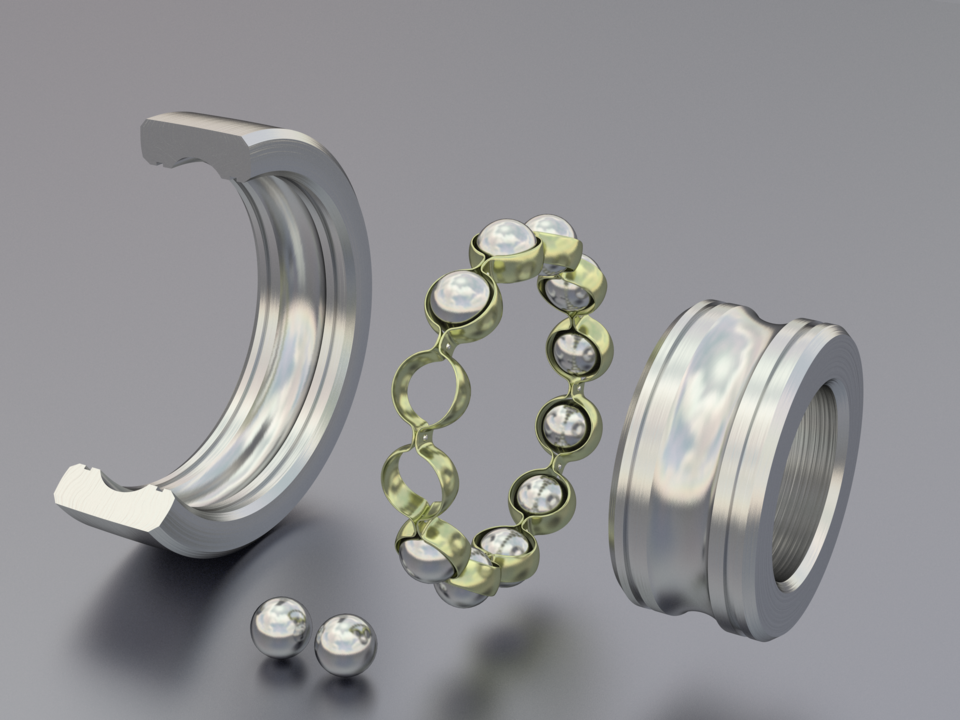
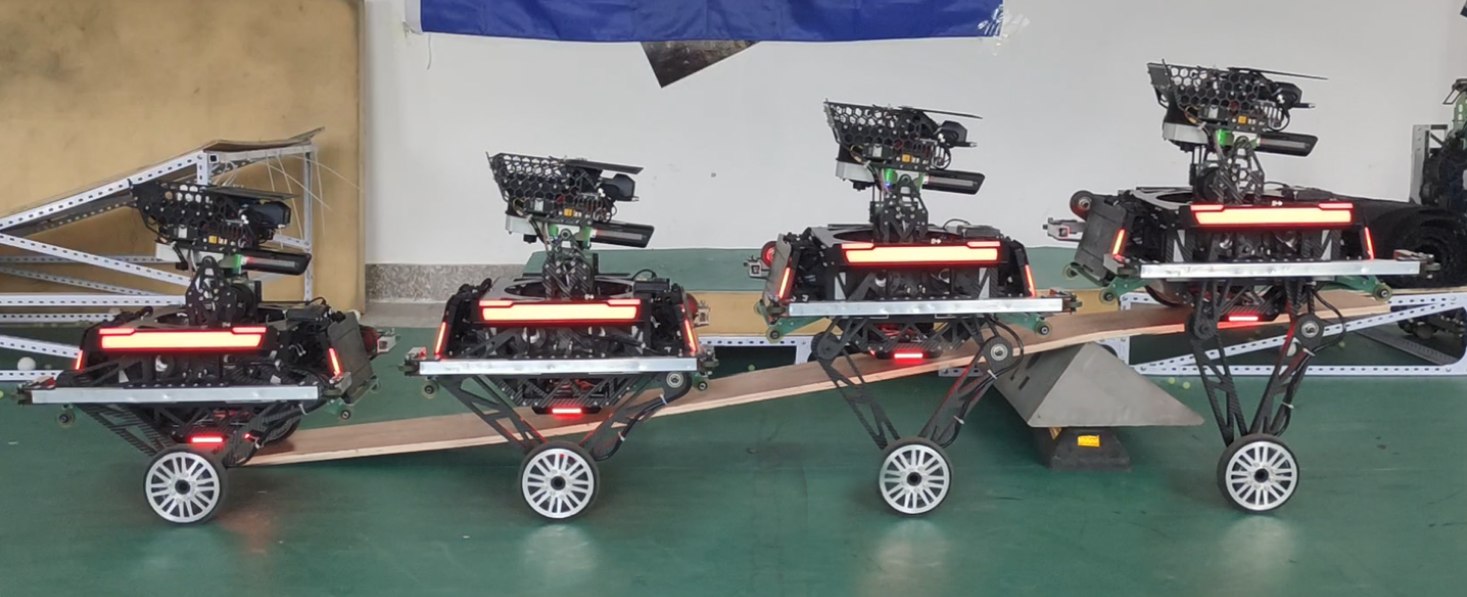
机械组负责机器人的结构设计、加工装配与可靠性迭代。从底盘到云台,从一块连接板到整车布局,既要想清楚“怎么动”,也要考虑“怎么造、怎么装、怎么修”。
机械制图与公差、理论力学和材料力学、常见传动与轴承、材料及加工工艺。起步不必全部掌握,可以从一个支架、一组轮系开始。
协作接口:为电控预留走线和维护空间,与算法一起确定相机安装位置与结构刚度。交付的不只是模型,还有工程图、物料清单和装配说明。
查看机械组入门路径 ↗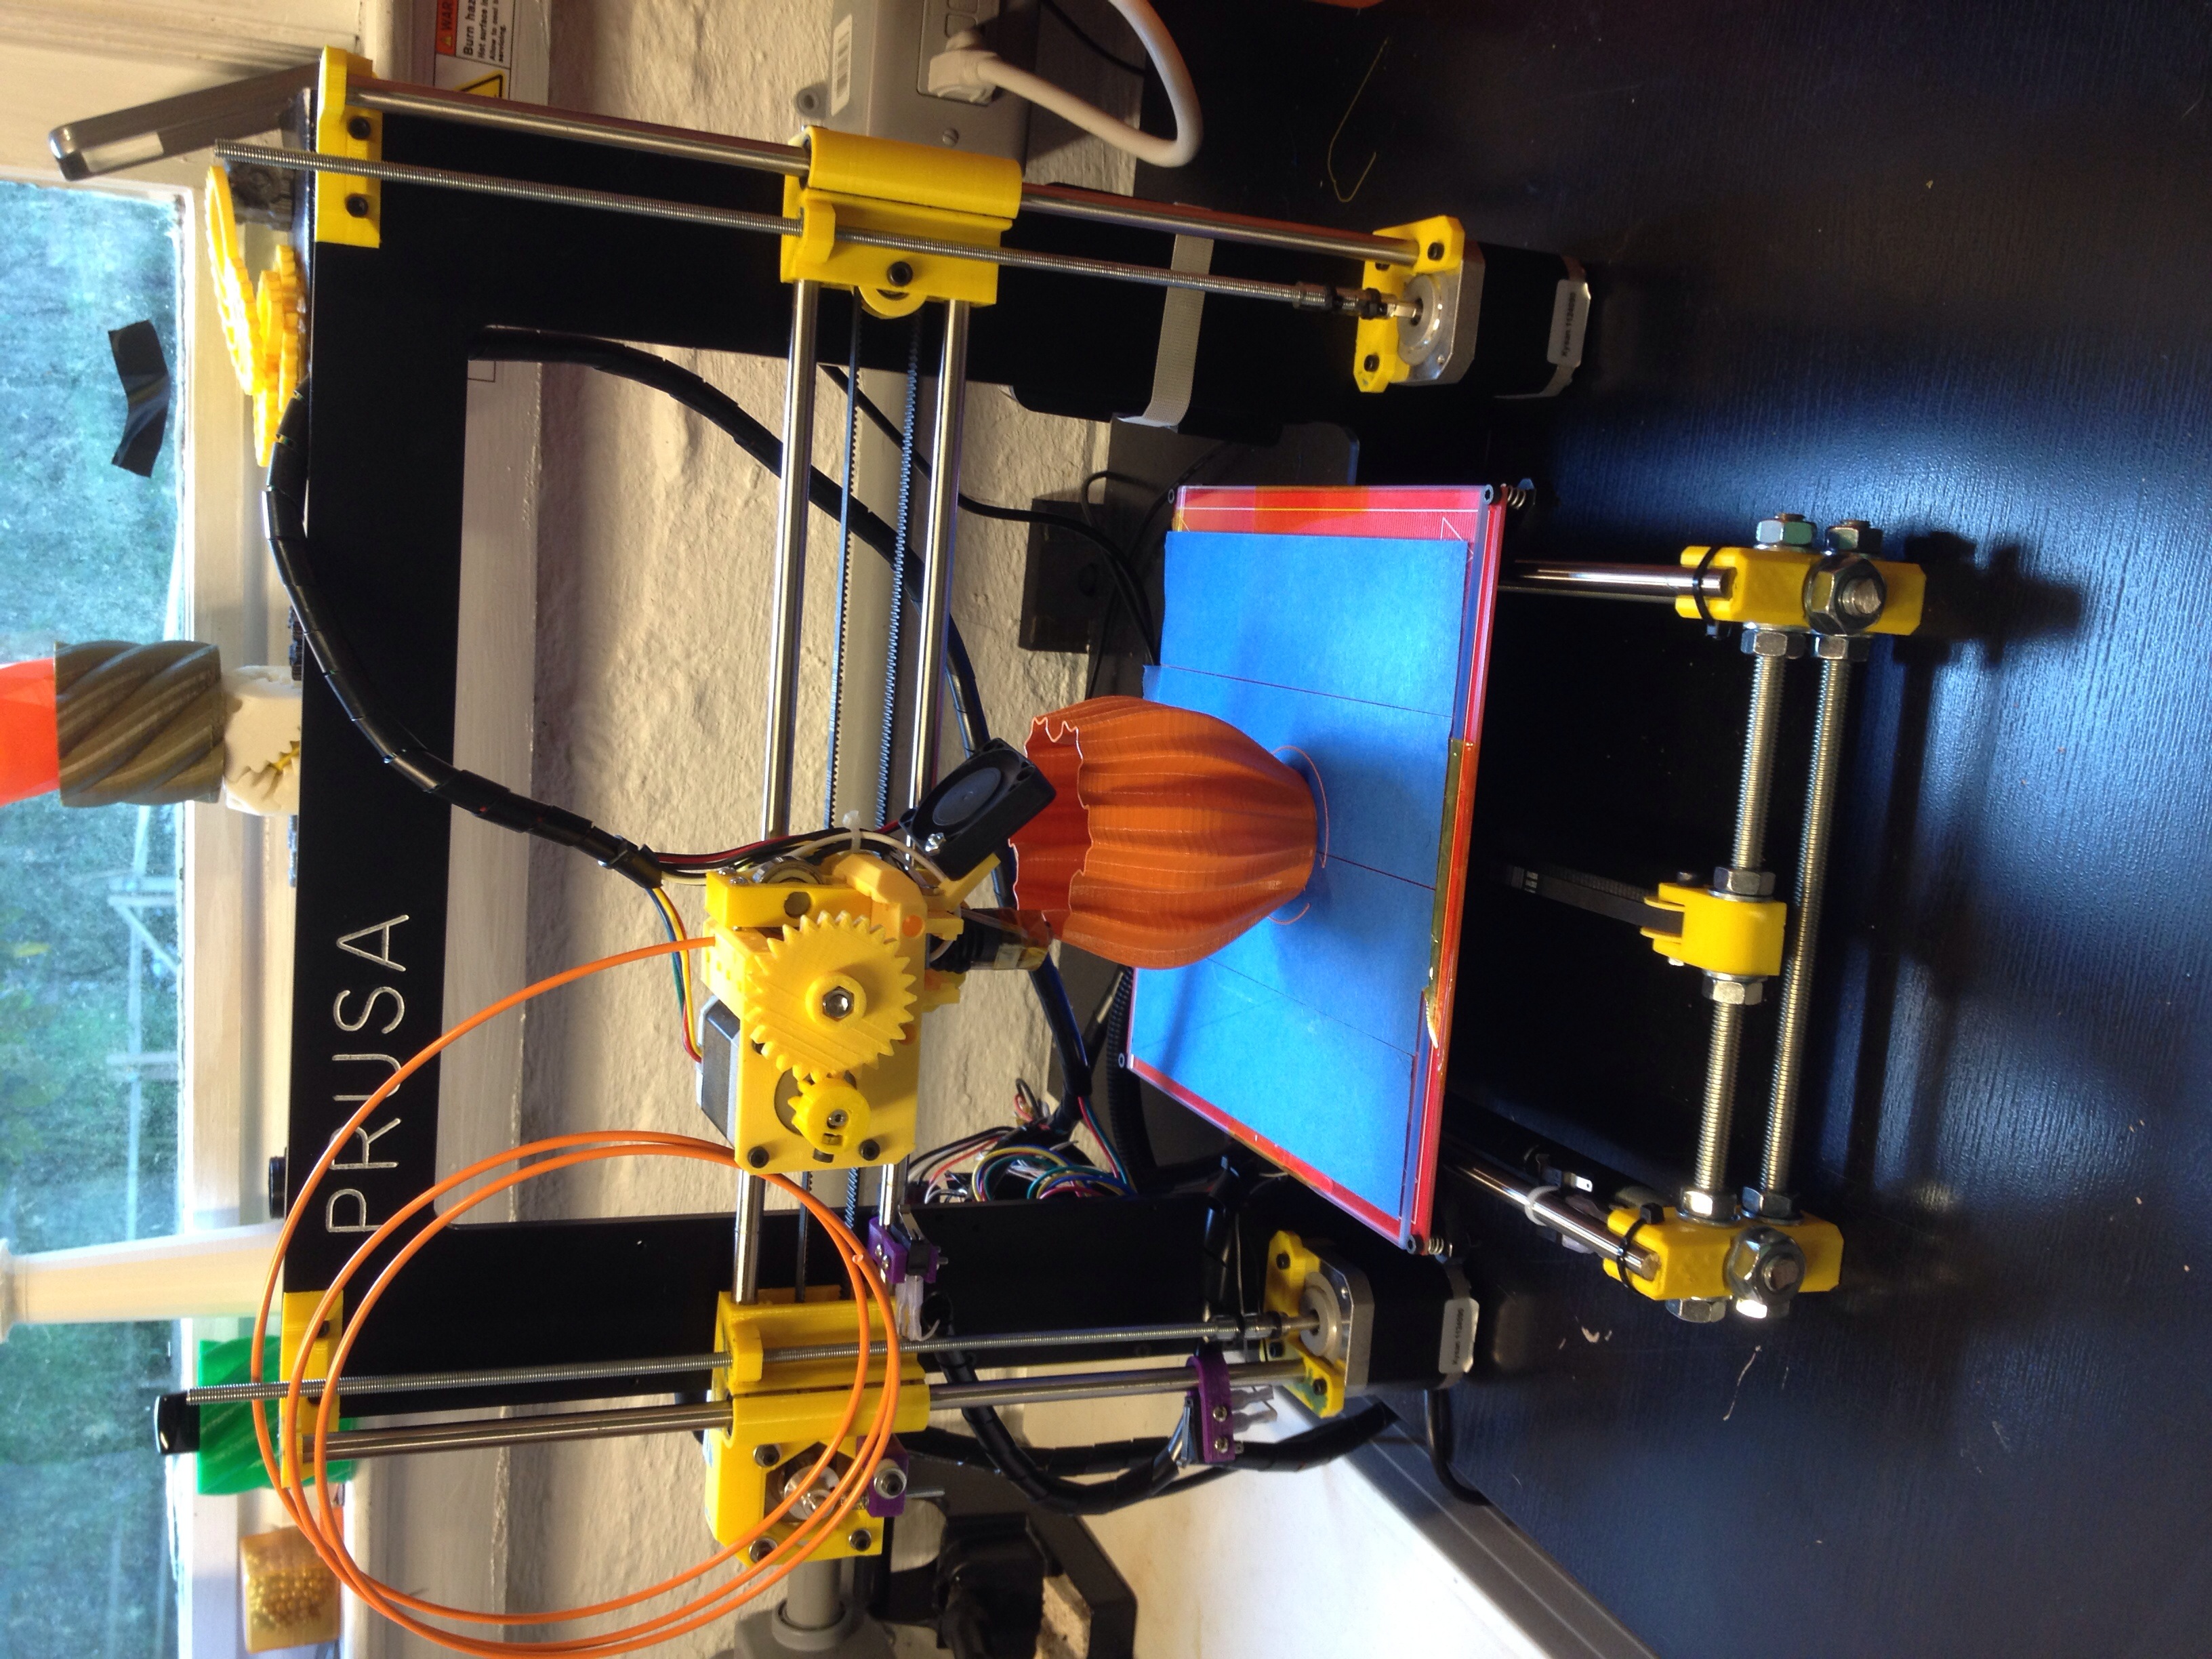
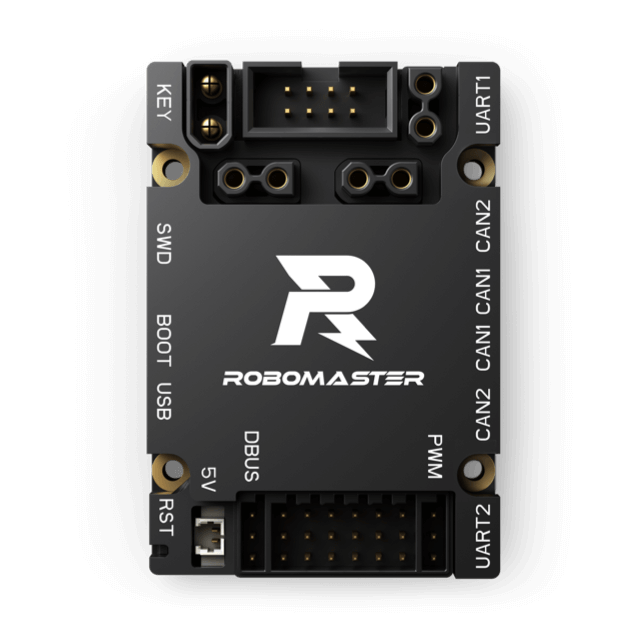
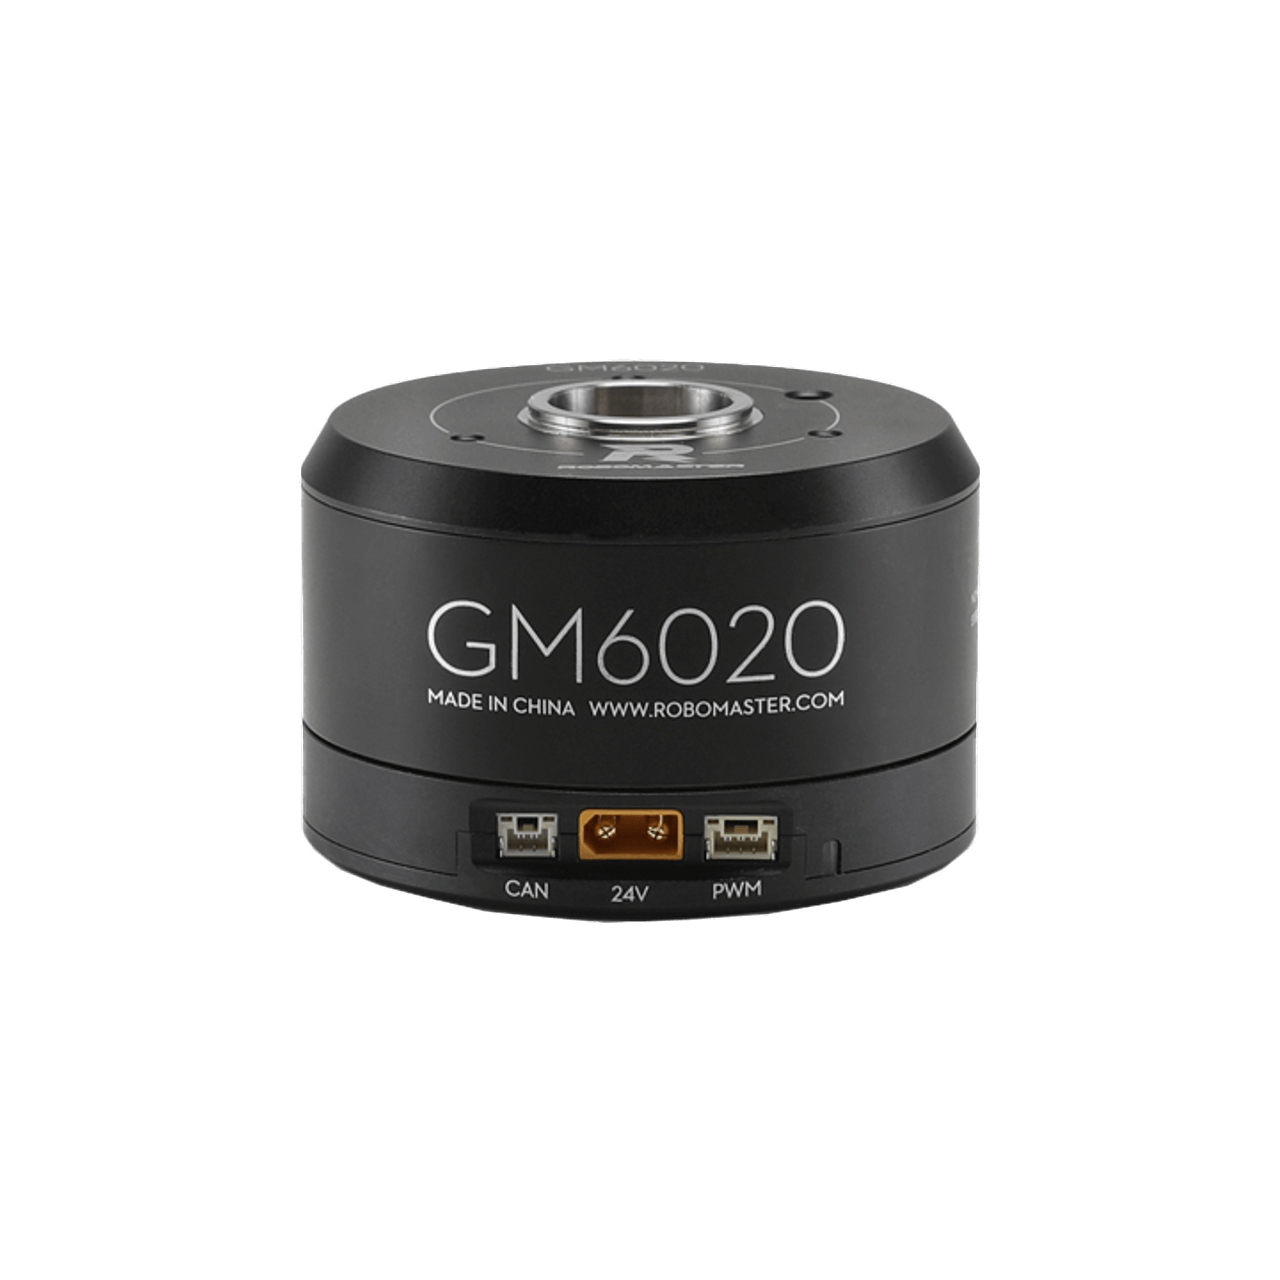
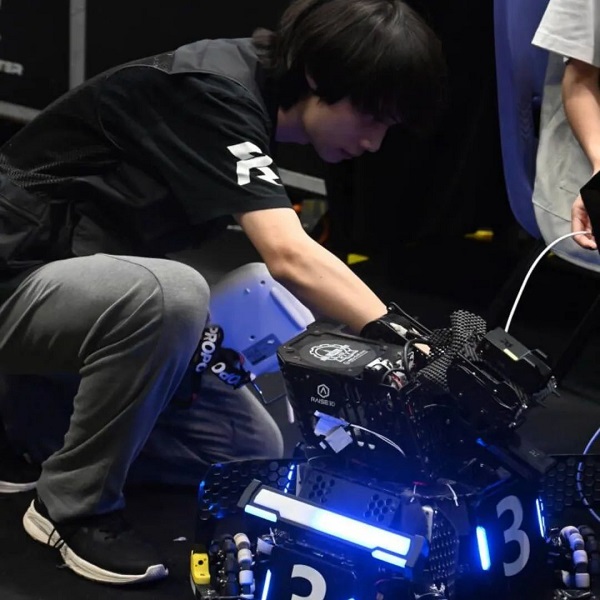
电控组把遥控器与传感器的输入,变成机器人真实的运动。读取数据、计算目标、驱动电机,再用反馈不断修正,构成一台机器人稳定运行的基础。
C 语言、单片机外设、基础电路、通信协议与反馈控制。用曲线、日志和复现实验定位问题,而不是只凭感觉改参数。
协作接口:和机械一起排查摩擦、间隙、装配及走线问题;接收算法的目标角度或速度,把目标转换为可控、安全的执行。
查看电控组入门路径 ↗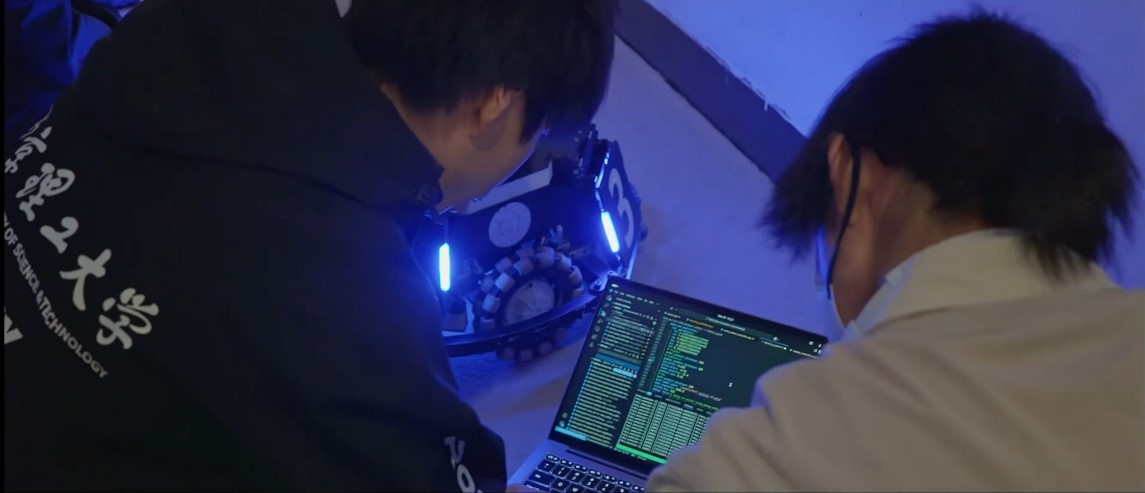
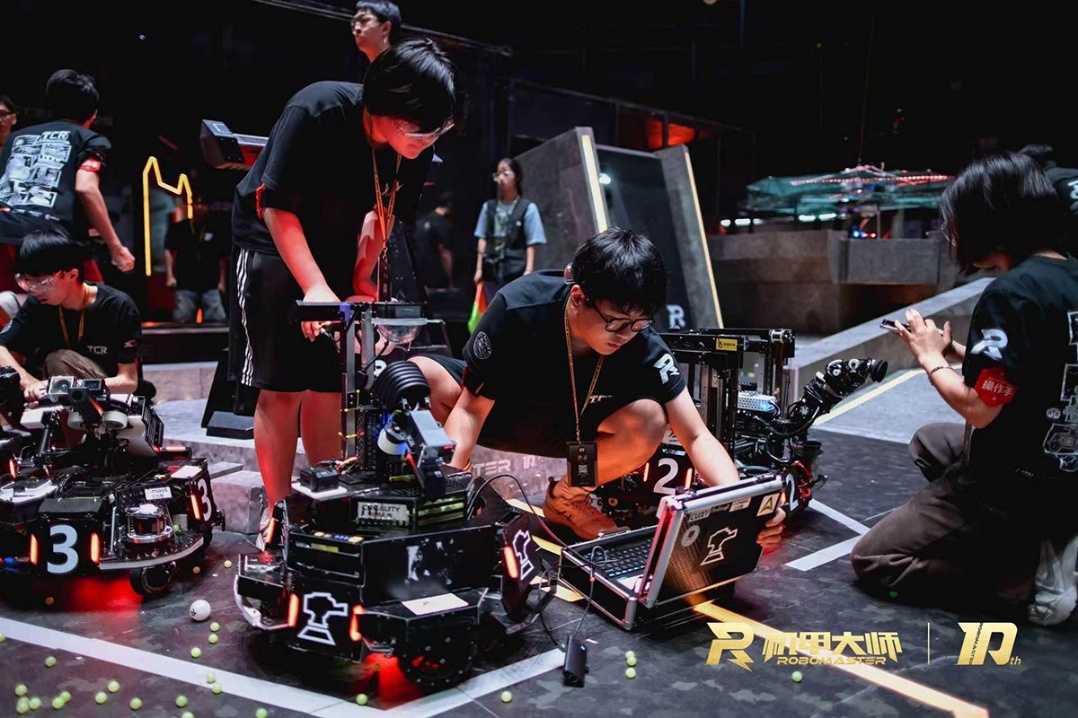
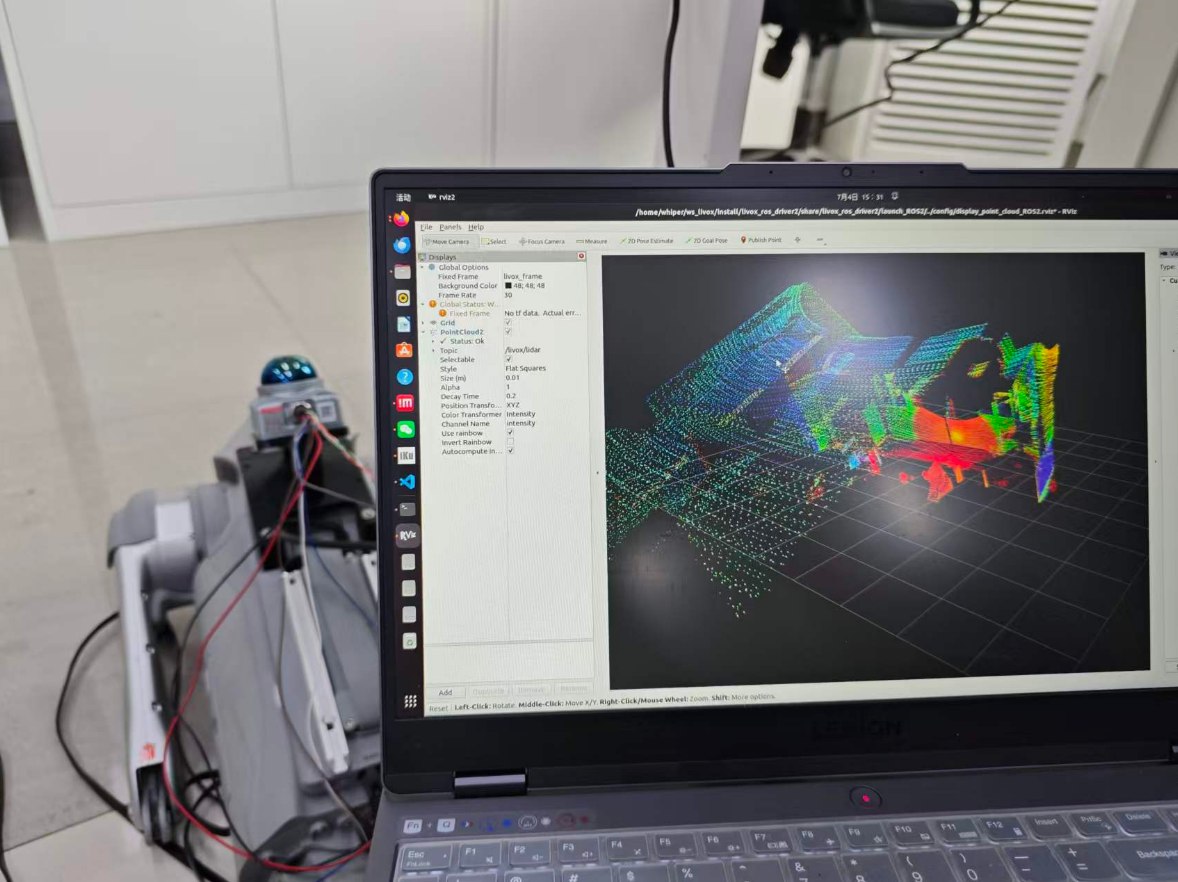
算法组连接感知与行动。通过相机等传感器理解环境,让机器人识别目标、估计状态,并把清晰的指令交给电控执行。
Python 与 C++、Linux 与 GitHubHubHubHubHubHub,以及线性代数、几何和概率基础。先把一个小演示跑通,再用数据评价效果、发现失败场景并改进。
协作接口:与机械确定相机视野、固定与振动条件;与电控统一坐标系、单位、时间戳和校验方式。AI 可以辅助理解和编程,实验验证必须由自己完成。
查看算法组入门路径 ↗
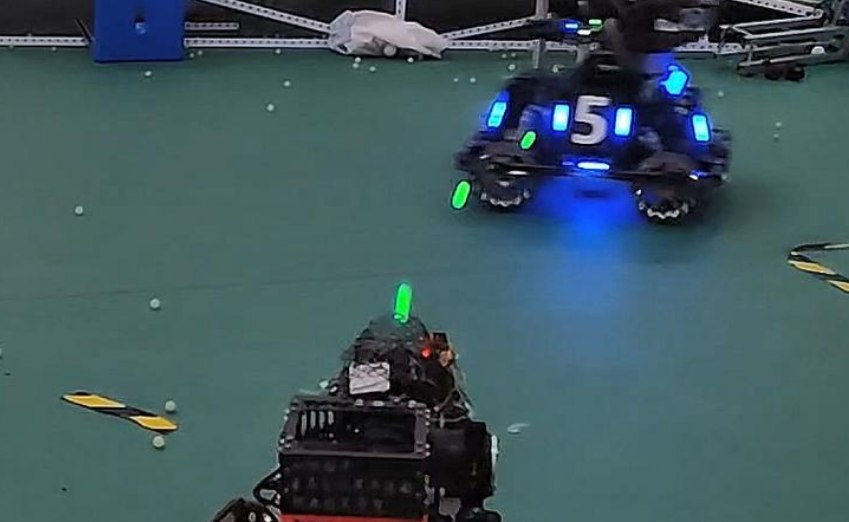
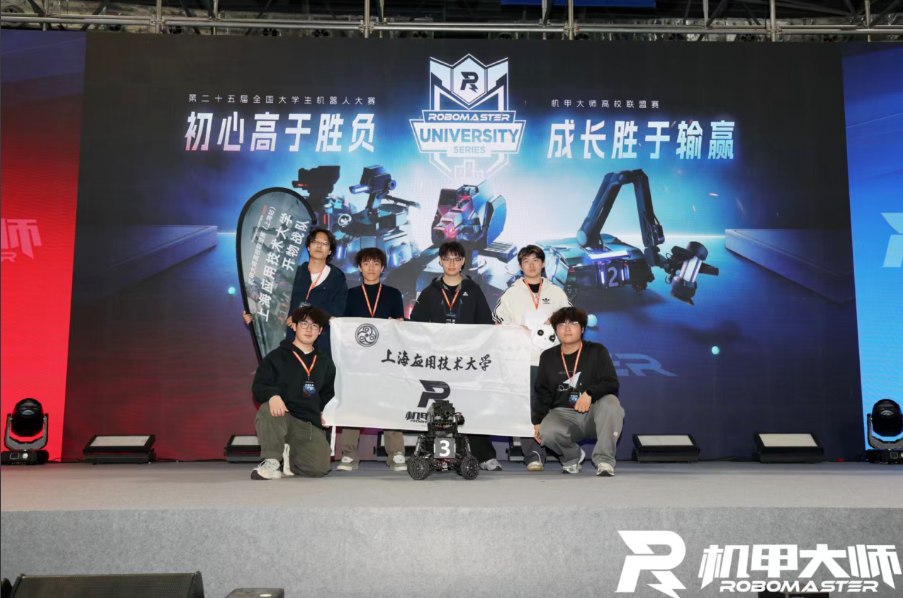
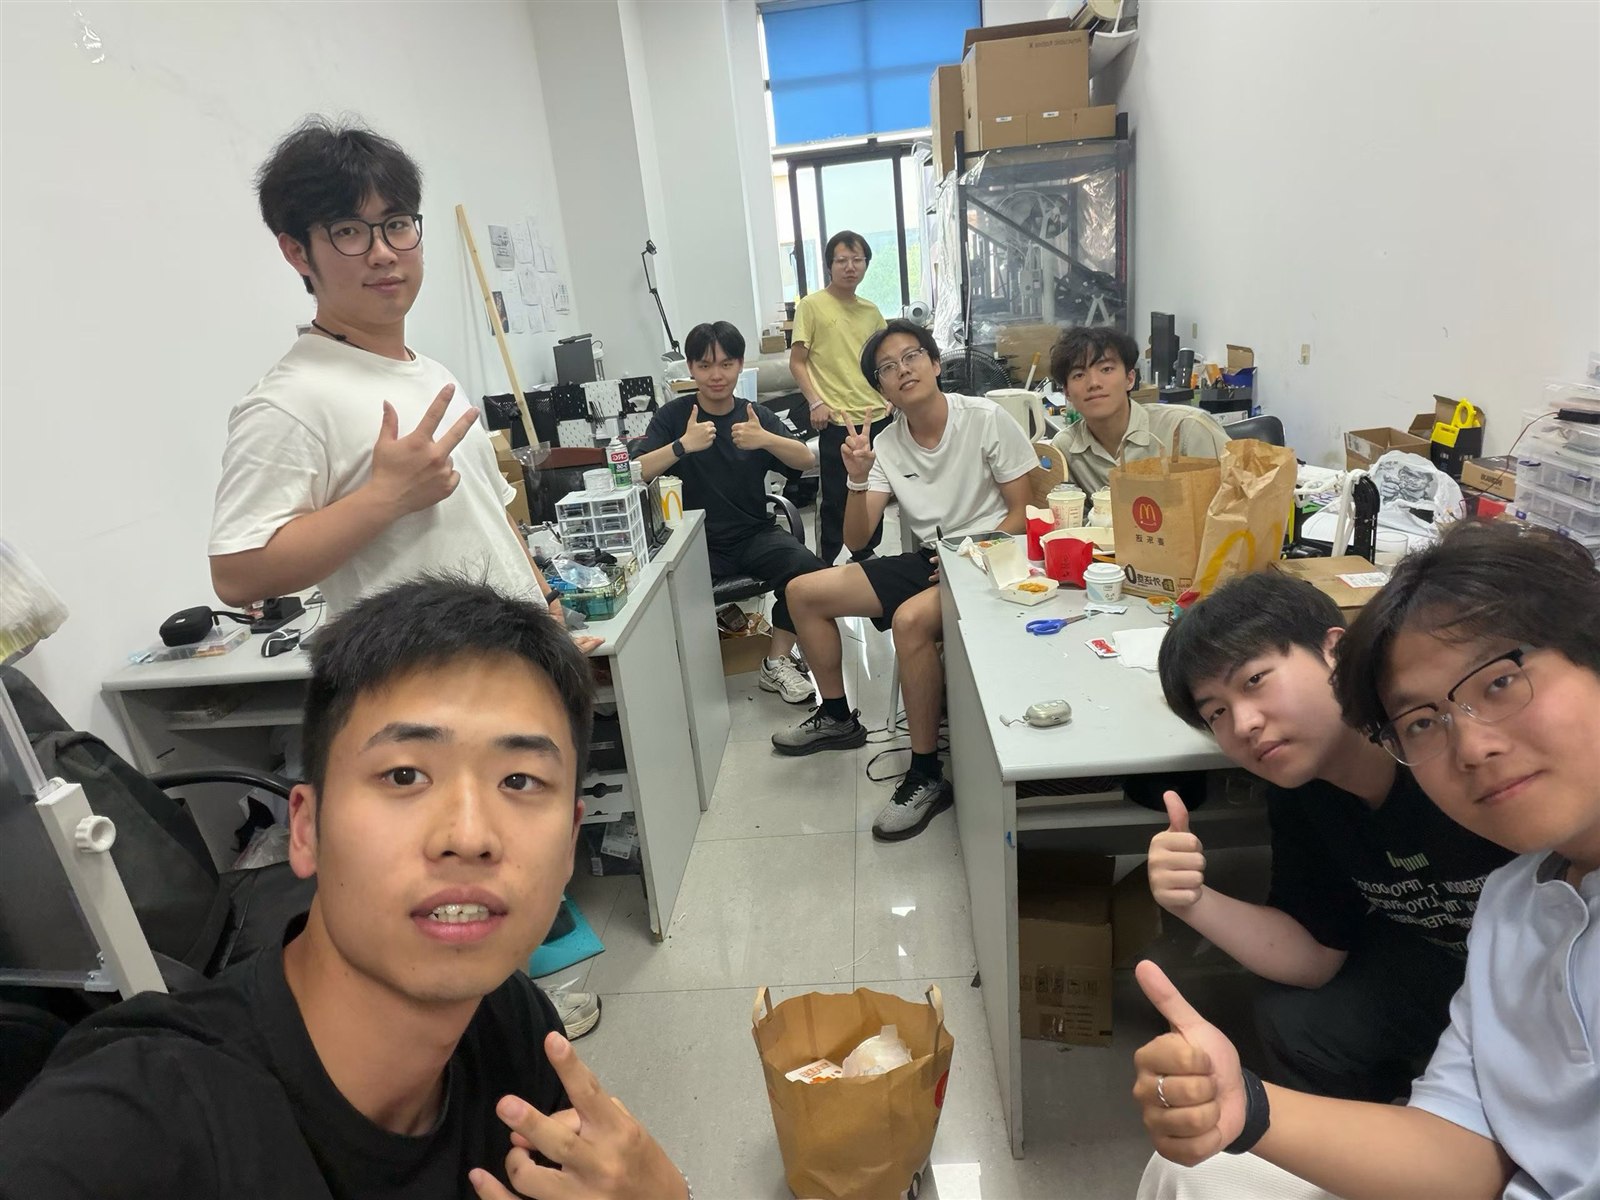
宣发组负责战队的对外表达:把实验室里的进度、赛场上的瞬间和队员的故事,整理成别人看得懂、也愿意看的内容。公众号推送、B站视频、招新海报与赛场照片,都由这里产出。
拍摄与构图、剪辑与字幕、图文排版与配色、平台发布规格与数据复盘。起步不需要专业设备,一部手机也能开始,重要的是持续记录。
协作接口:与机械、电控、算法确认可以公开的进度与技术说法,约定拍摄时间;涉及赞助方与学校的内容,对外发布前先确认口径。
查看宣发组入门路径 ↗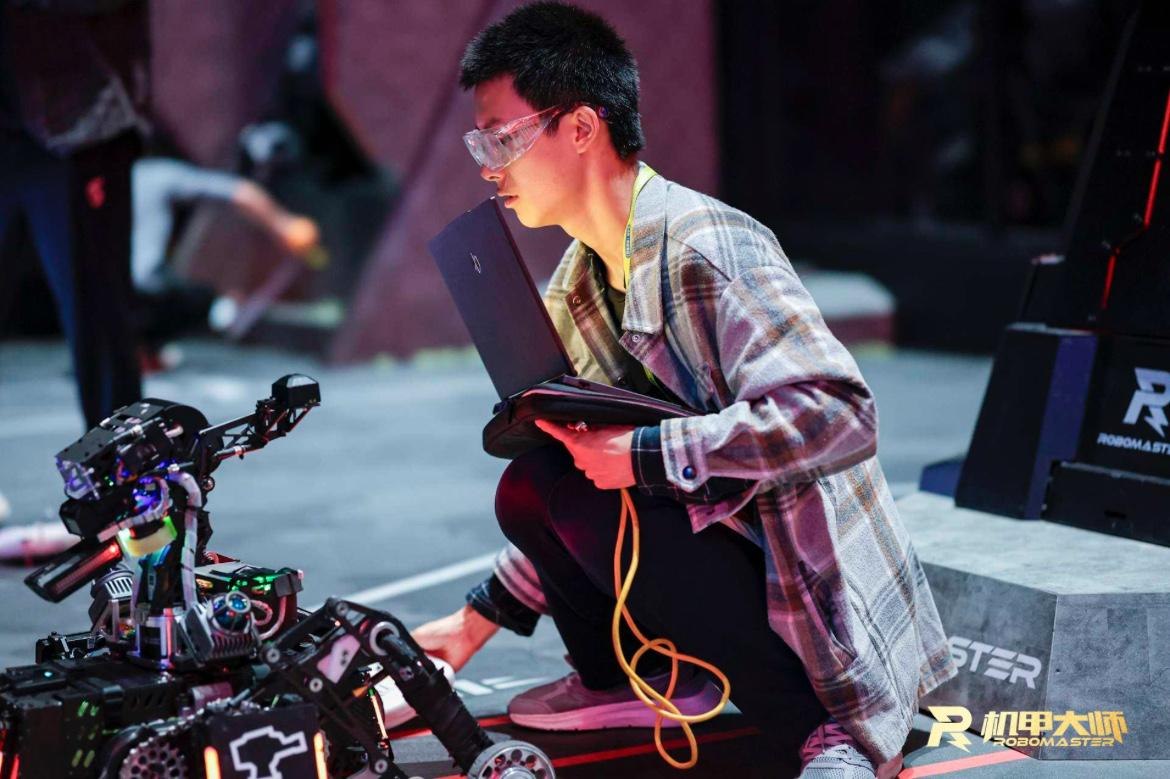
机械确认安装空间与刚度 → 电控确认供电、接口与执行 → 算法输出目标与状态 → 一起联调、记录、复盘。
开物影像档案 · 一起走过的日子
镜头记下的不只是比赛。
还有让机器人动起来的每一个人。
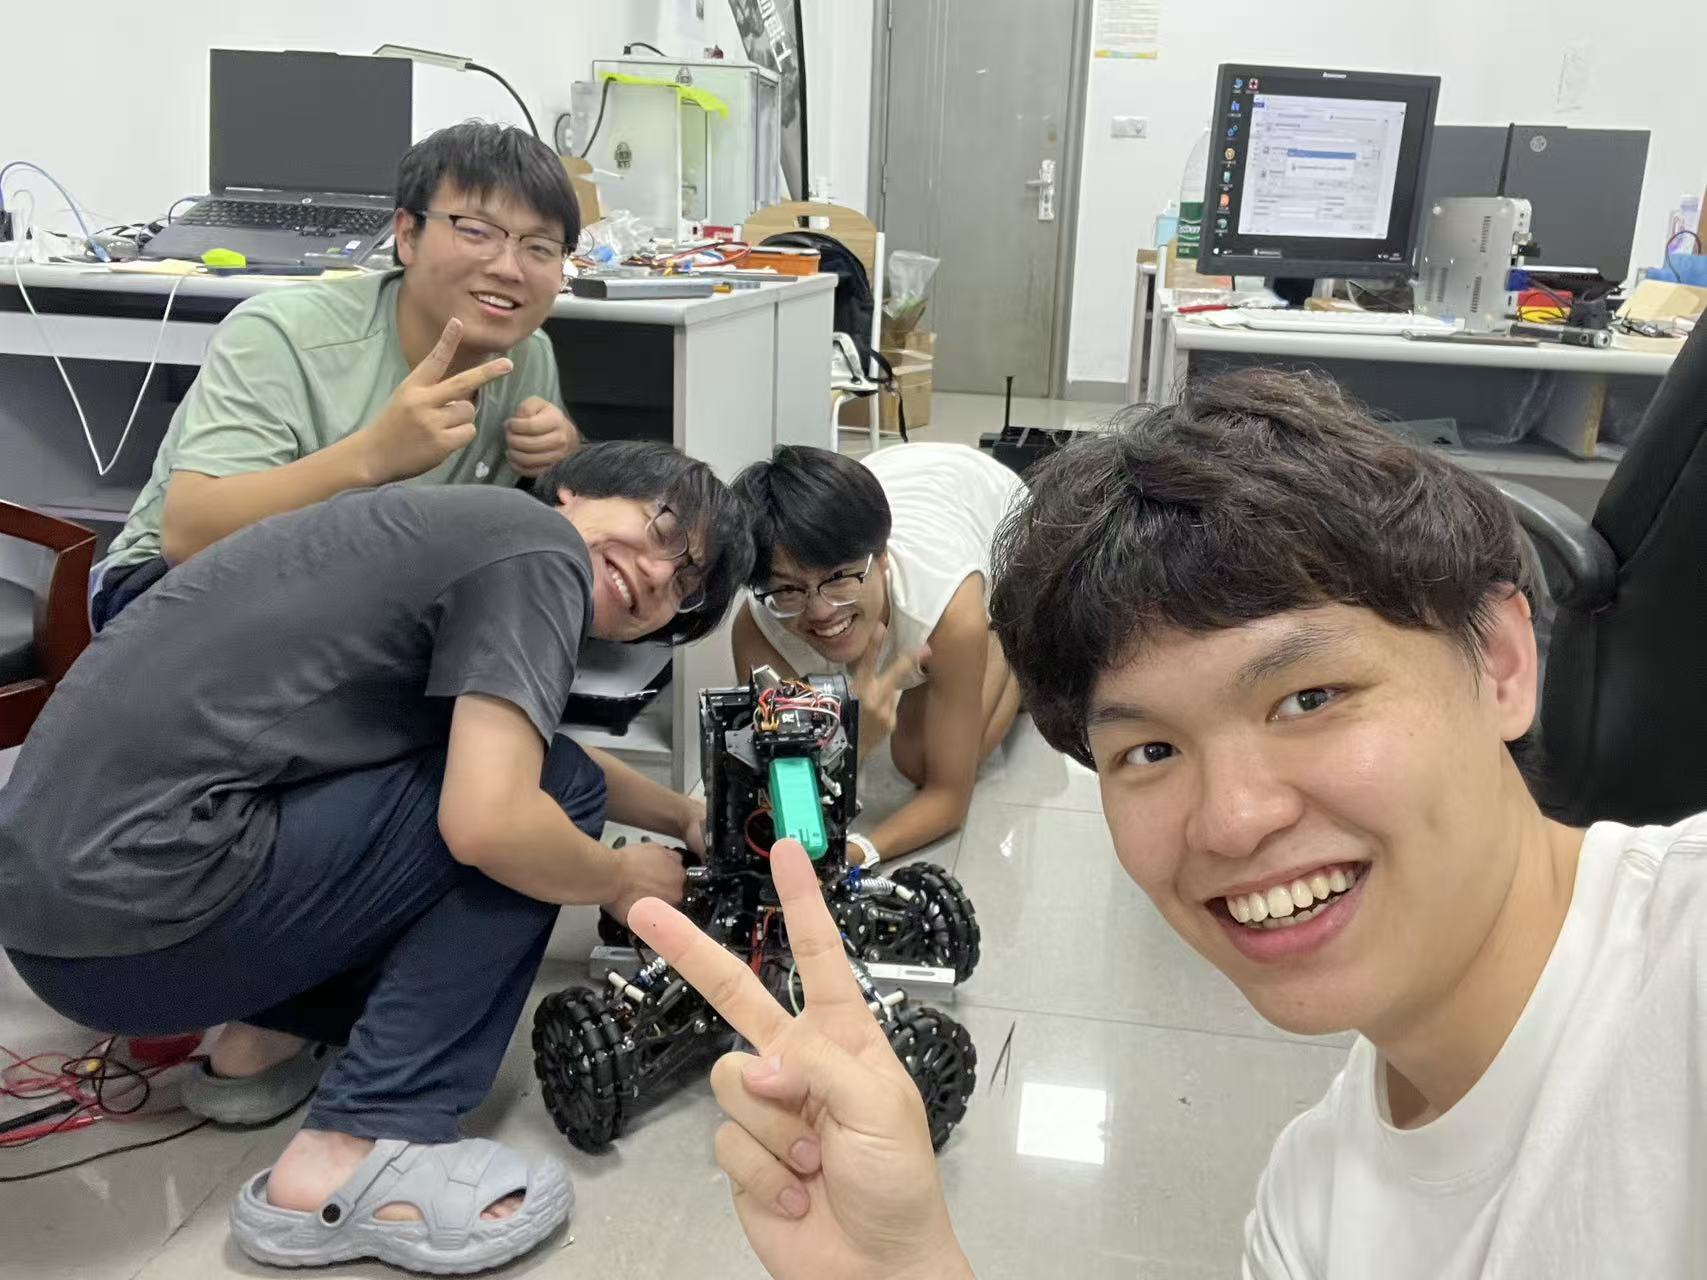
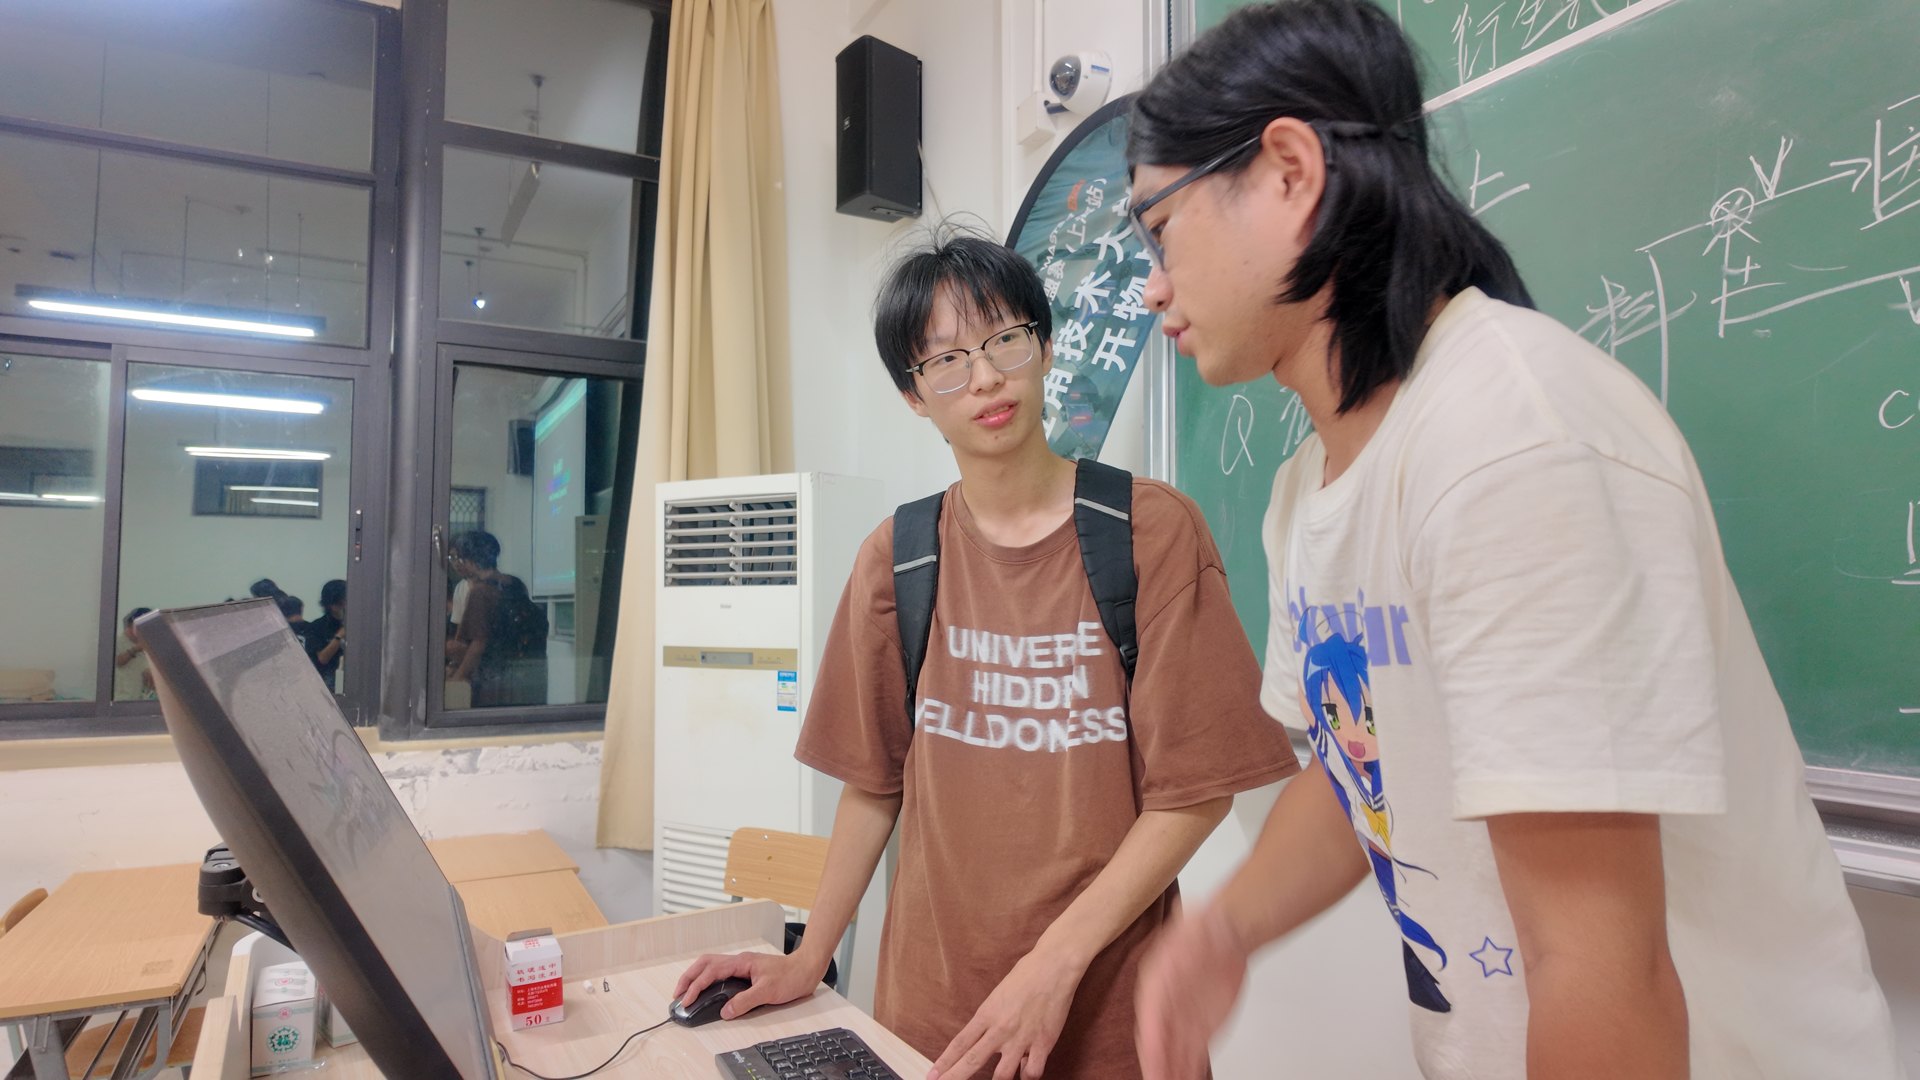
队员补充的日常影像。
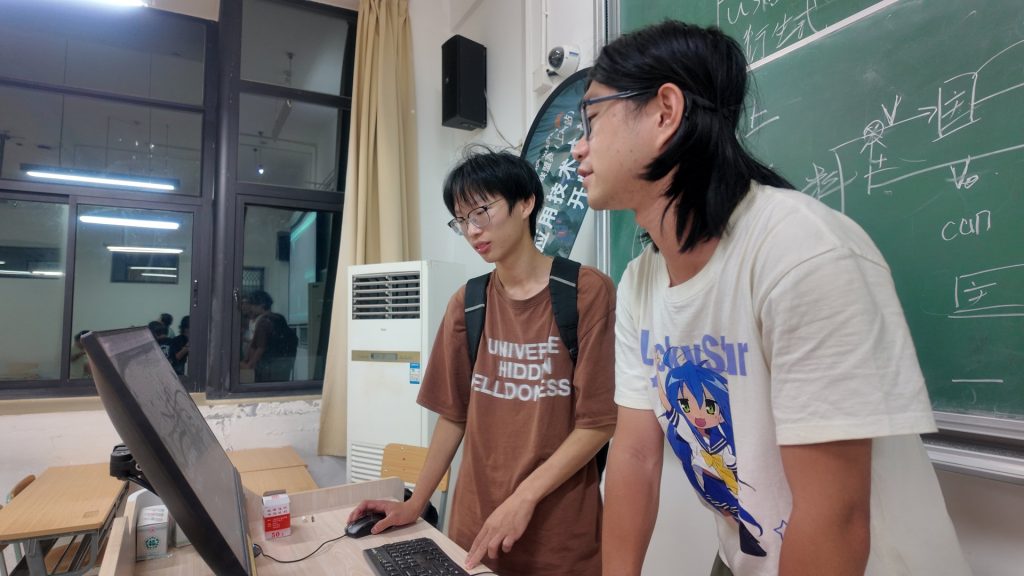
宣讲、技术分享与新生培训,从交流开始。
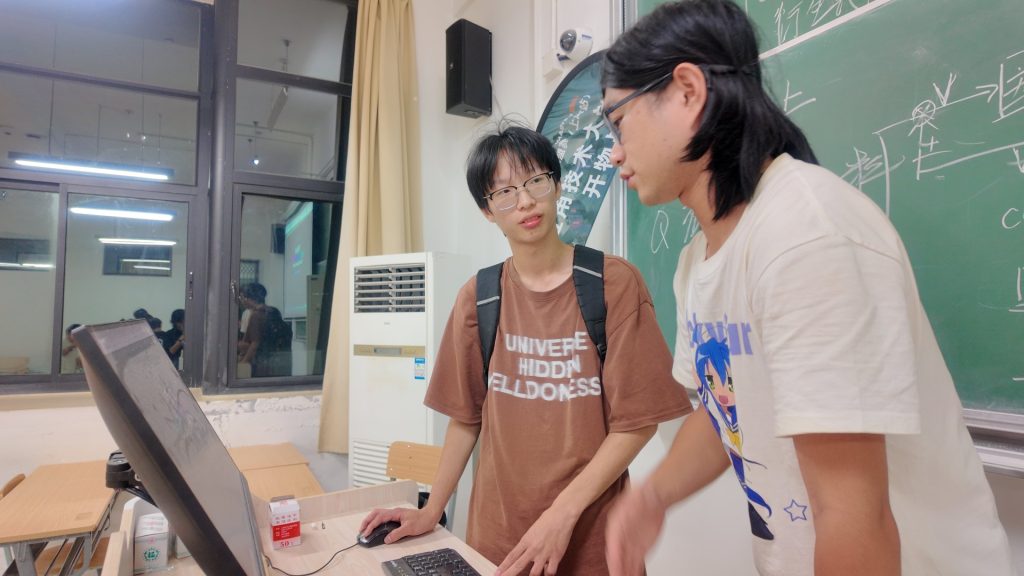
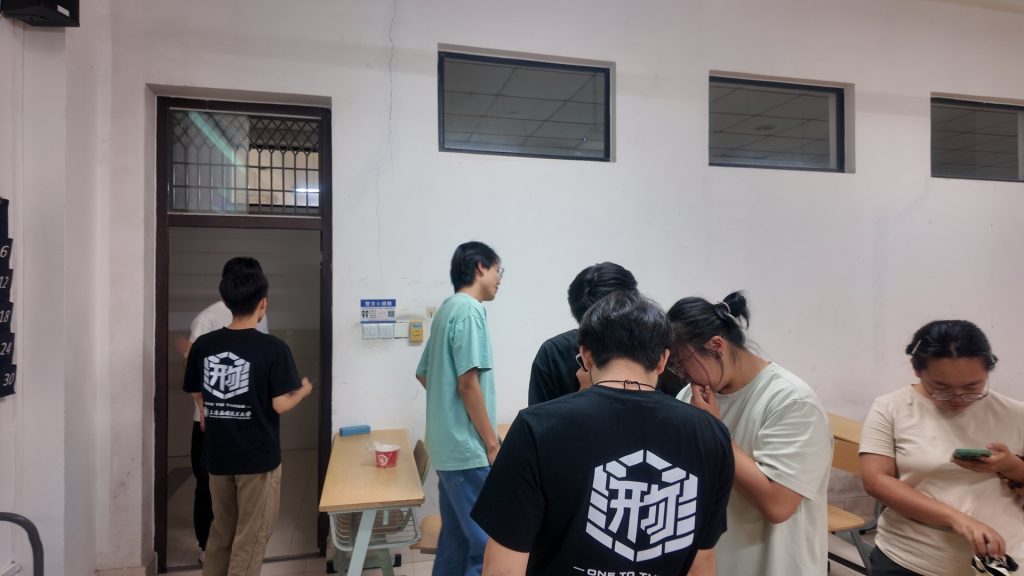
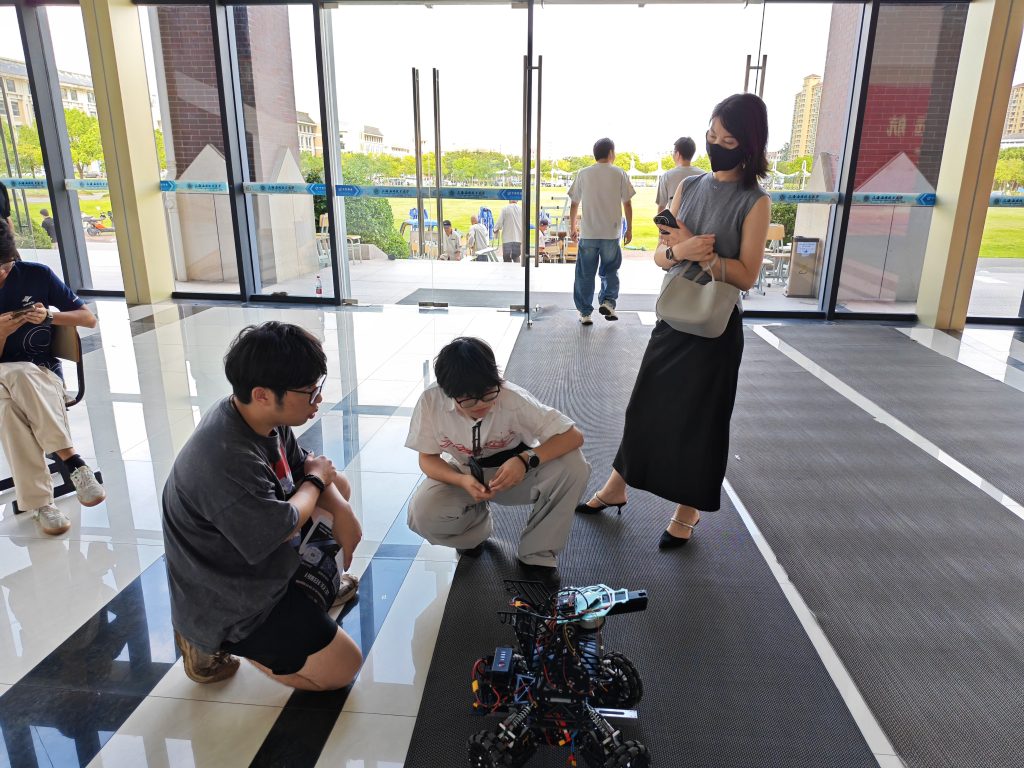
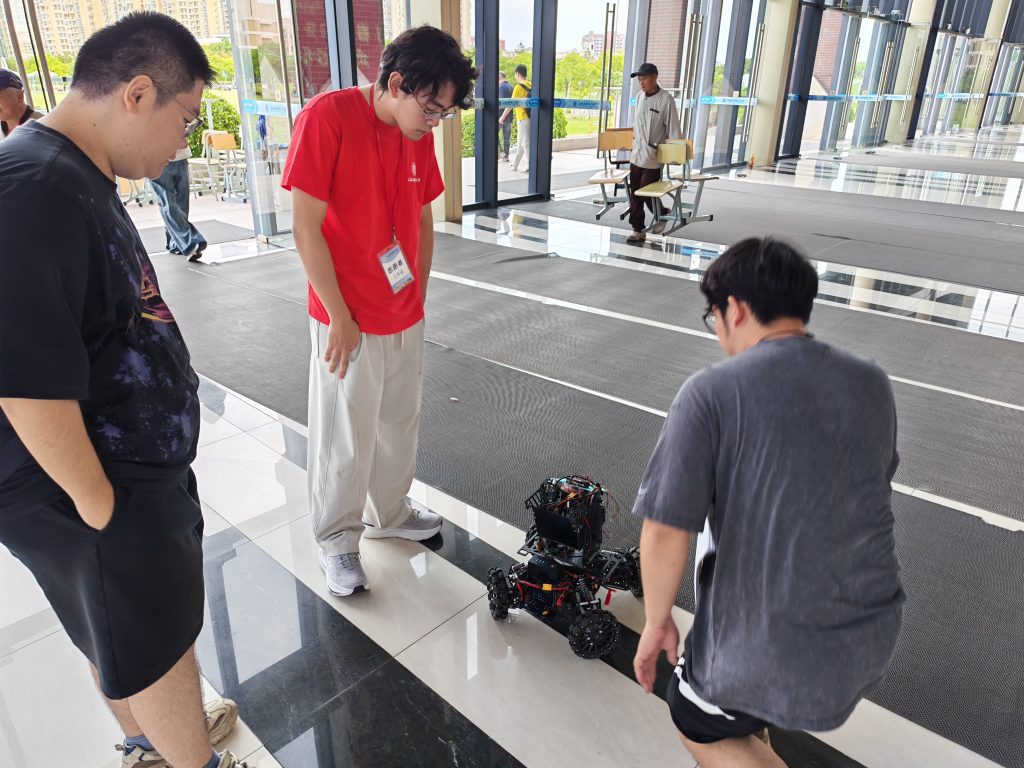
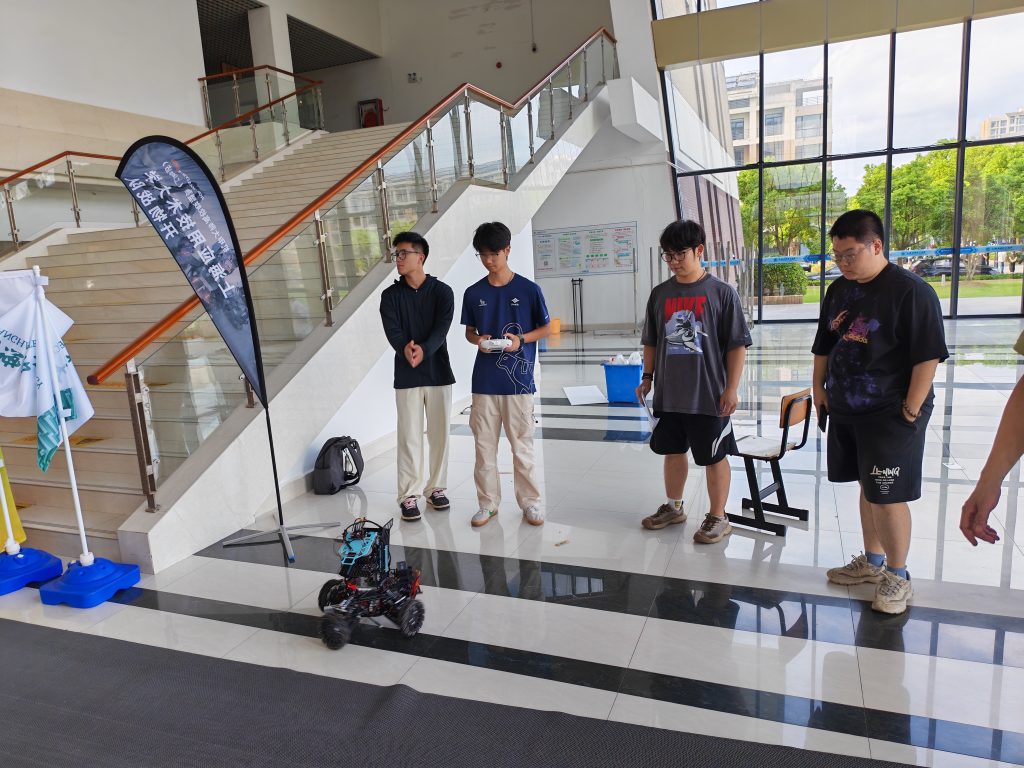
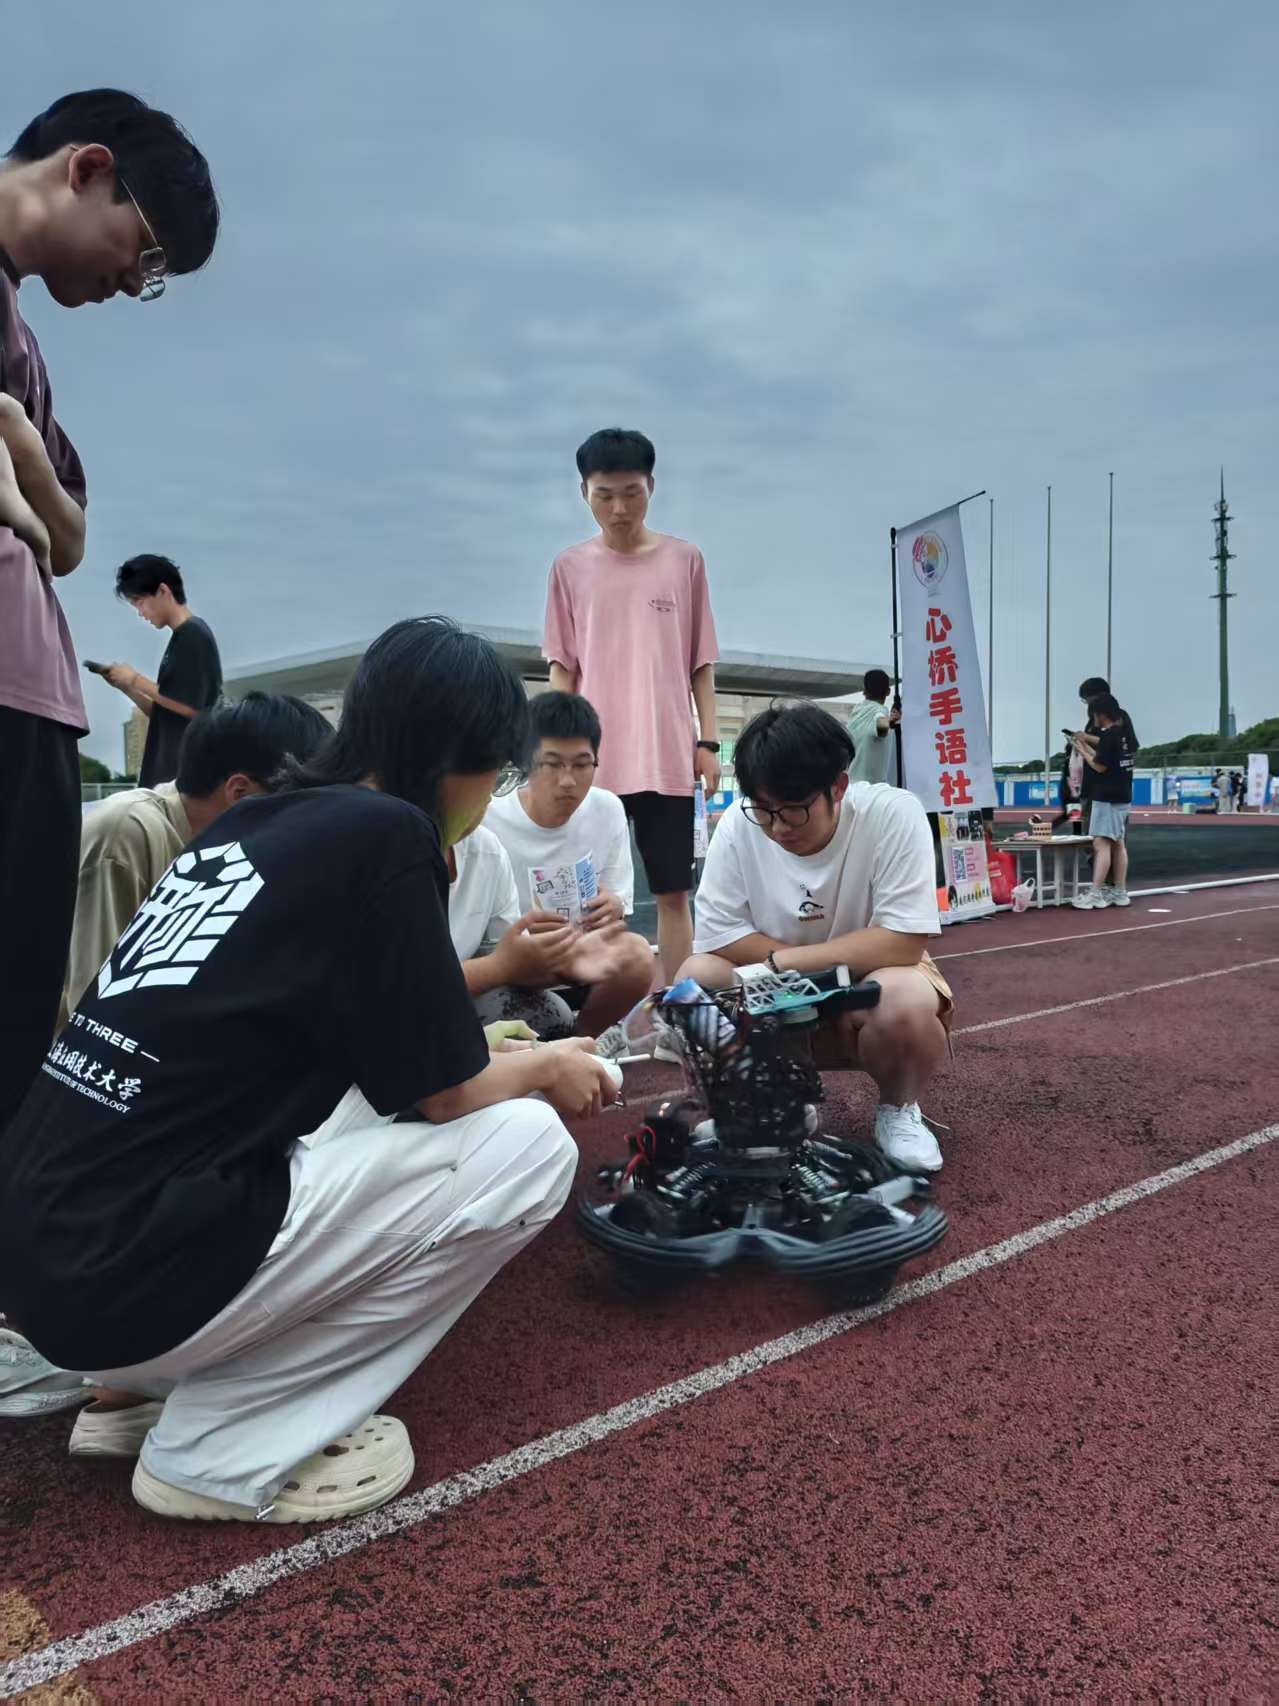
招新摊位、机器人展示与第一次相遇。
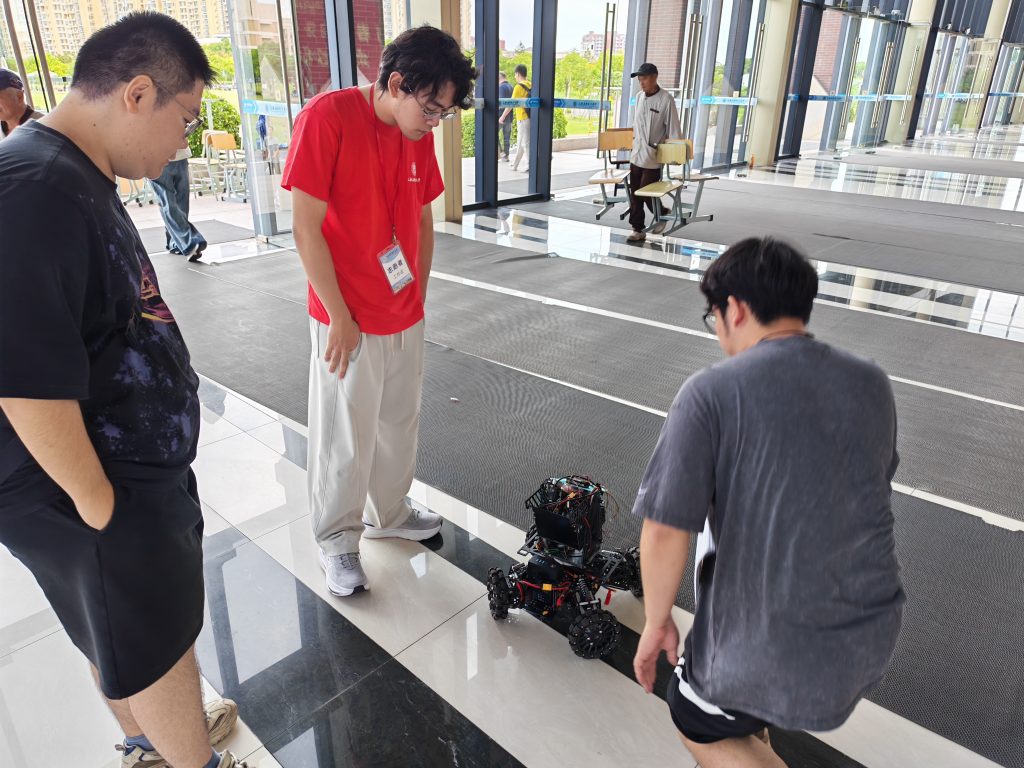
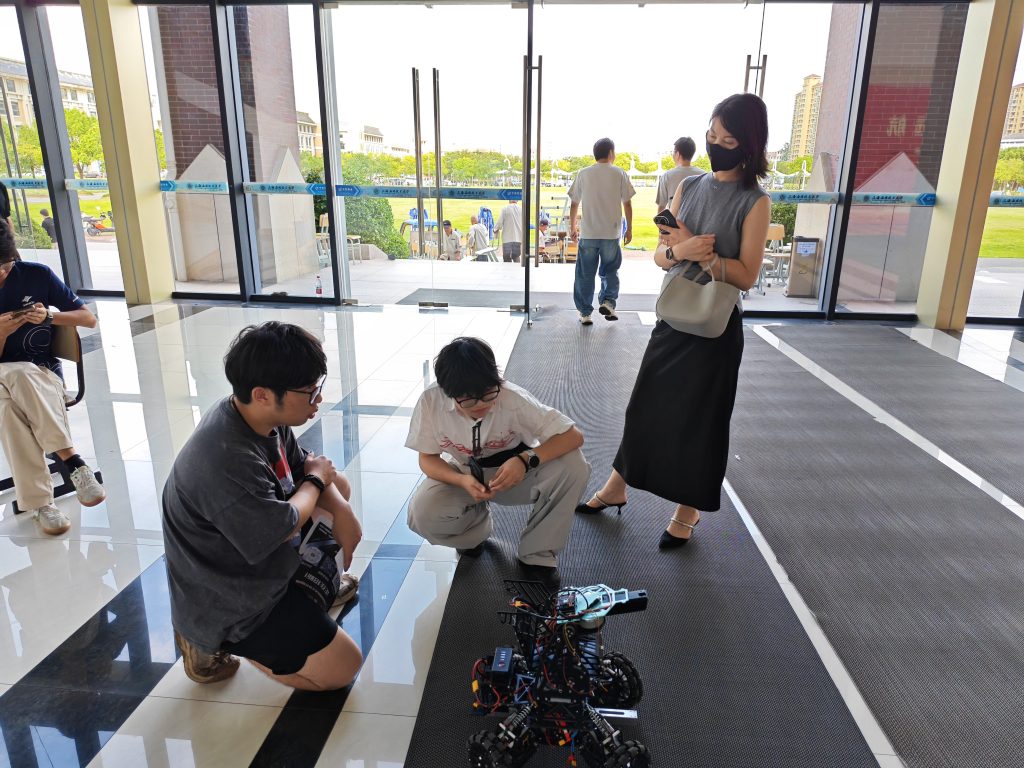
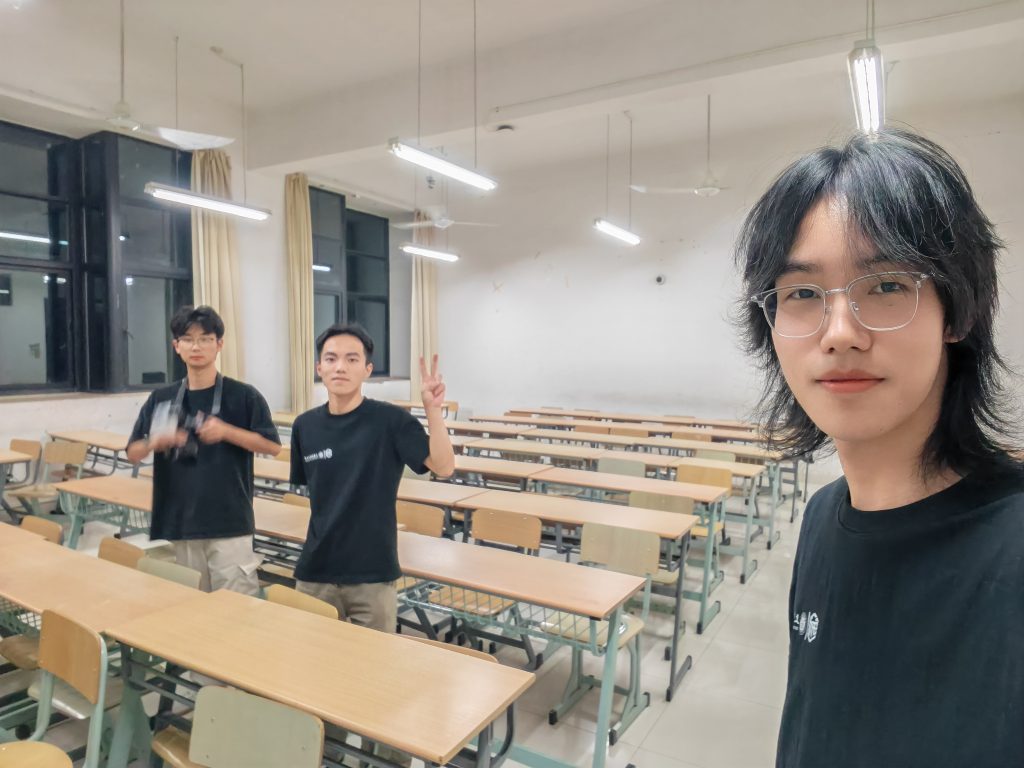
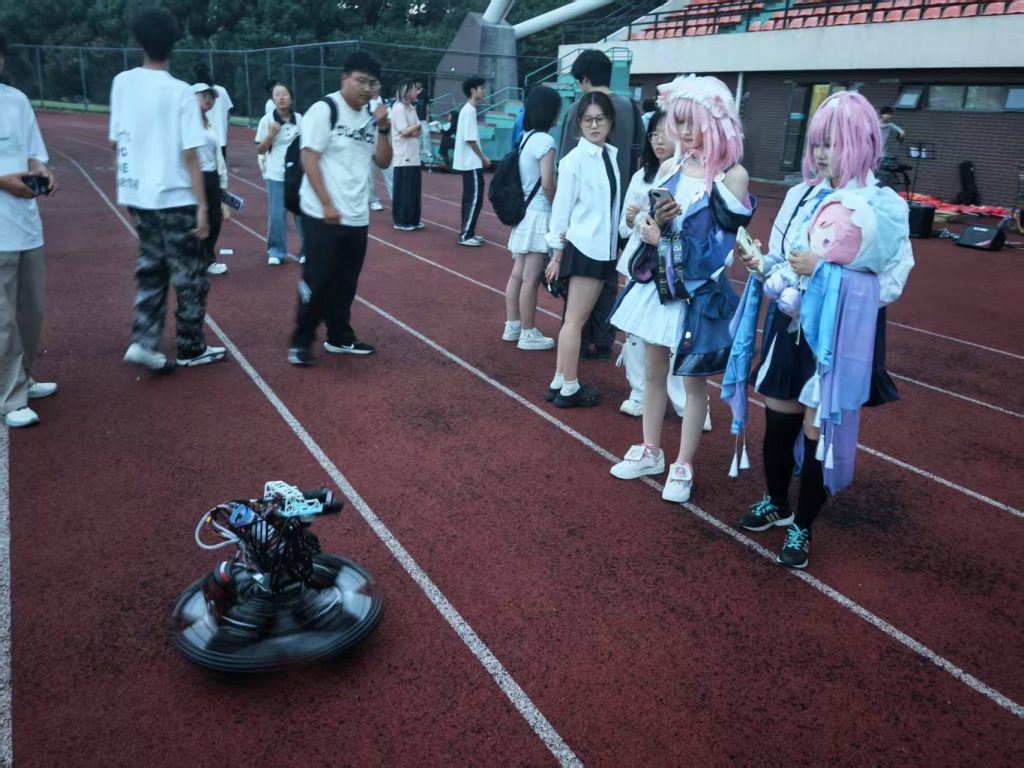
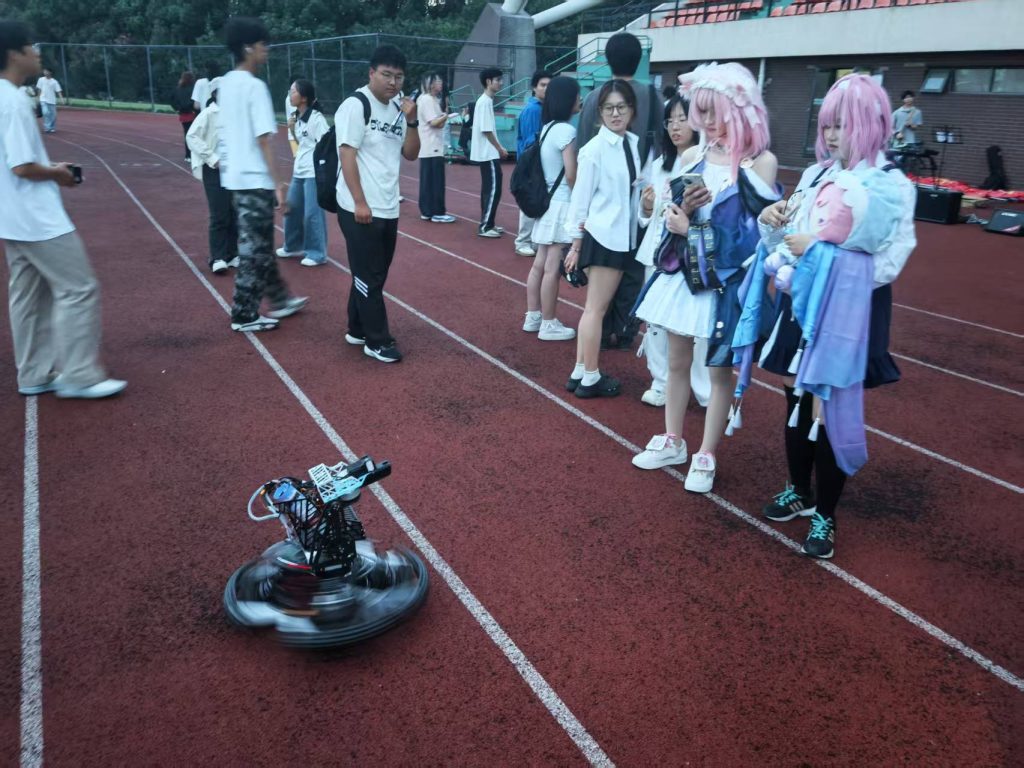
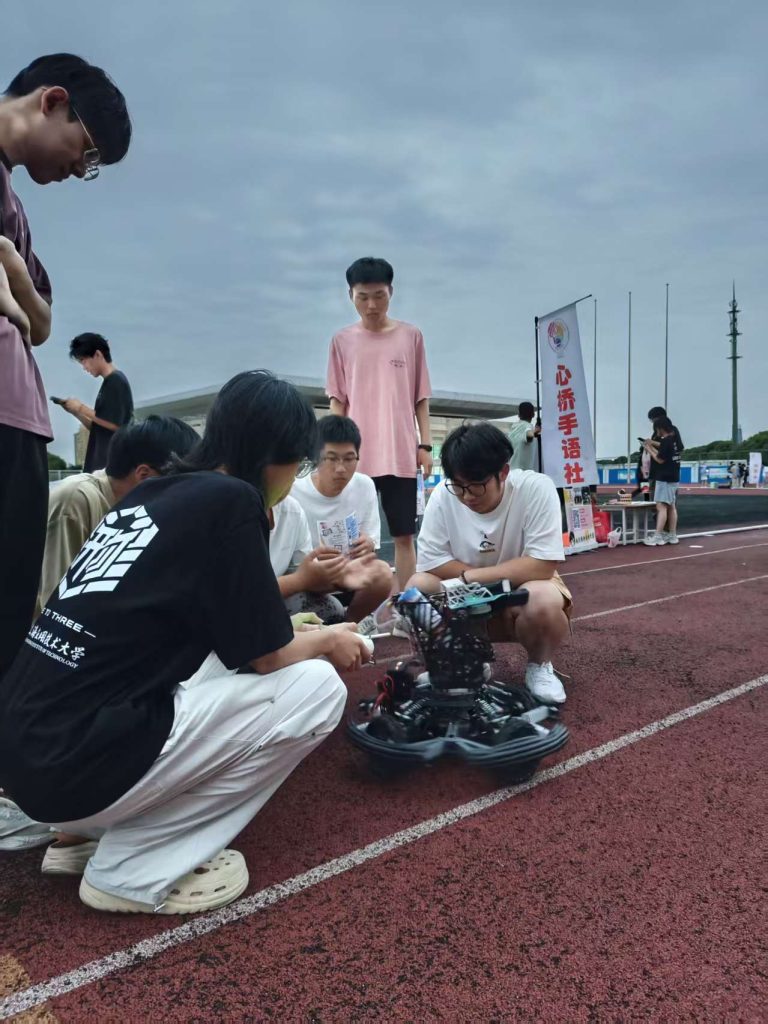
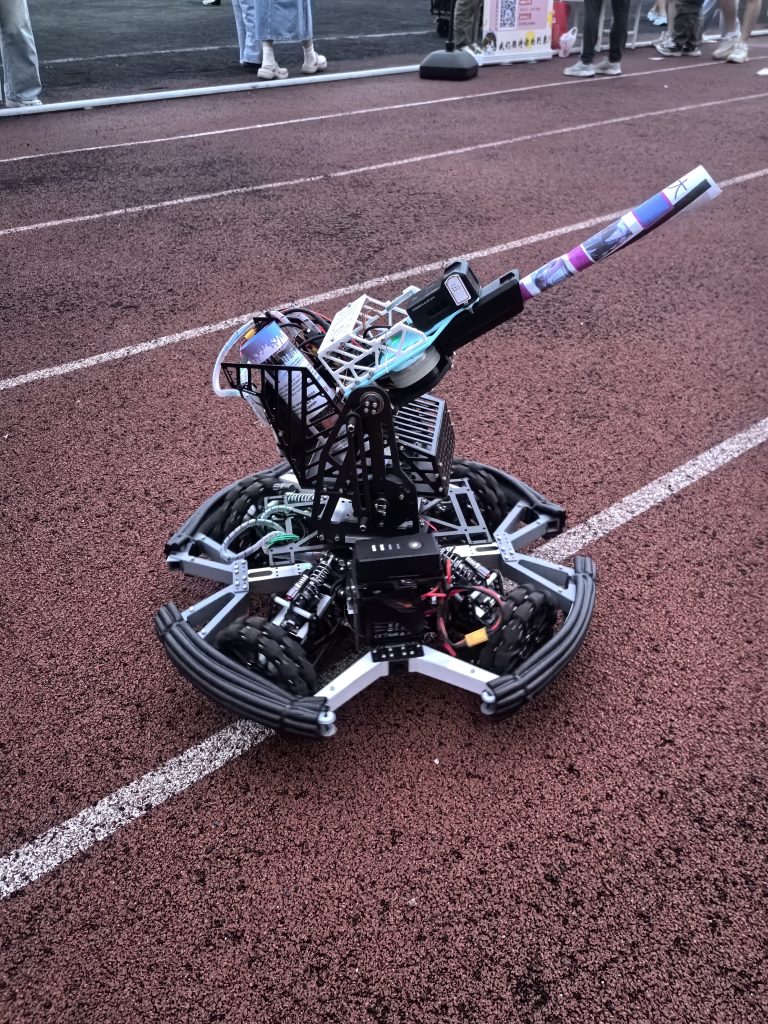
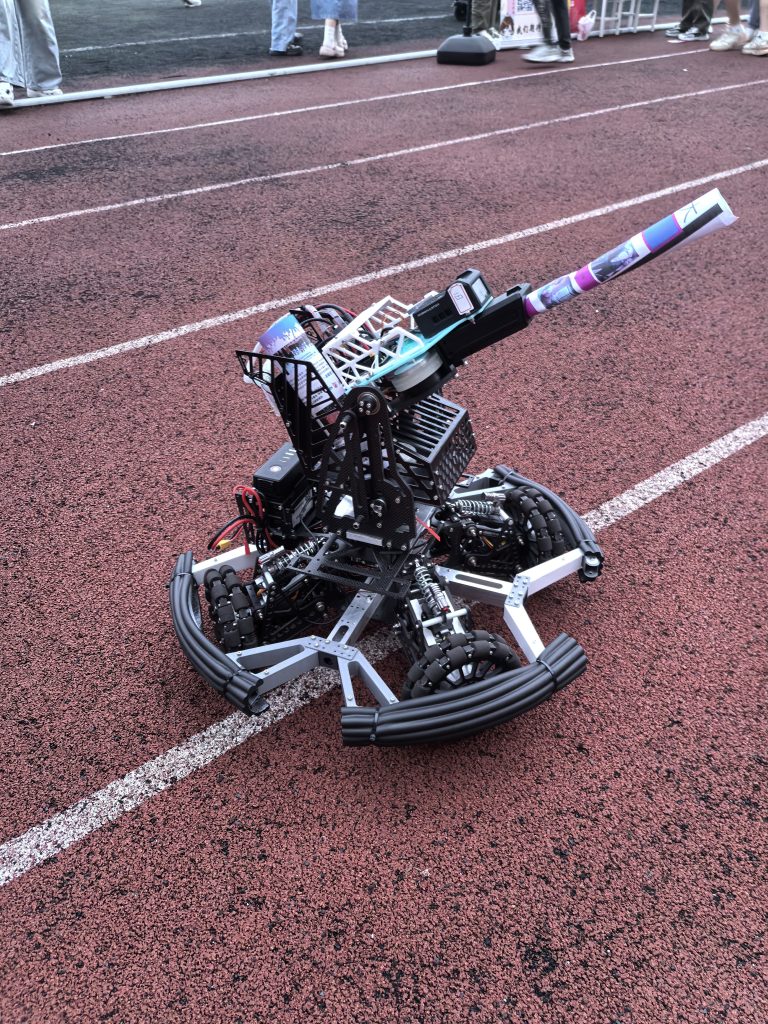
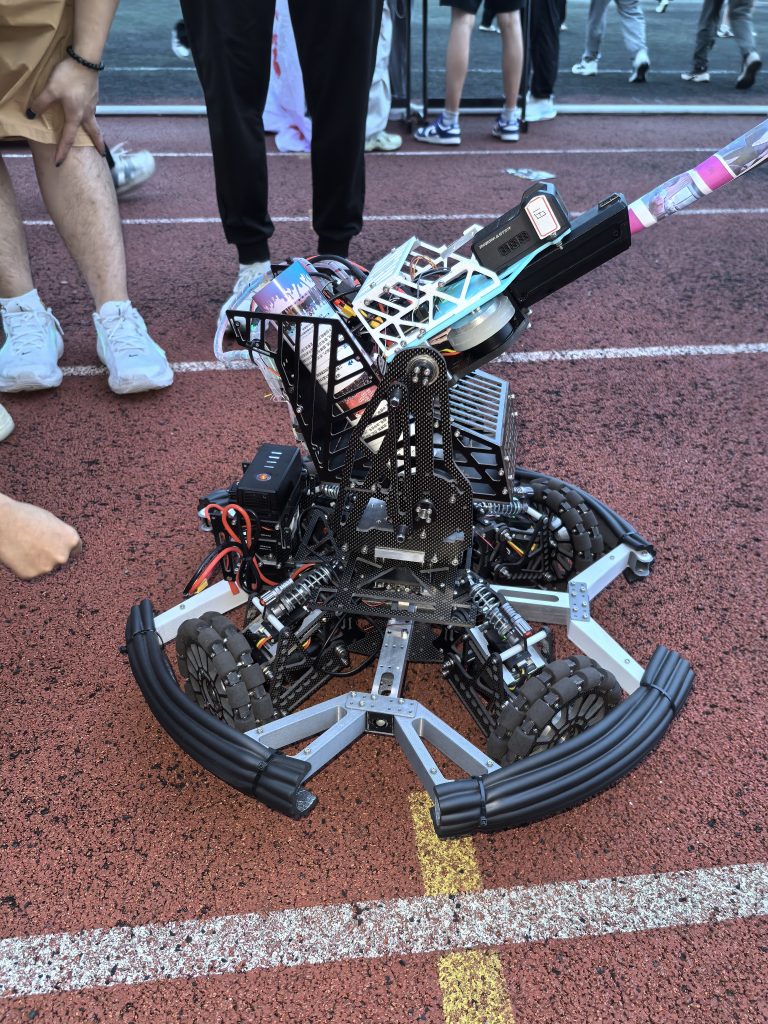
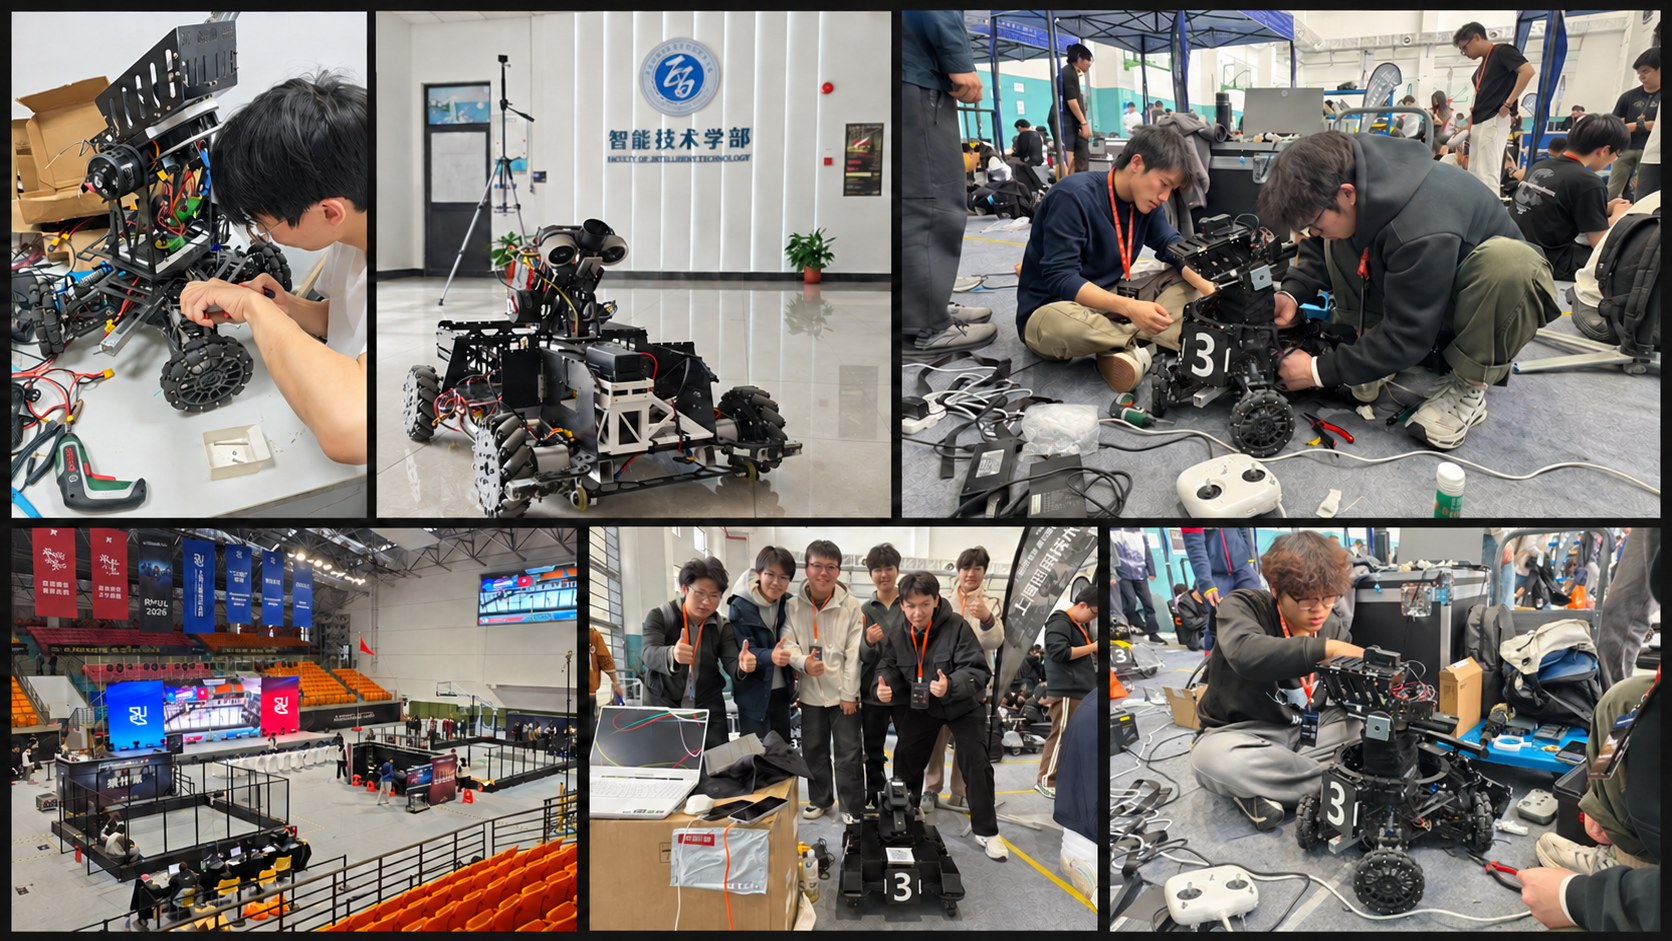
备赛、检录、调试与现场,一起走过的比赛记忆。
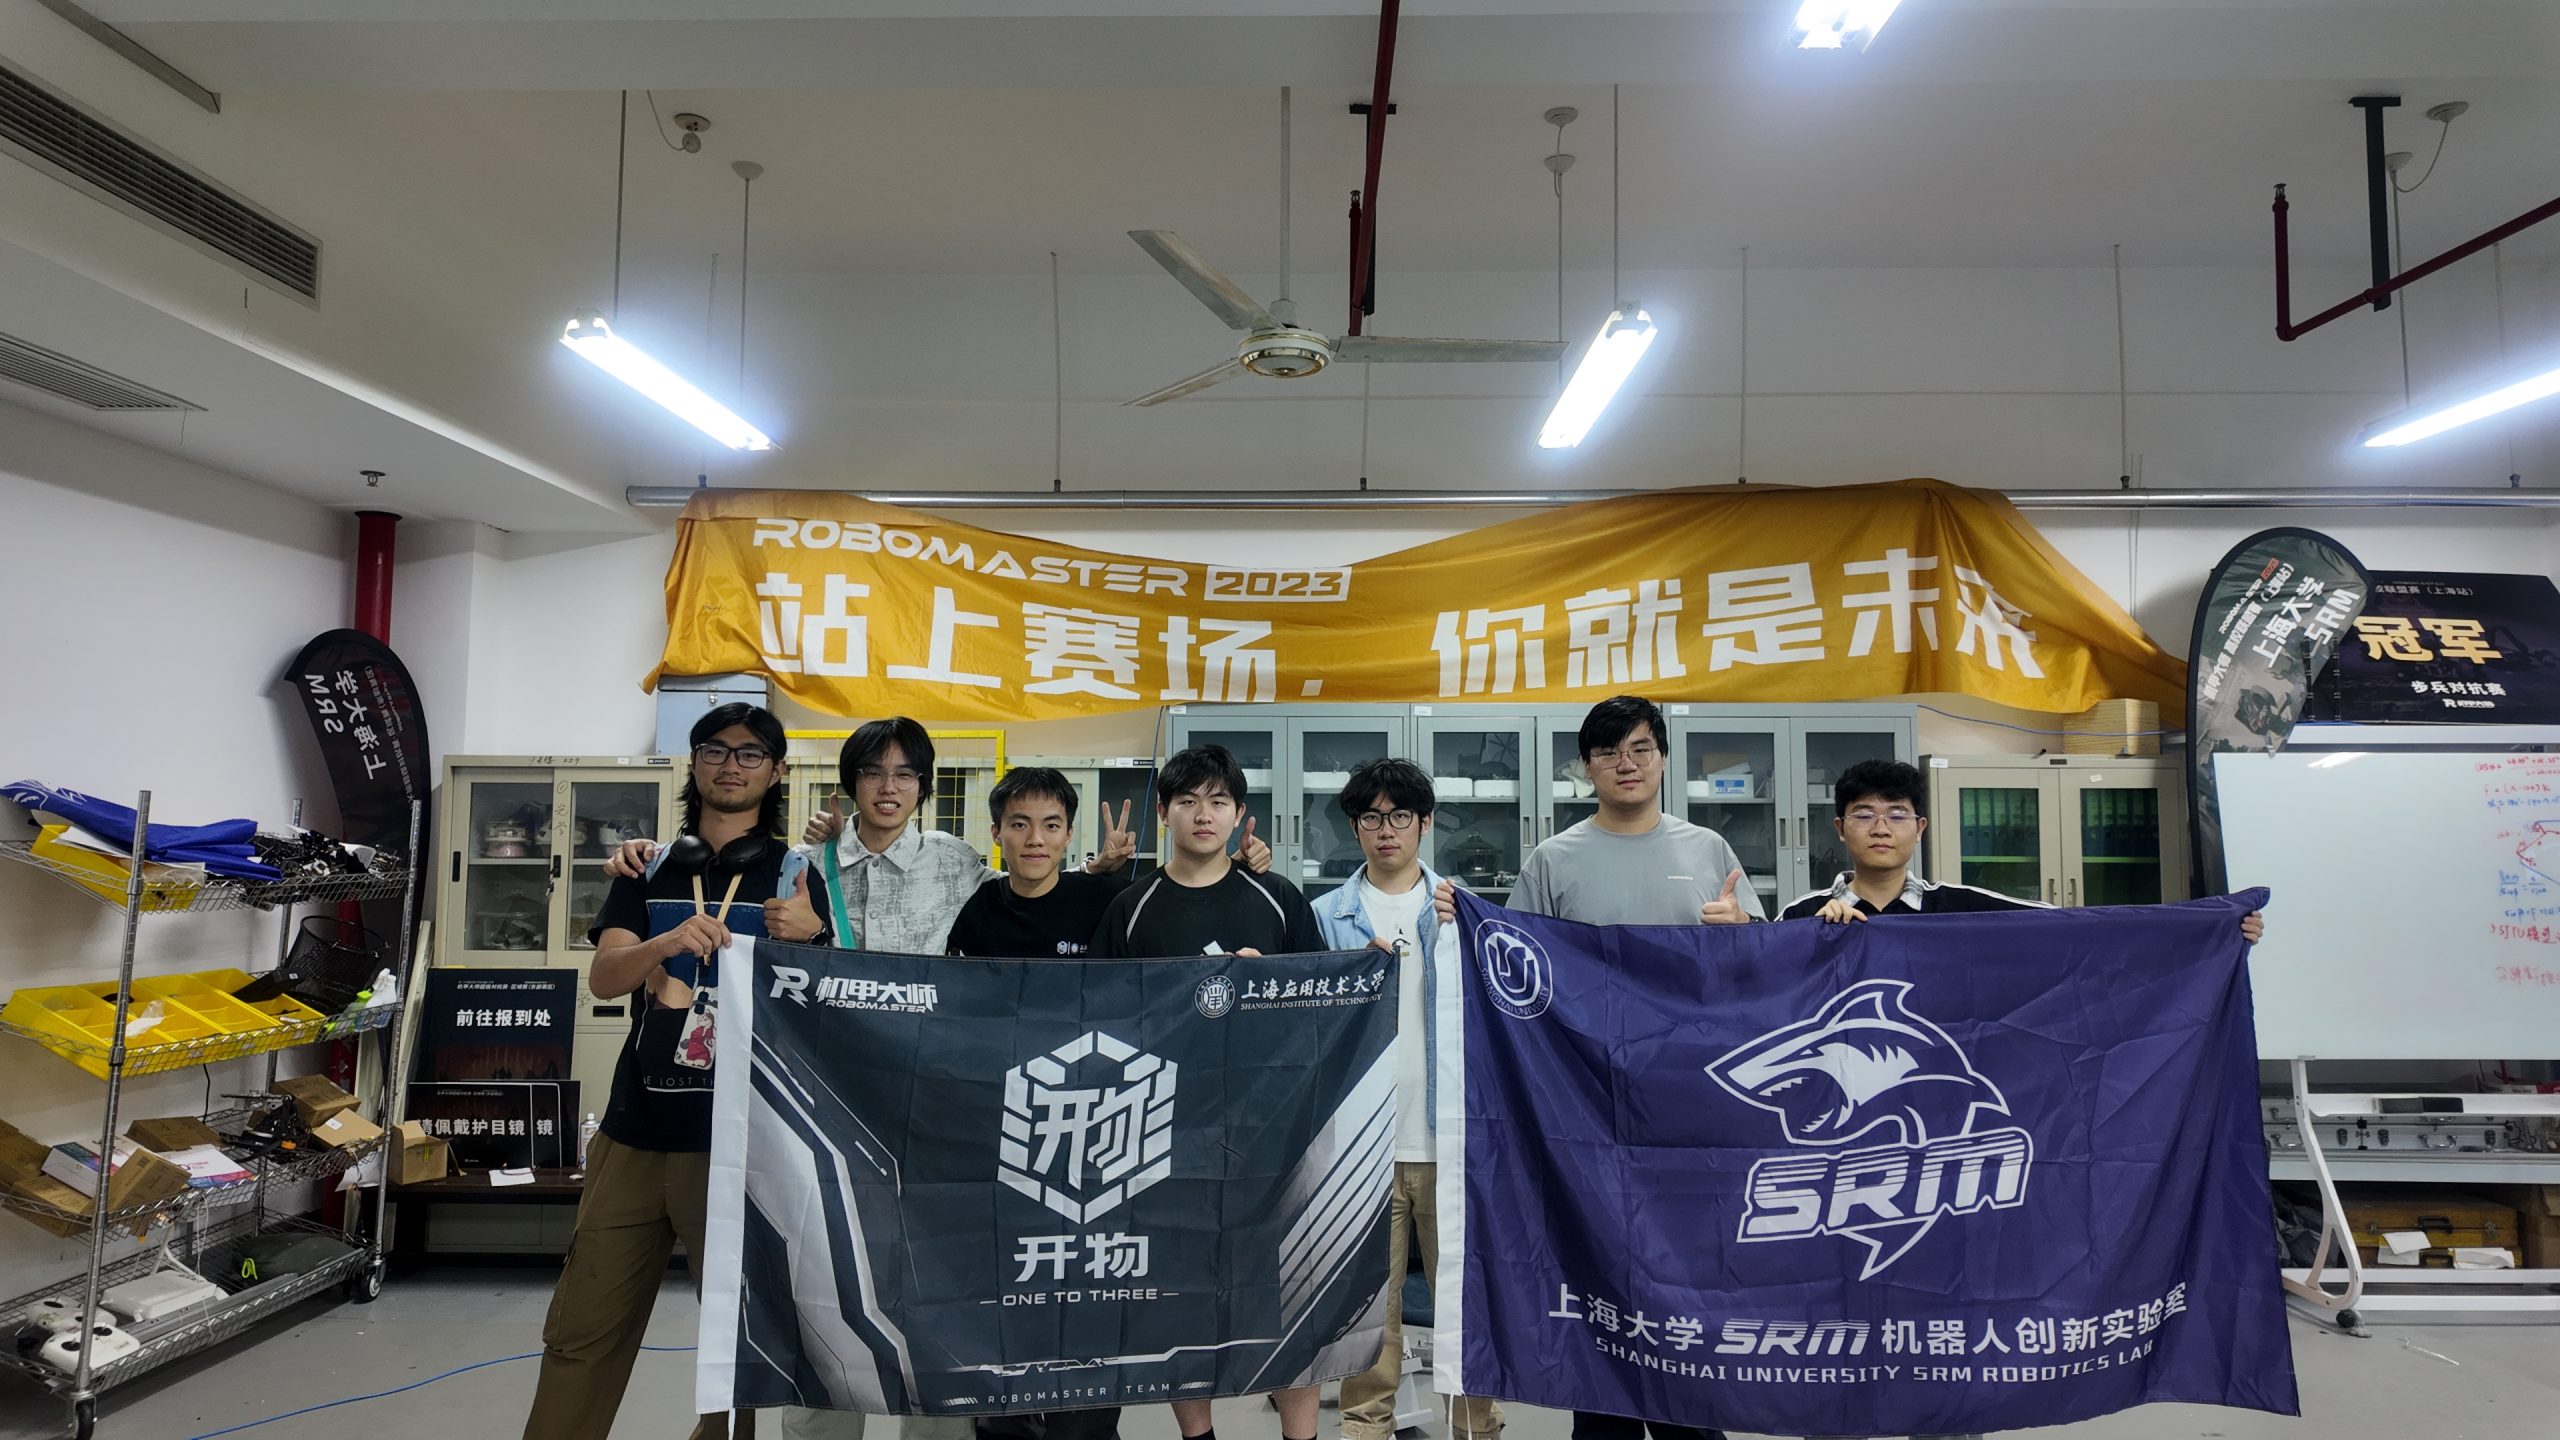
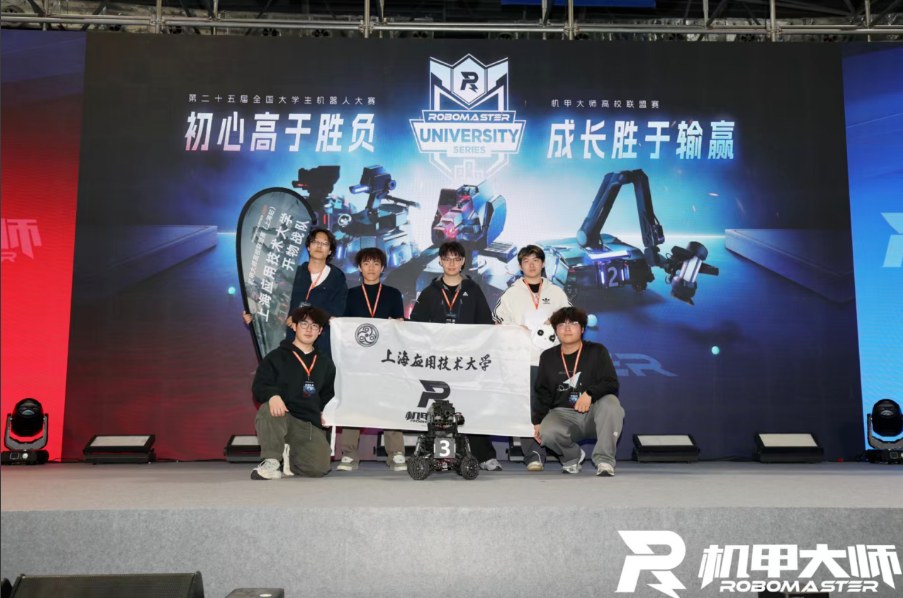
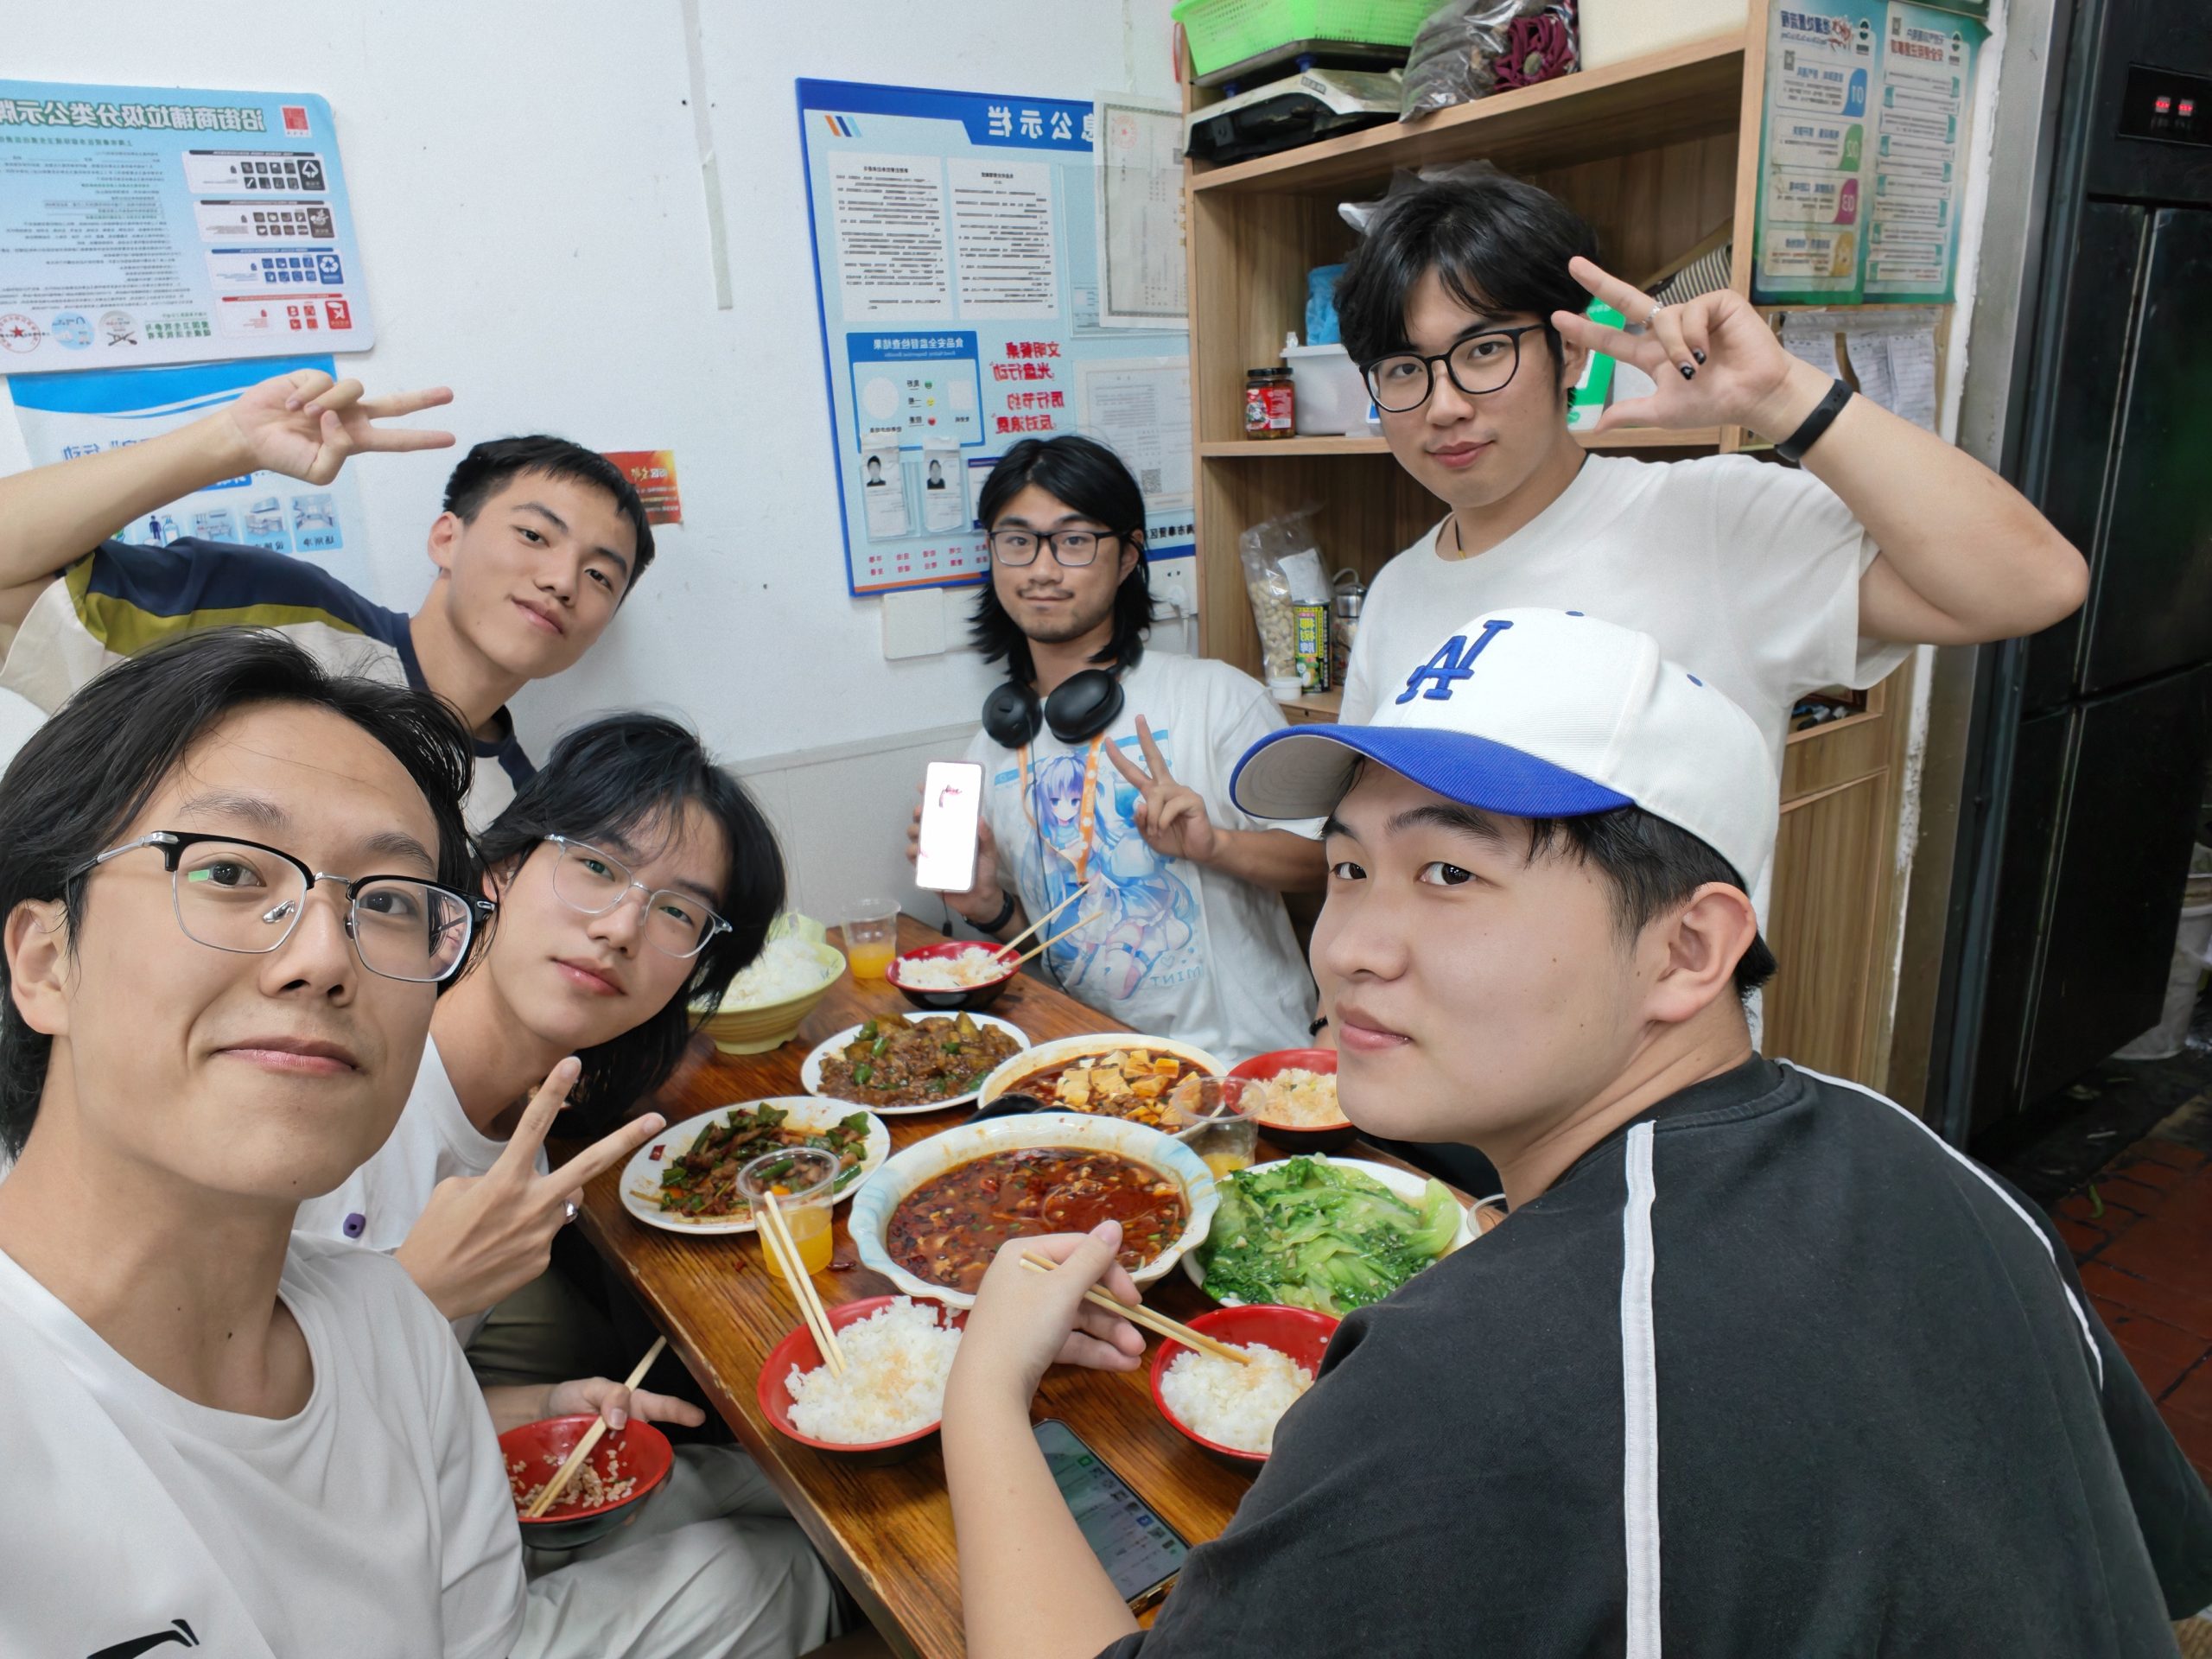
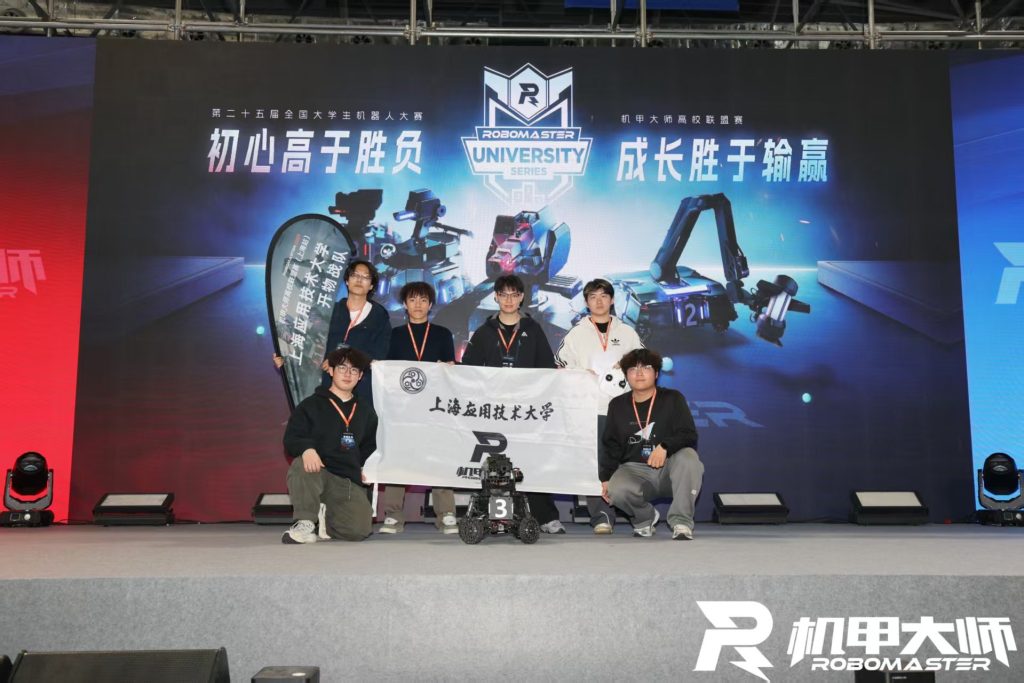
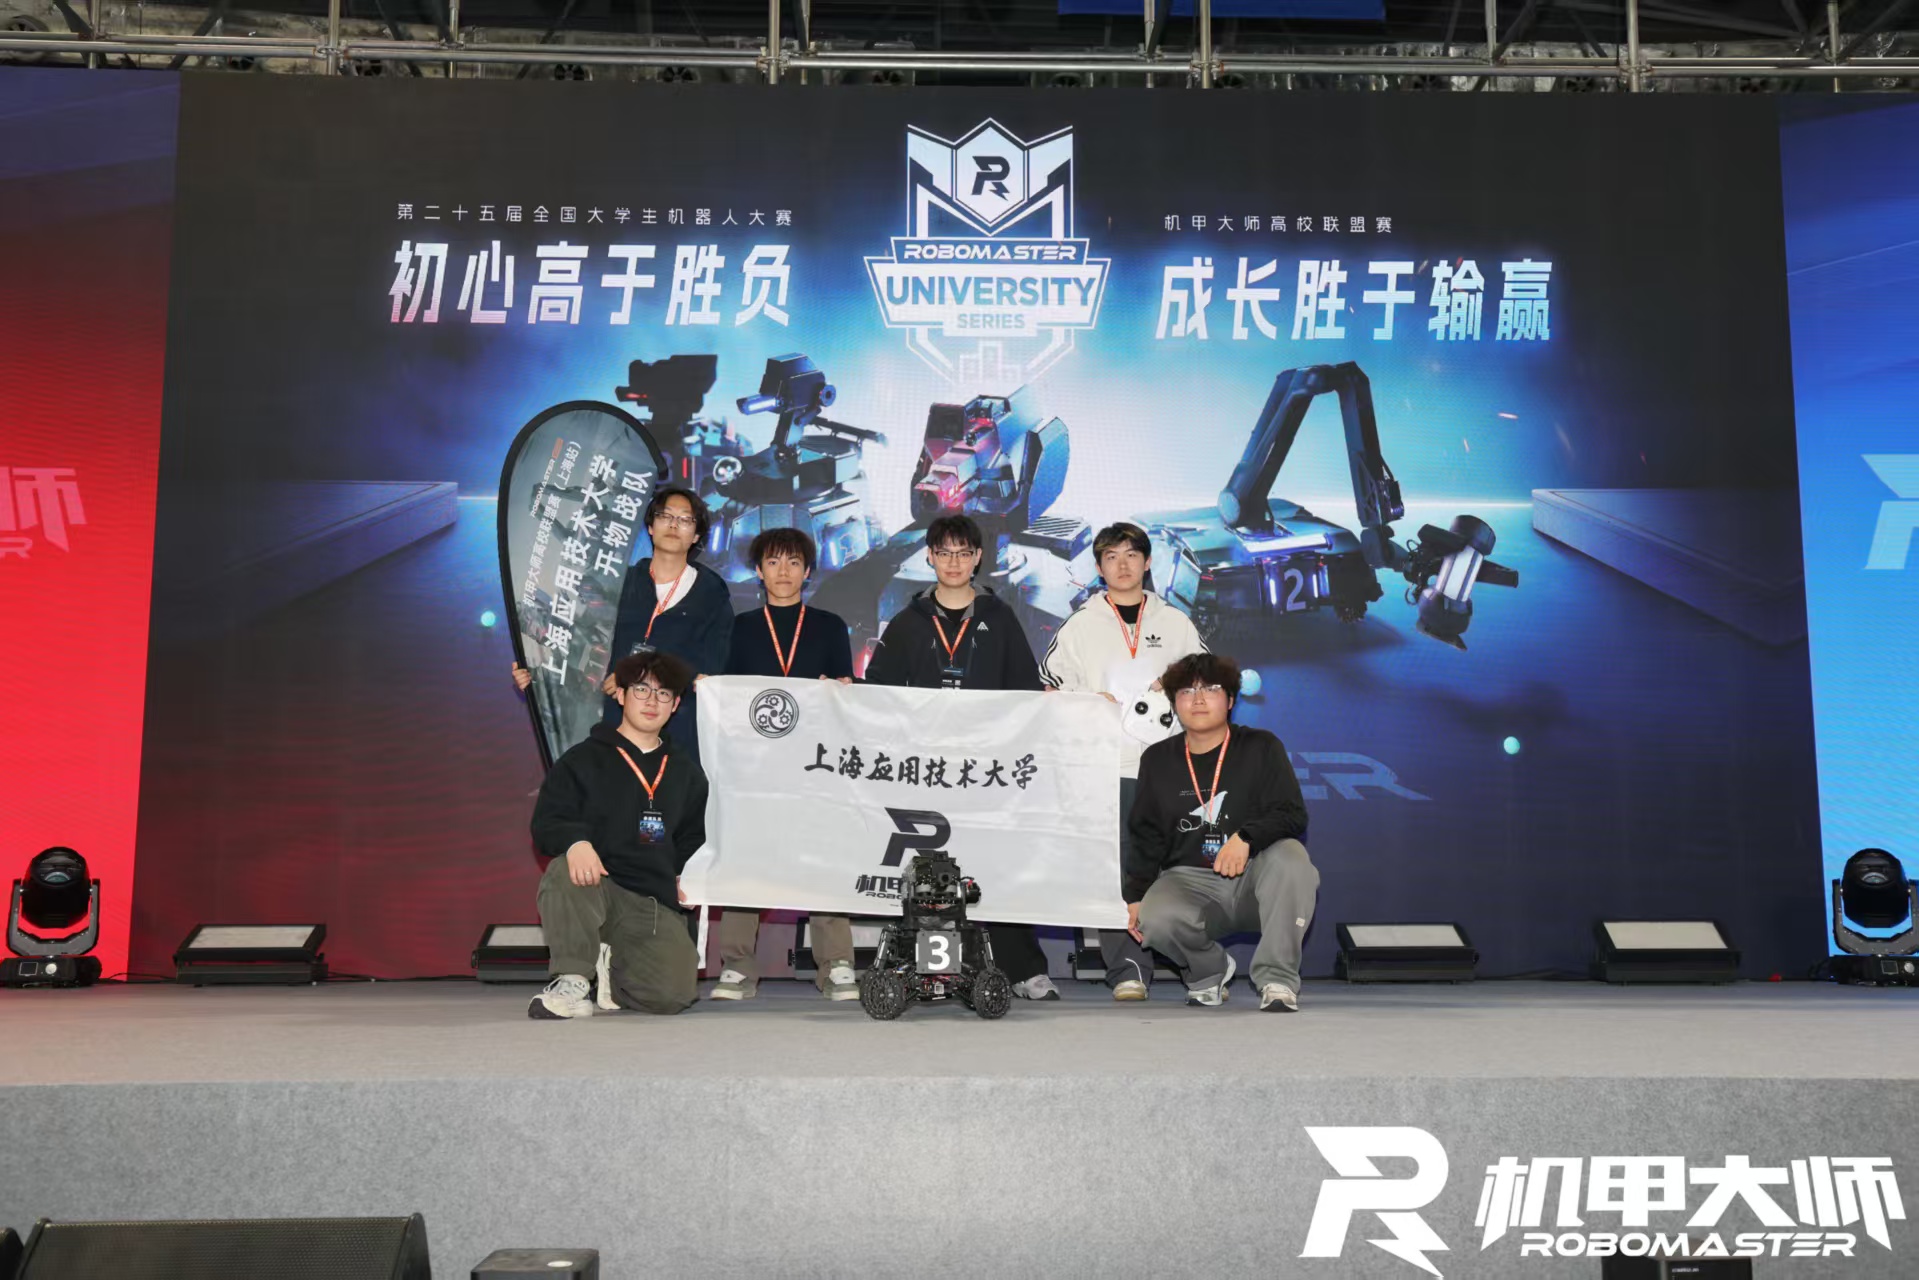
开物队员的赛场合影,记录一路同行的人。
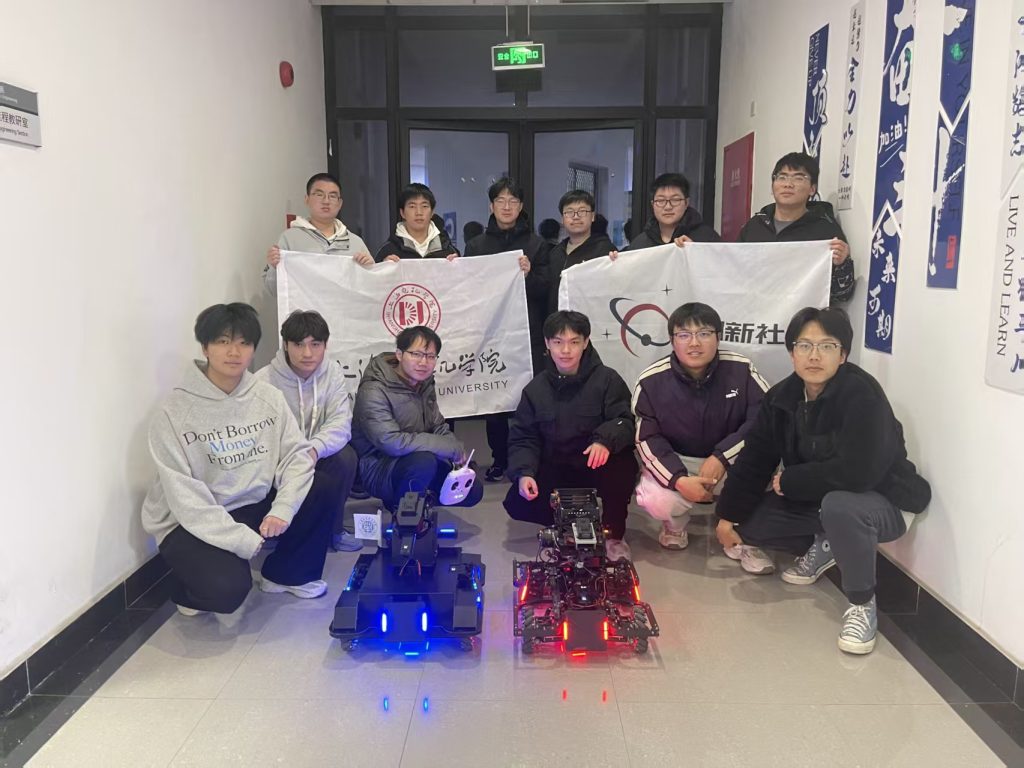
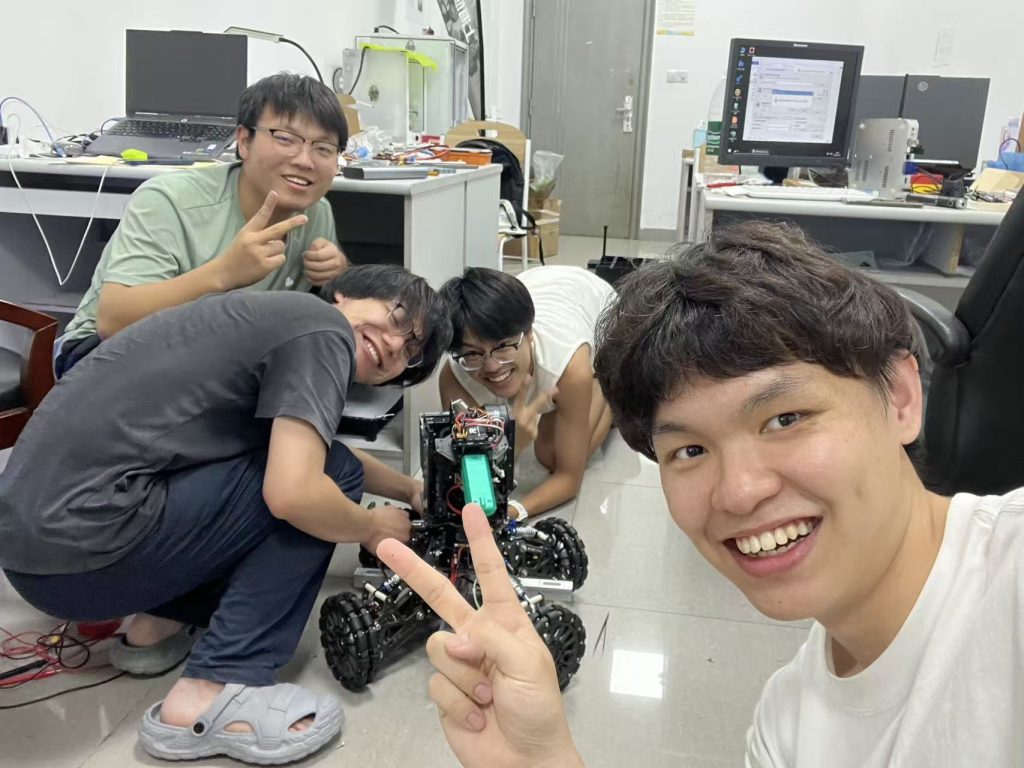
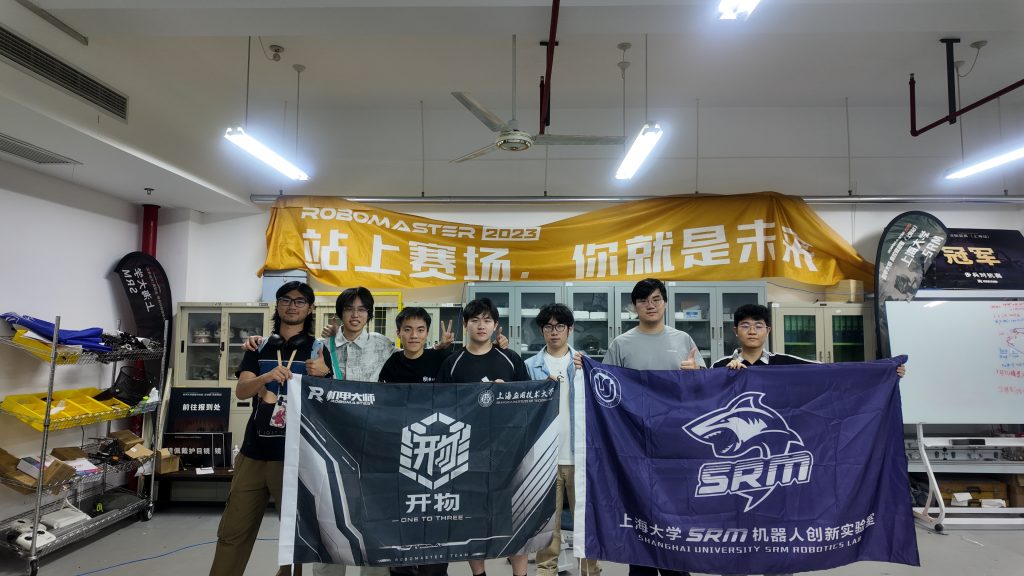
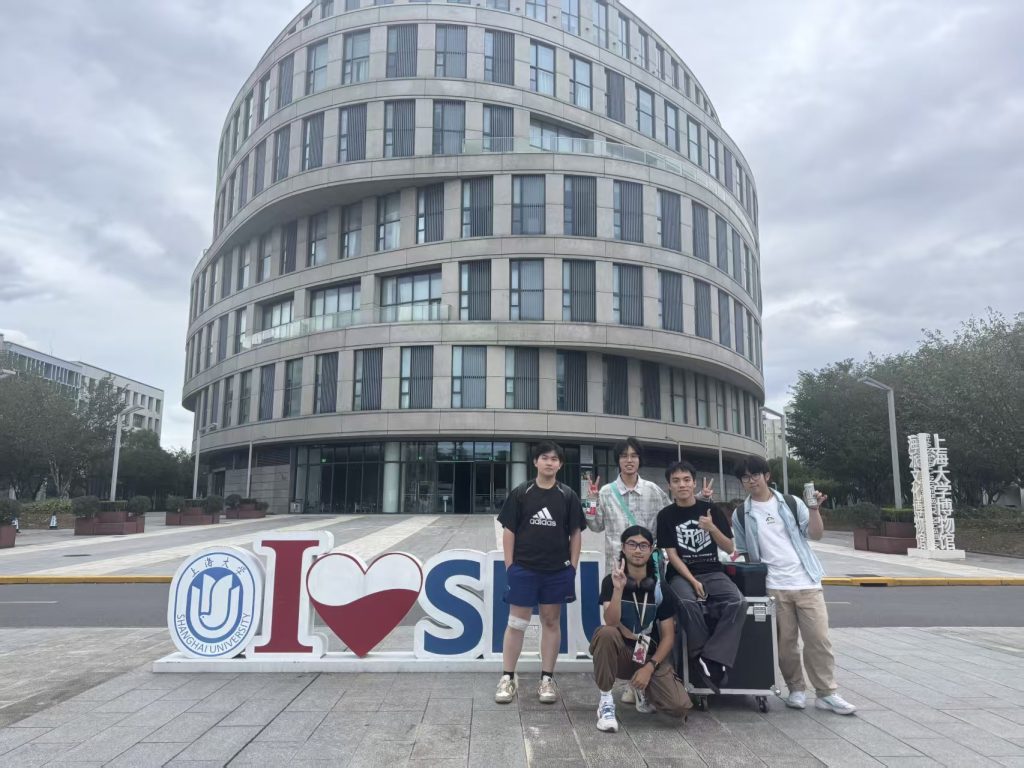
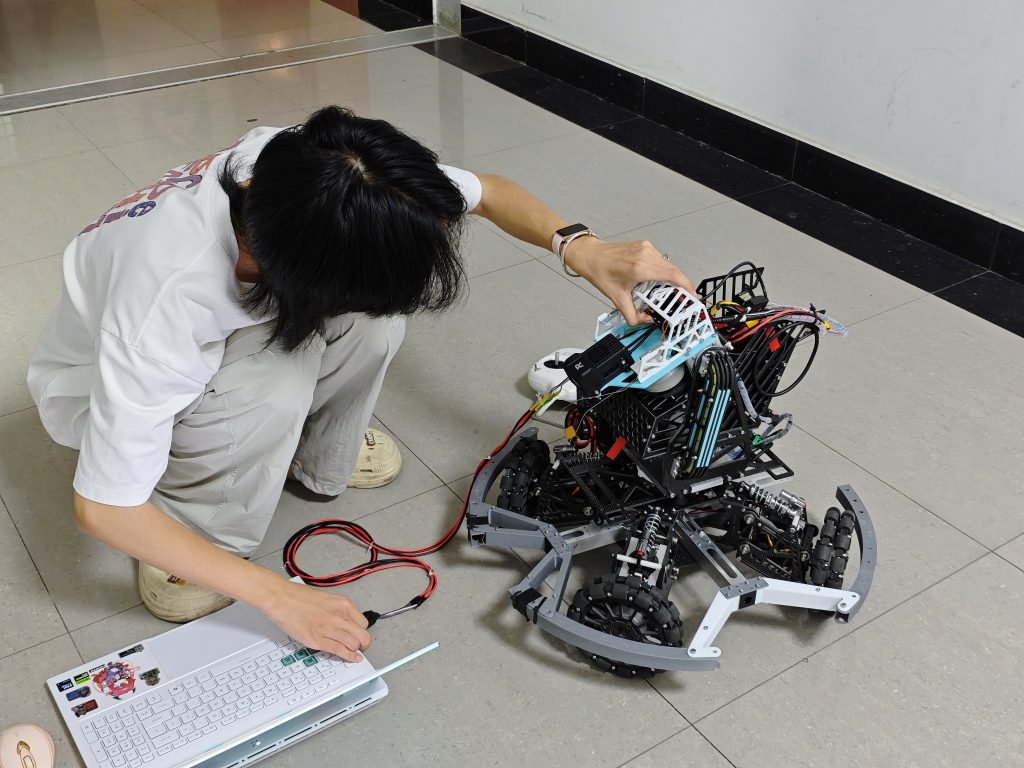
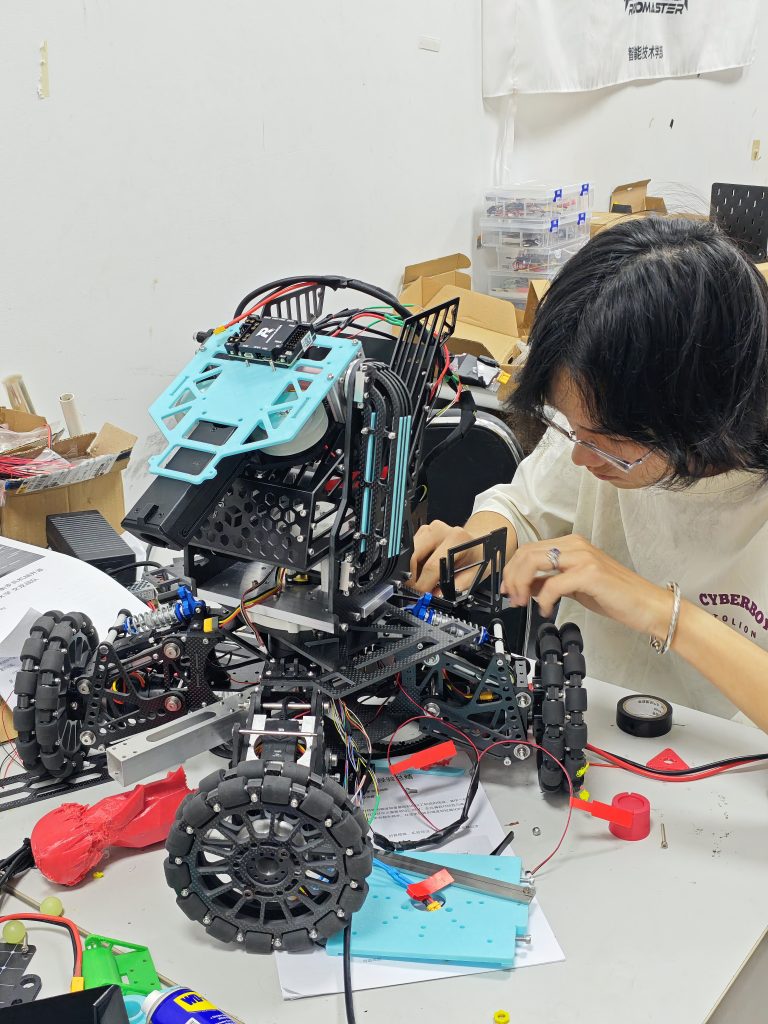
全向轮步兵、英雄车底盘、官方套件步兵。等待收录各车实拍。
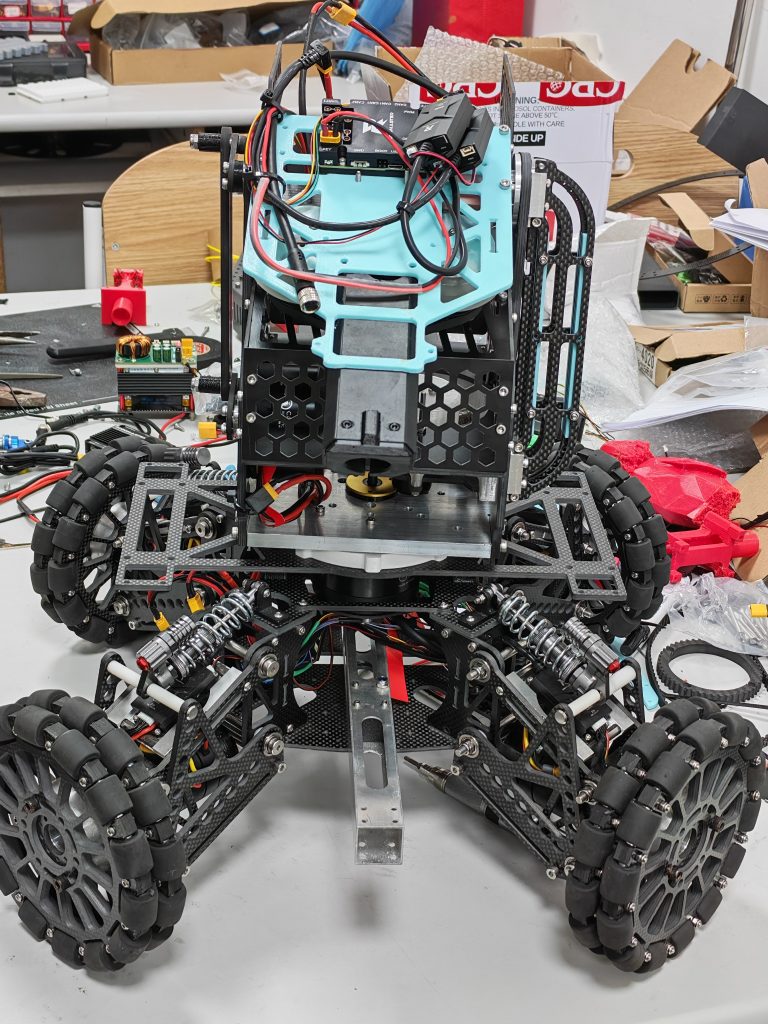
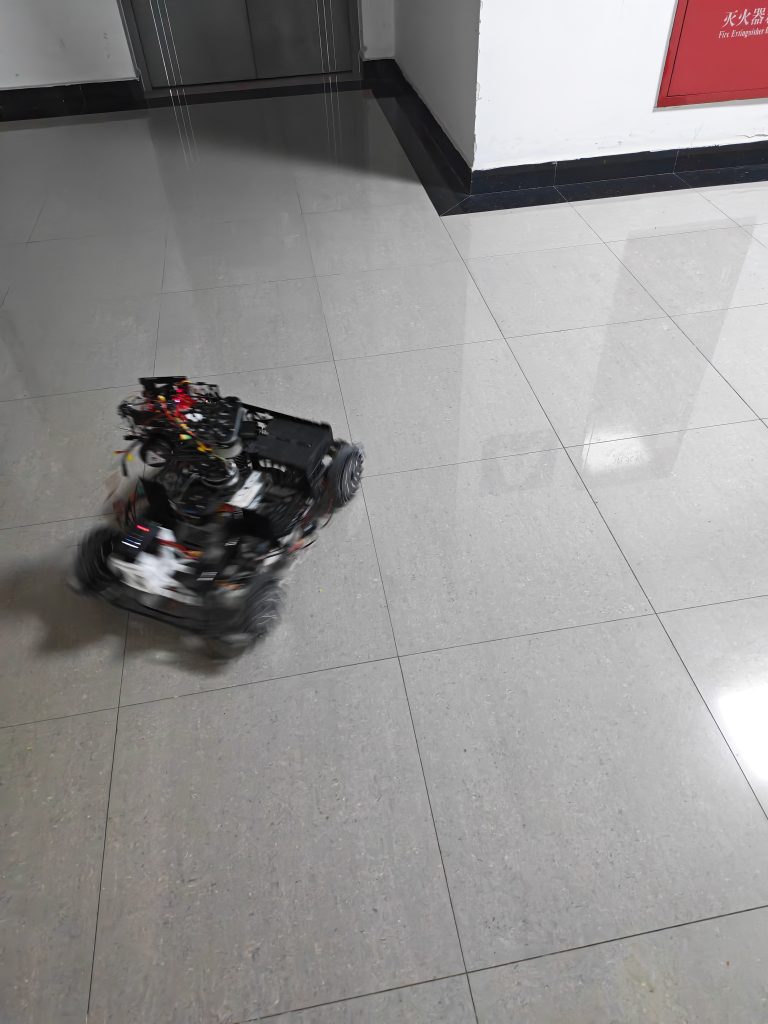
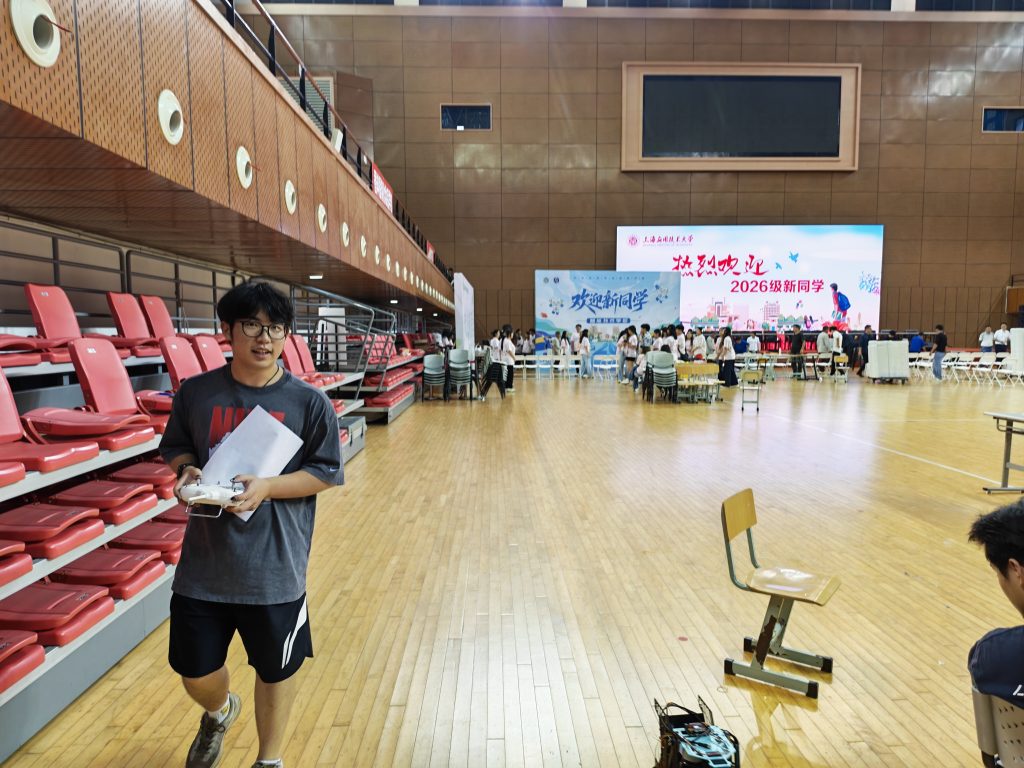
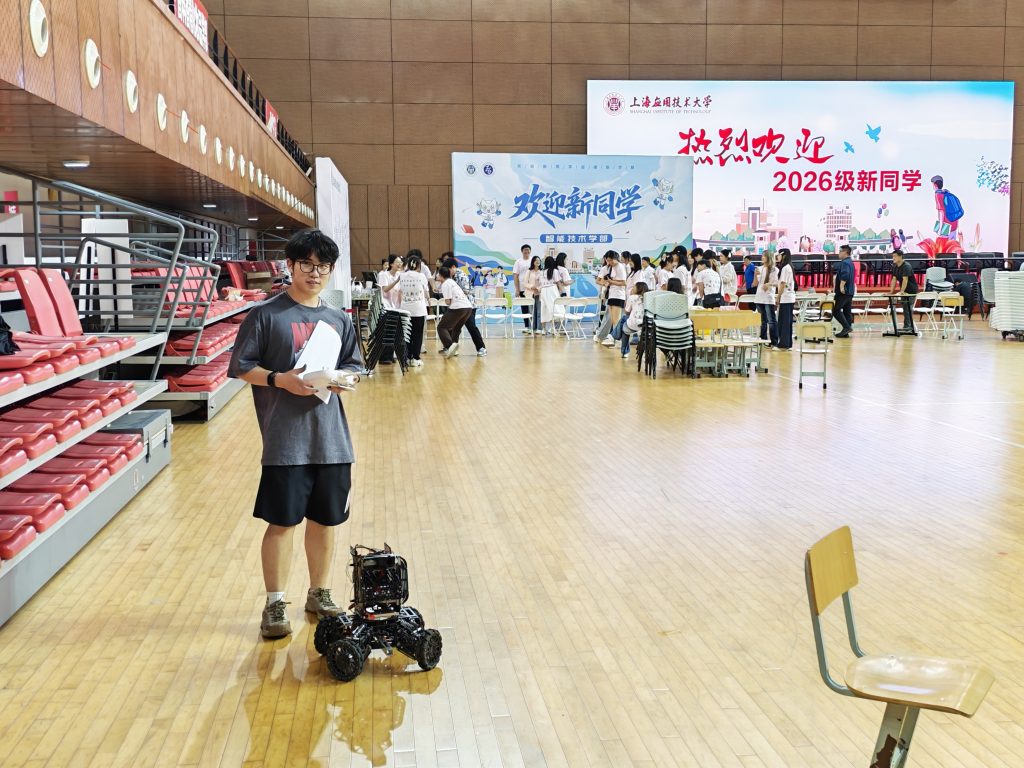
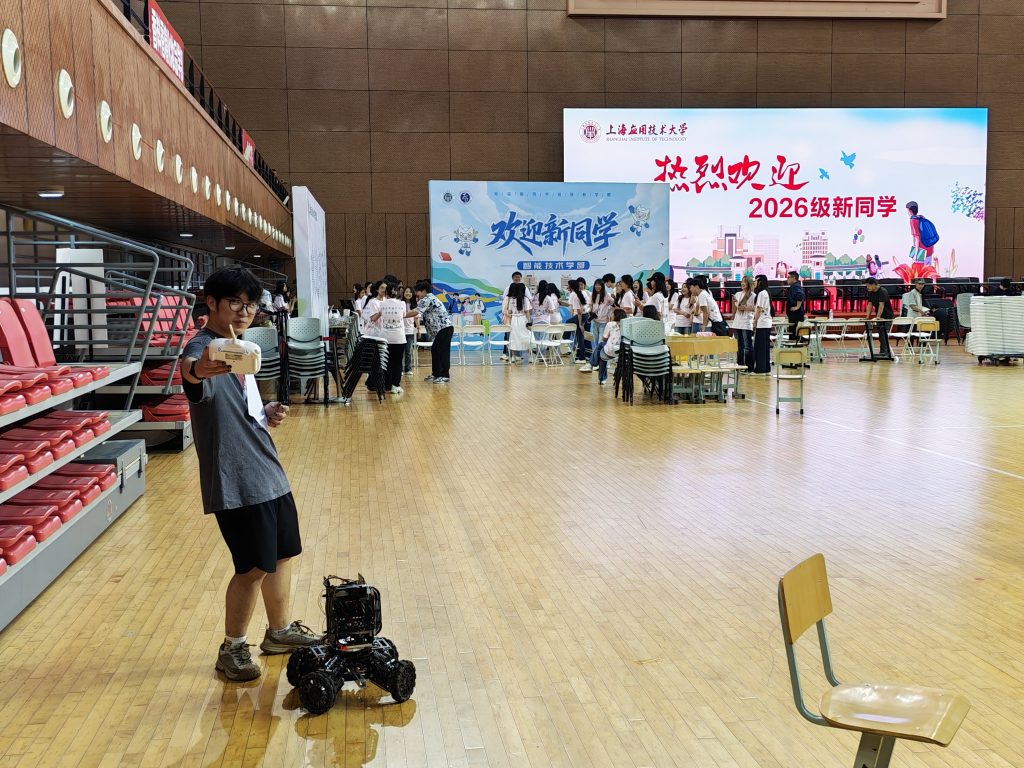
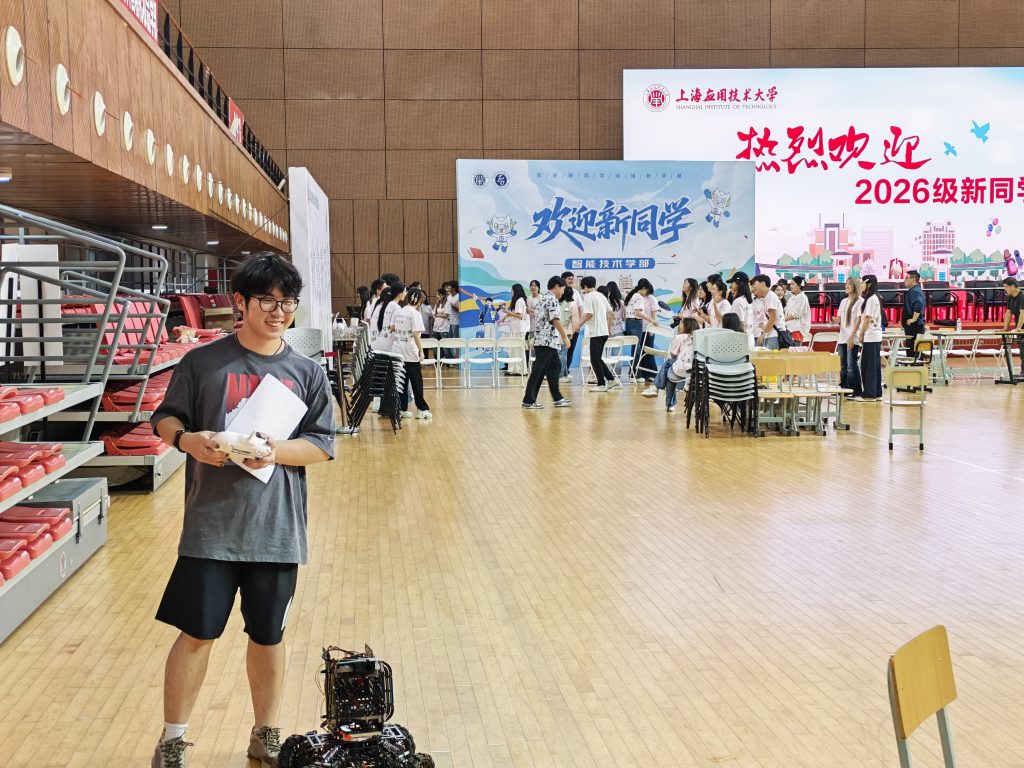
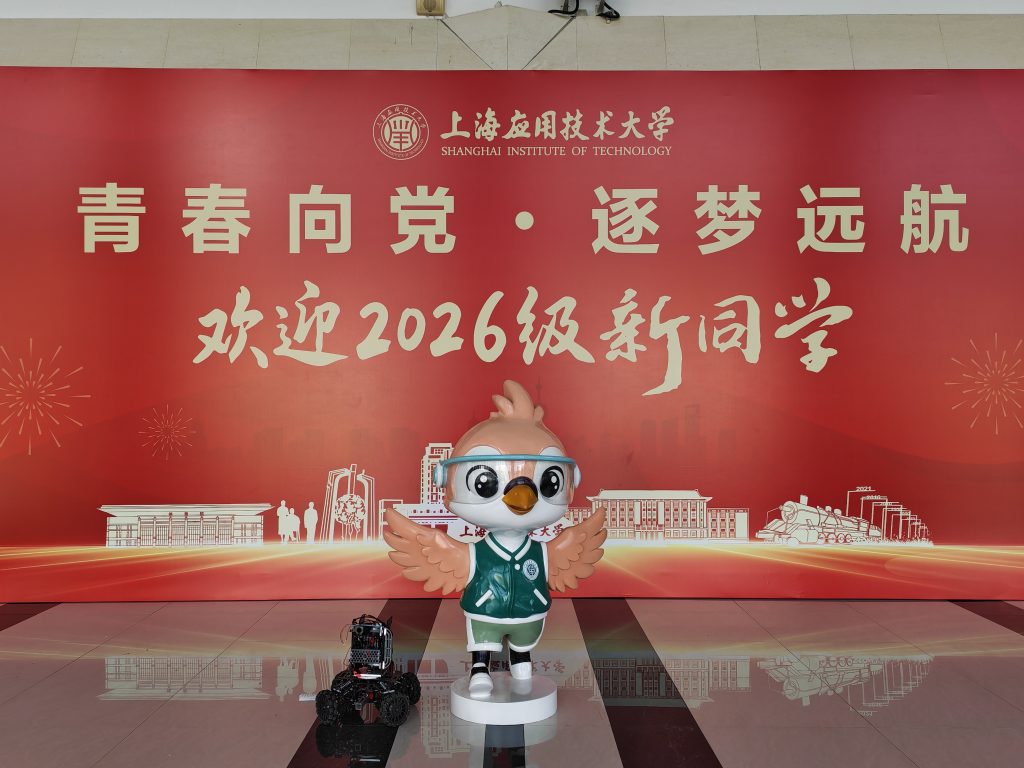
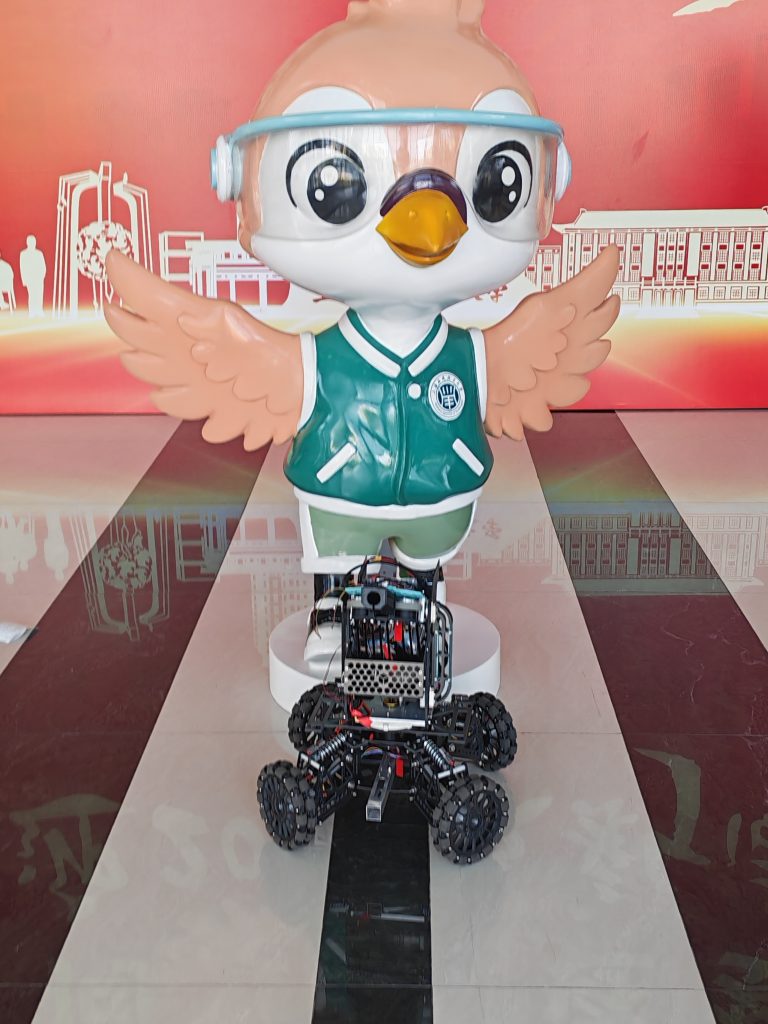
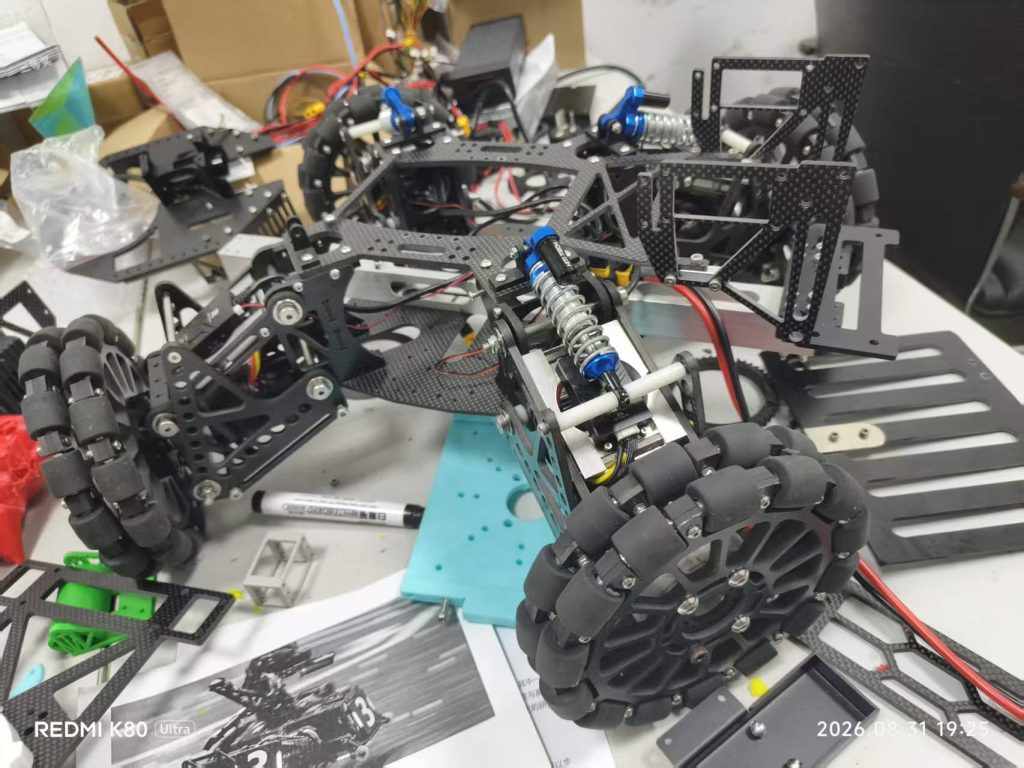
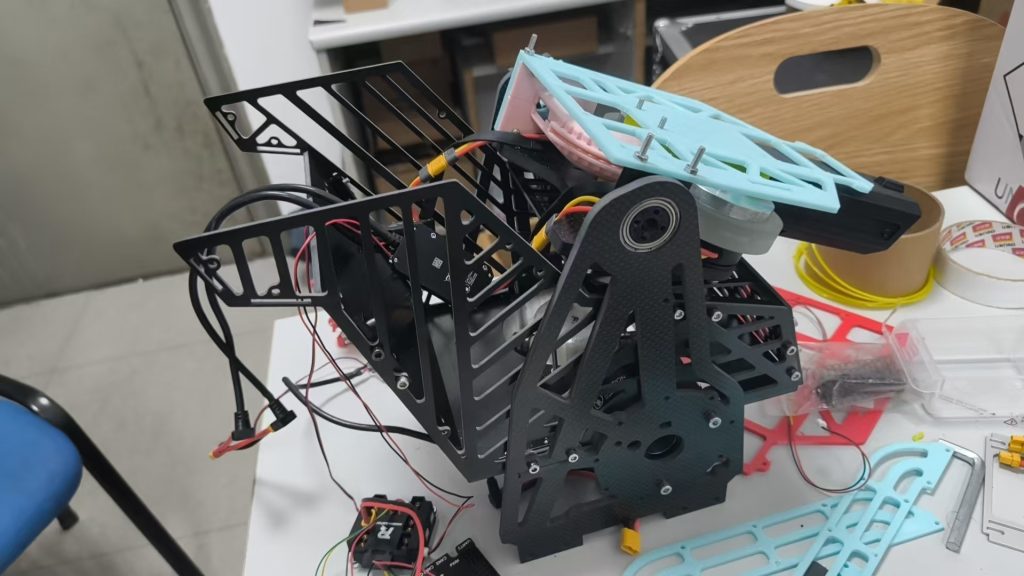
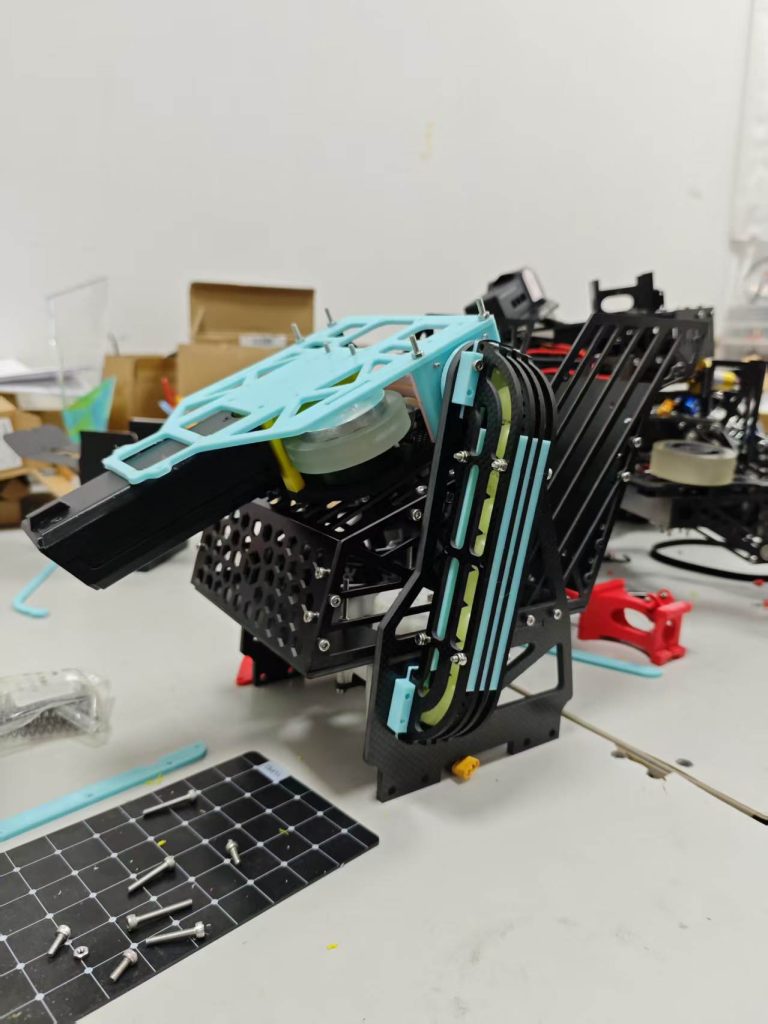
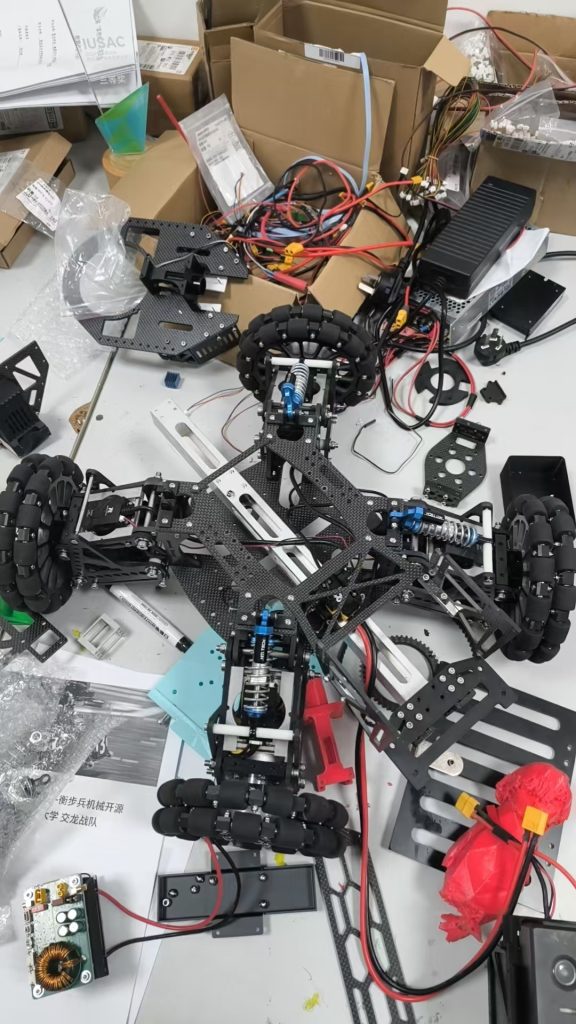
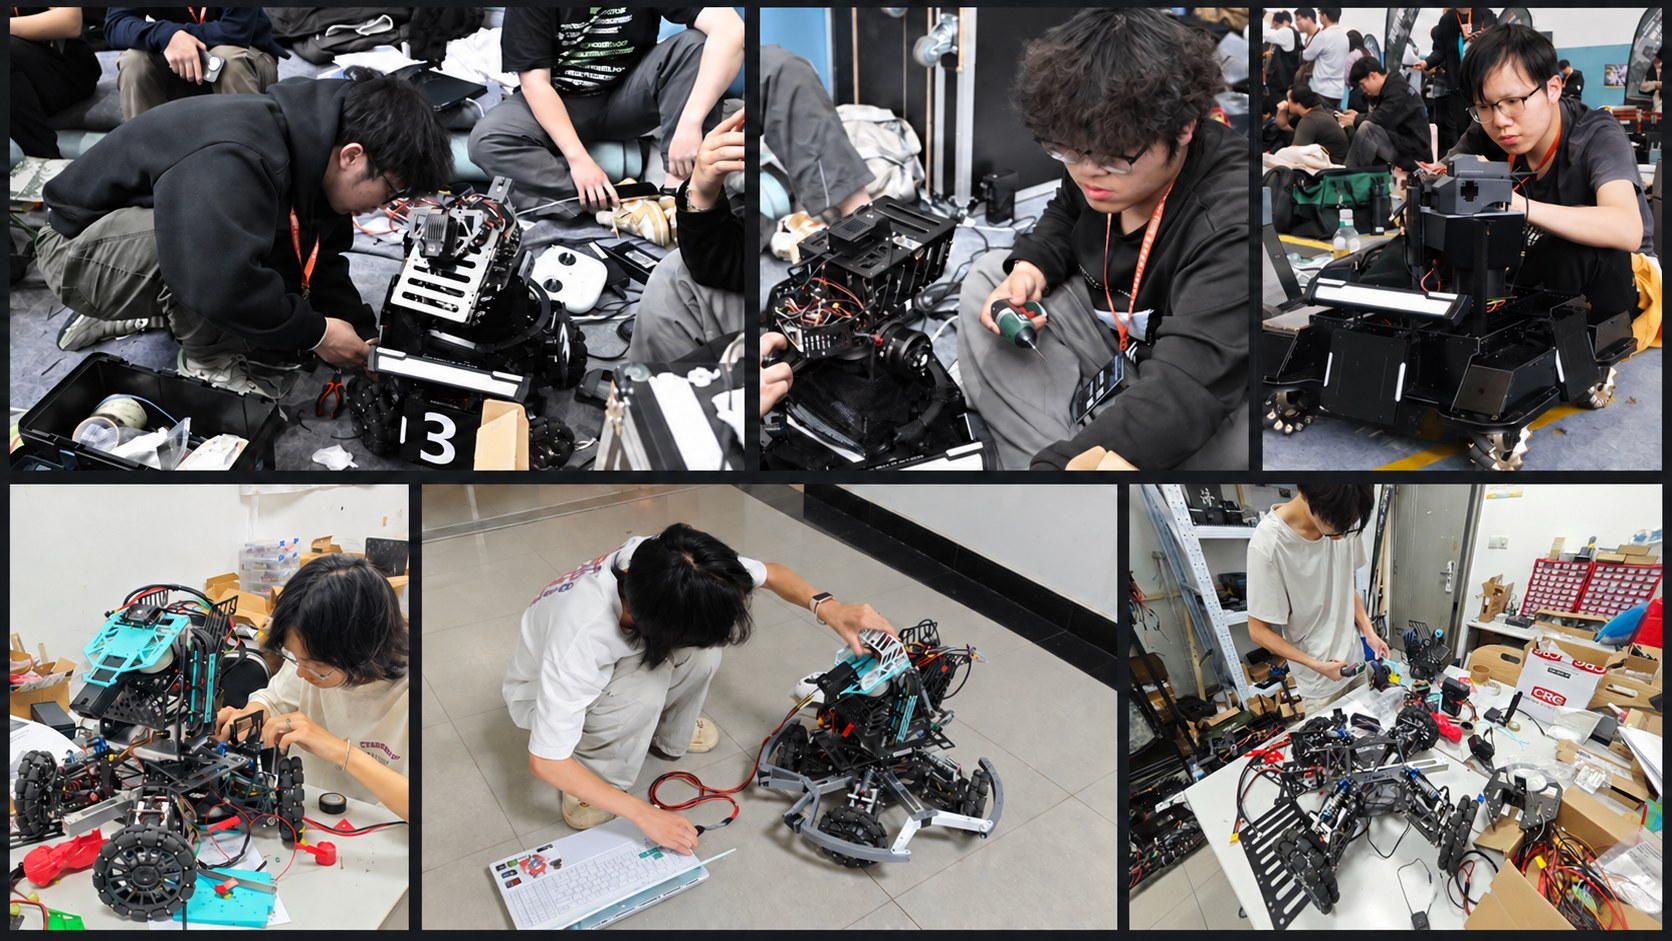
从一颗螺丝到一次联调,把失败和进步一起留下。
这个分类暂时没有相册,精彩即将收录。
战队影像来自队员的真实记录,欢迎用新的照片续写。招新、宣讲与比赛记录收录在「战队活动」。
新队员手册 · 在动手中学习
选一个方向,完成一个小作品,
带着问题再向前一步。
认识比赛与机器人 → 配好工具和开发环境 → 学会搜索、记录与提问。
每完成一项,留下模型、代码、视频或调试记录,让学习有迹可循。
学习三视图、尺寸标注、基础配合与公差。认识螺钉、轴承、轴和联轴器;在队员指导下使用卡尺,测量身边的支架或连接件。
完成标志:画出一张包含关键尺寸的草图,能说明哪些尺寸影响安装。
学习 SolidWorks 的草图约束、拉伸、旋转、孔与装配配合。建一个手机支架或传感器固定件,再生成工程图。
完成标志:模型尺寸可修改,工程图表达清楚,能够解释如何加工与装配。
认识 3D 打印材料与常见加工方式,了解受力、壁厚和装配间隙。制作样件、检查干涉与松动,记录问题后改第二版。加工设备需在指导下操作。
完成标志:交付一个能安装使用的实物,以及修改前后的对比记录。
阅读一套开源底盘或云台结构,选择轮组、安装板等小模块复刻。与电控核对电机安装和走线,与算法核对传感器视野,再进行整车装配测试。
完成标志:提交模型、工程图、物料清单和装配说明,并完成一次组内评审。
先学 C 的变量、流程控制、数组、指针和结构体。按队内开发板配置编译、下载与调试环境,读懂示例工程,完成 GPIO 点灯。
完成标志:独立编译烧录,让 LED 按预定节奏闪烁,并用 GitHubHubHubHubHubHub 保存代码。
逐项理解定时器、中断、PWM、串口与 CAN。先做串口收发,再按对应硬件手册读取电机反馈;把单位、字节顺序和更新时间写进记录。
完成标志:持续记录一条真实反馈曲线,并能解释数据从哪里来、如何解码。
理解目标值、反馈、误差与 PID。先确认机械状态、接线、反馈方向,再进行低速、限幅测试。画出目标与反馈曲线,观察响应、超调与稳态误差。
完成标志:单电机完成可重复的速度跟随,保存参数与实验条件,并验证失联时停止输出。
学习底盘速度解算、遥控数据处理与 IMU 基础;逐步组织状态机和任务调度,再接入算法通信、功率管理等模块。每次只增加一个变量,联调前先约定接口。
完成标志:完成一个底盘或云台子系统演示,说明正常运行、异常处理和排错过程。
初学者先用 Python 完成读写文件、函数与数组练习,再逐步学习 C++。熟悉终端、包管理、GitHubHubHubHubHubHub;遇到报错,先记录环境与完整错误信息。
完成标志:写一个读取图片并输出基本信息的程序,提交代码与运行说明,让队友能复现。
用 OpenCV 学习图像读取、颜色空间、阈值、轮廓与几何筛选。先在固定图片上找到目标,再测试视频;把成功和失败样本都留下。
完成标志:制作一个可视化检测演示,记录误检、漏检与耗时,并解释参数的影响。
补齐向量、矩阵和坐标变换基础,理解相机内参、畸变和标定。学习目标检测结果如何用于位姿估计,再根据已知距离与角度检验误差。
完成标志:提交一次标定与测量实验,说明坐标系、单位、误差和适用条件。
阅读队内或开源自动瞄准系统,把检测、跟踪、预测与通信分开验证。与电控约定消息格式、时序、超时处理;先离线回放,再在指导下实车测试。SLAM、导航与轮足控制留作进阶选择。
完成标志:跑通感知到通信的一条链路,交付可复现演示、性能记录与已知局限。
了解曝光、对焦与稳定,练习三种常用构图(三分、对称、引导线)。用手机拍一组「实验室的一天」,挑出最能说明问题的那几张。
完成标志:交出一组 8–10 张的照片,能说明每张想表达什么。
学习剪映或同类工具:粗剪、配乐与字幕、导出规格;再用排版工具把一次活动写成一篇推送。
完成标志:产出 60 秒短片或一篇完整推送,并在战队平台发布。
了解 B站、抖音、公众号各自的封面、标题与发布节奏,学会看播放与互动数据,下一次做得更好。
完成标志:独立完成一次发布,并写一段数据复盘。
路线根据战队三份宣讲资料整理,并补充官方学习资源。按任务进阶,不限定周数;赛制与参数以当赛季官方规则为准。
提问 · 尝试 · 交流 · 复盘
认真提问,本身就是一次学习。
你的尝试,也能帮到下一位开物人。
不必等到懂得很多才开口。把你做到哪一步、卡在哪里写出来,我们一起找下一步。
交代任务、硬件或软件环境。
描述现象、报错或测量结果。
写出做法和变化,失败也有价值。
给出具体疑问,让伙伴更容易回答。
目标与环境:用 STM32 控制单个电机,想让转速稳定跟随设定值。
实际现象:开环运行较稳定,加入速度闭环后出现周期性抖动。
已经尝试:降低比例增益后抖动减轻,但响应变慢;检查过接线,暂未发现松动。
希望得到帮助:下一步应先检查采样周期、编码器反馈,还是继续调整参数?需要补充哪些测量数据?
这是写法示例,实际提问请填自己的条件与结果。解决后欢迎在原问题下补一条复盘,让后来的人少走弯路。想请问0基础加入电控该从哪里开始学习?
可以从学习c语言基础以及用stm32开发板点亮第一颗LED灯开
😀😀😀😀😀😀😀
登录后,用绑定昵称参与讨论。
登录/注册 ↗无需通过入队审核,即可提问和回答。在这里,找到一起动手的人
从一次好奇开始,和一群人走得更远。
用账号或邮箱登录,继续你的下一步。
忘记密码?请联系战队管理员重置。注册即可参与问答;入队申请由管理员另行确认。
同一个战队,不同的所长
 wxk副队长 · 机械组
 李佳冉机械组组长
 陶然机械组
 孙翔宇电控组组长


